
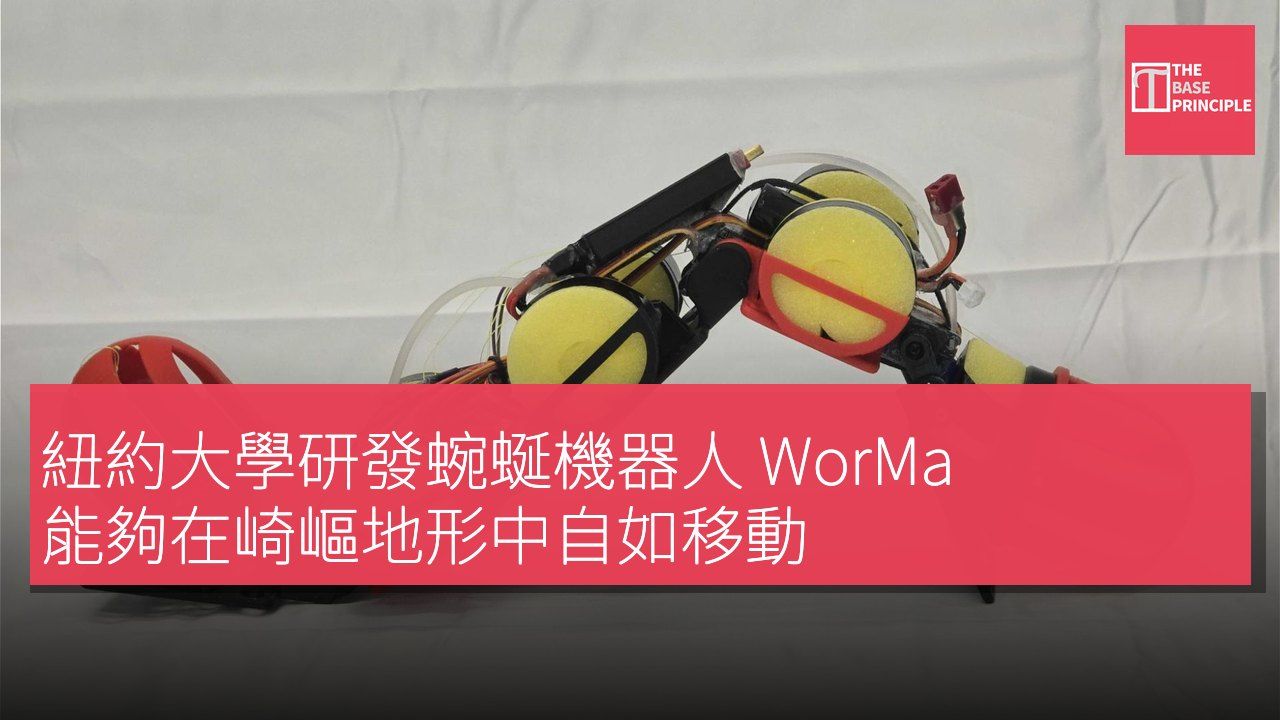
- WorMa 是一款能在崎嶇地形中自如移動的類蠕蟲機器人。
- 機器人透過重心變換來改變在不同地形上的運動方式。
- WorMa 能夠跨越約 6 英寸高的階梯,並在水中游泳性能提高。
- 研究人員計劃研發更快的泵浦和感測器控制系統。
紐約大學的研究人員開發出一款名為 WorMa 的類蠕蟲機器人,旨在應對崎嶇的沿海地形。該機器人能夠在岩石和斜坡上移動,然後進入和退出水中。其設計靈感來自於蠕蟲如何適應變化的環境進行運動。研究人員開發此機器人是為了應對傳統輪式或腿式機器人難以行駛的地形。
水力驅動的重心變換,來自紐約大學坦登工程學院的研究人員開發的 WorMa 是一款兩棲類蠕蟲機器人,它透過重心變換來改變在不同地形上的運動方式。機器人並不需要在完全不同的步態之間切換或機械重組其身體,而是利用水作為可移動的壓艙。泵浦在其頭部和尾部的水箱之間轉移水,讓 WorMa 能夠重新分配質量,調整其與地面或水的互動。
WorMa 能夠應對不同表面的過渡,這些表面通常會挑戰傳統機器人。這款擁有五個連接部和四個關節的機器人長約 20 英寸(約 50 釐米),重量稍超過 2.2 磅(約 1 千克)。其身體內部含有位於頭部和尾部的乳膠水球,而位於中間部分的泵浦則在兩者之間移動約 10.6 盎司(約 300 克)的水。這項技術依賴於改變機器人的重心,而非為每種環境添加專門的機械部件。
WorMa 的運動機制
將水移向頭部可增加通過前接觸點施加的力量,這使機器人在攀爬斜面時獲得更大的牽引力。在測試中,頭部重心的配置讓 WorMa 能夠攀爬陡度達 19.5 度的斜面,而其他重量配置則導致其滑回。此配置還使得機器人的運輸成本相比其他測試選擇降低至少 33%。同樣的重心變換機制在水中則產生不同的效果。將水移向尾部可以改善機器人的游泳性能,改變其質量分佈。在測試中,尾部重心的配置使 WorMa 游泳速度提高最多 26%,並在效率上比重量集中於頭部時提高 52%。
WorMa 使用更複雜的順序來克服階梯。它首先將水集中在頭部以保持牽引力,然後泵浦將水移向尾部,導致前部上升,讓尾部推進機器人靠近障礙物。一旦頭部與階梯邊緣接觸,水便轉回頭部,幫助機器人固定並向前推進。透過這一序列,WorMa 能夠跨越約 6 英寸(約 15 釐米)高的階梯。根據團隊的說法,這一原理同樣有助於機器人離開水面。當它的質量集中在頭部時,WorMa 能夠在前部產生足夠的力量將自己拉上斜坡。
其他測試配置無法產生足夠的牽引力來完成這一過渡。
應用潛力與未來發展
研究人員展示了機器人穿越包含平地、階梯、斜坡和開放水域的路徑。WorMa 在每個部分調整其質量分佈,同時保持其基本的波動運動模式。「這種設計使機器人不需要在每次地形變化時進行重新設計。這對於環境監測或基礎設施檢查可能至關重要,因為機器人可能需要在同一任務中跨越乾燥地面、障礙物和水域。」坦登的一名助理教授 Nana Obayashi 在聲明中表示。這一方法可以通過用單一可調質量變換系統來簡化兩棲機器人的設計,取代多個專用機制。
研究人員還在研發更快的泵浦和基於感測器的控制系統,以便讓 WorMa 能夠檢測地形變化並自動重新分配重量。這最終可能使機器人在沿海、濕地和淹水區域等環境中更具動態適應能力。
WorMa 對機器人技術的影響
WorMa 的設計突破了傳統機器人對於崎嶇地形的限制,利用重心變換的技術使其能夠在不同環境中靈活應對。這種創新不僅提升了機器人的運動能力,也簡化了設計過程,減少了對多個專用機制的需求。隨著未來技術的進一步發展,WorMa 可能在環境監測和基礎設施檢查等領域發揮更大作用,顯示出其在多樣化應用中的潛力。