
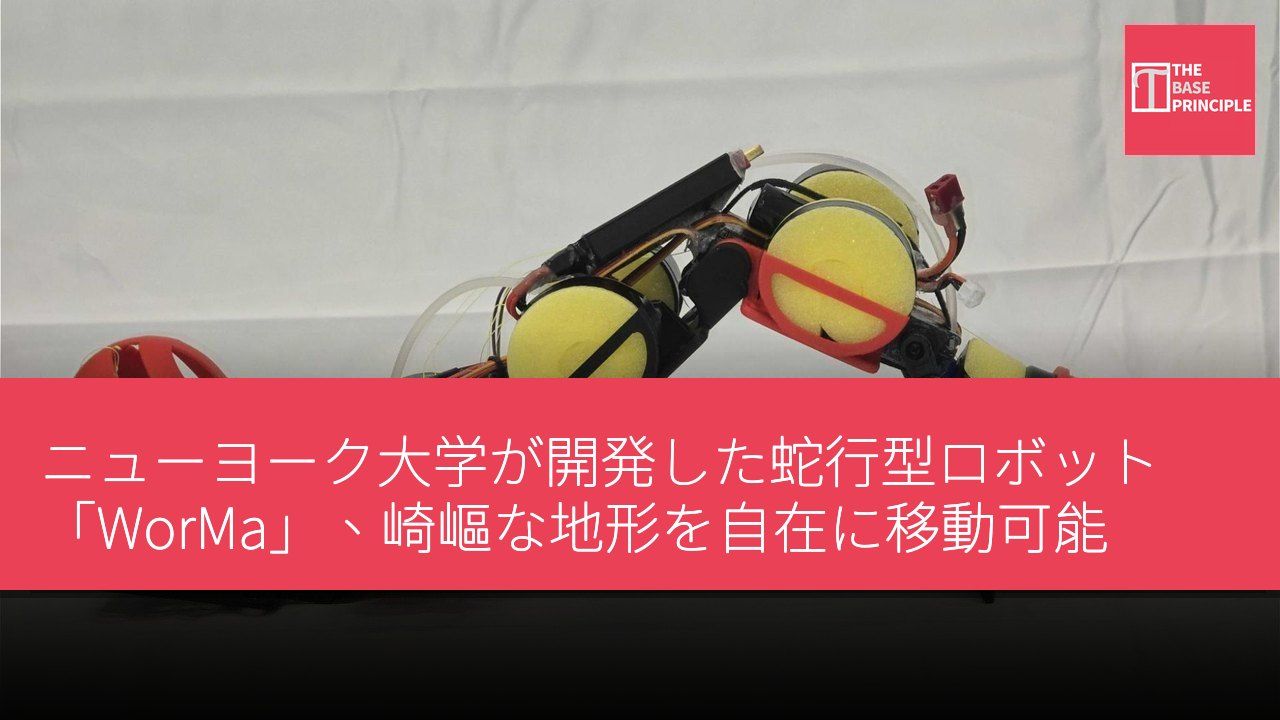
- WorMaは崎嶇な地形を自在に移動できる蠕虫型ロボットである。
- ロボットは重心移動によって異なる地形での移動様式を変える。
- WorMaは高さ約6インチの段差を乗り越えられ、水中での遊泳性能が向上する。
- 研究者たちはより高速なポンプとセンサー制御システムの開発を計画している。
ニューヨーク大学の研究者たちが、崎嶇な沿岸地形に対応するため、WorMaと名付けられた蠕虫型ロボットを開発した。このロボットは岩場や斜面を移動し、水中への出入りが可能だ。その設計の着想は、蠕虫が変化する環境に適応して運動する様子から得られた。研究者たちがこのロボットを開発したのは、従来の車輪型や脚型ロボットでは走行が困難な地形に対応するためである。
水圧駆動による重心移動。ニューヨーク大学タンドン工学部の研究者たちによって開発されたWorMaは、重心移動によって異なる地形での移動様式を変える両生類蠕虫型ロボットだ。ロボットは全く異なる歩容の間で切り替えたり、機械的に身体を再構成したりする必要はなく、水を可動バラストとして利用する。ポンプが頭部と尾部の水槽の間で水を移動させ、WorMaが質量を再分配し、地面や水との相互作用を調整できるようにしている。
WorMaは、従来のロボットにとって挑戦となる異なる表面間の移行に対応できる。5つのリンク部と4つの関節を持つこのロボットは、長さ約20インチ(約50センチメートル)、重量わずか2.2ポンド超(約1キログラム)だ。その内部には頭部と尾部に配置されたラテックス製の水袋があり、中央部にあるポンプがそれらの間で約10.6オンス(約300グラム)の水を移動させる。この技術は、各環境ごとに専用の機械部品を追加するのではなく、ロボットの重心を変えることに依拠している。
WorMaの運動メカニズム
水を頭部側に移動させると前方接触点を通じて加わる力が増し、ロボットが斜面を登る際により大きな牽引力を得られる。テストでは、重心を頭部に配置したことでWorMaが最大19.5度の斜面を登攀できたのに対し、他の重量配置では滑り落ちた。この配置により、ロボットの輸送コストが他のテスト選択肢と比較して少なくとも33%低減された。同じ重心移動メカニズムが水中では異なる効果を生む。水を尾部側に移動させると質量分布が変わり、ロボットの遊泳性能が向上する。テストでは、重心を尾部に配置したことでWorMaの遊泳速度が最大26%向上し、重量が頭部に集中している場合と比較して効率が52%改善された。
WorMaはより複雑なシーケンスを用いて段差を克服する。まず水を頭部に集中させて牽引力を維持し、次にポンプが水を尾部へ移動させることで前部が持ち上がり、尾部がロボットを障害物へ押し進める。頭部が段差の縁に接触すると、水が再び頭部へ戻り、ロボットを固定して前進させる。このシーケンスにより、WorMaは高さ約6インチ(約15センチメートル)の段差を乗り越えられる。チームによれば、この原理はロボットが水面から上がる際にも同様に役立つ。質量が頭部に集中しているとき、WorMaは前部で十分な力を生み出し、自らを斜面へ引き上げることができる。
他のテスト構成では、この移行を完了するために十分な牽引力を生み出せなかった。
応用の可能性と今後の発展
研究者たちは、平地、段差、斜面、開放水域を含む経路をロボットが横断する様子を示した。WorMaは各区間で質量分布を調整しながら、基本的な波動運動パターンを維持する。「この設計により、ロボットが地形の変化ごとに再設計される必要がなくなる。これは環境モニタリングやインフラ点検において極めて重要になり得る。なぜなら、ロボットが同一ミッションの中で乾燥地、障害物、水域を横断する必要があるからだ」と、タンドンの助教Nana Obayashi氏は声明で述べている。このアプローチは、単一の可変質量移動システムによって複数の専用機構を置き換えることで、両生ロボットの設計を簡素化できる。
研究者たちはさらに高速なポンプとセンサーベースの制御システムの開発も進めており、WorMaが地形変化を検知して自動的に重量を再分配できるようにすることを目指している。これは最終的に、沿岸、湿地、浸水地域といった環境においてロボットをより動的に適応可能にするかもしれない。
WorMaがロボット工学に与える影響
WorMaの設計は、従来のロボットが抱える崎嶇地形への制約を打ち破り、重心移動技術を用いて多様な環境に柔軟に対応できるようにした。この革新はロボットの運動能力を高めるだけでなく、設計プロセスを簡素化し、複数の専用機構の必要性を減らした。今後の技術発展に伴い、WorMaは環境モニタリングやインフラ点検などの分野でより大きな役割を果たす可能性があり、多様な用途における潜在力を示している。