
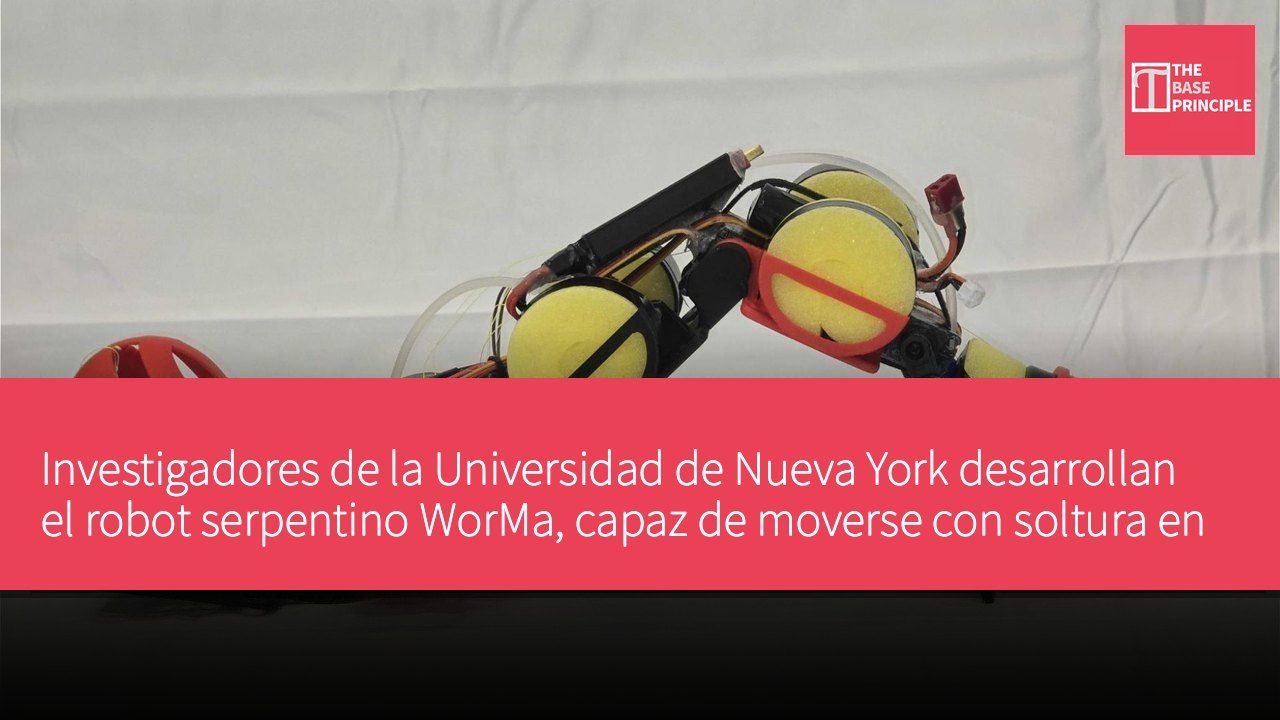
- WorMa es un robot de tipo gusano capaz de moverse con soltura en terrenos escarpados.
- El robot cambia su forma de locomoción en distintos terrenos mediante el desplazamiento de su centro de gravedad.
- WorMa puede superar escalones de aproximadamente 6 pulgadas de altura y mejora su rendimiento nadando.
- Los investigadores planean desarrollar bombas más rápidas y sistemas de control basados en sensores.
Investigadores de la Universidad de Nueva York han desarrollado un robot de tipo gusano llamado WorMa, diseñado para hacer frente a los escarpados terrenos costeros. El robot es capaz de moverse sobre rocas y pendientes, y luego entrar y salir del agua. Su diseño se inspira en cómo los gusanos adaptan su locomoción a entornos cambiantes. Los investigadores desarrollaron este robot para abordar terrenos que resultan difíciles para los robots tradicionales con ruedas o patas.
El desplazamiento hidráulico del centro de gravedad, desarrollado por investigadores de la Escuela de Ingeniería Tandon de la Universidad de Nueva York, dota a WorMa —un robot anfibio de tipo gusano— de la capacidad de alterar su modo de locomoción en distintos terrenos. El robot no necesita alternar entre pasos completamente distintos ni reconfigurar mecánicamente su cuerpo; en su lugar, utiliza el agua como lastre móvil. Las bombas transfieren agua entre los depósitos situados en la cabeza y la cola, permitiendo a WorMa redistribuir su masa y ajustar su interacción con el suelo o el agua.
WorMa puede afrontar transiciones entre distintas superficies que suelen suponer un reto para los robots convencionales. Este robot de cinco eslabones y cuatro articulaciones mide aproximadamente 20 pulgadas (unos 50 centímetros) de largo y pesa ligeramente más de 2.2 libras (cerca de 1 kilogramo). En su interior alberga vejigas de látex con agua en la cabeza y la cola, mientras que una bomba situada en la sección central desplaza unos 10.6 onzas (aproximadamente 300 gramos) de agua entre ambas. La tecnología se basa en modificar el centro de gravedad del robot, en lugar de añadir componentes mecánicos especializados para cada entorno.
El mecanismo de locomoción de WorMa
Desplazar el agua hacia la cabeza aumenta la fuerza ejercida a través del punto de contacto frontal, lo que proporciona al robot mayor tracción al ascender pendientes. En las pruebas, la configuración con el centro de gravedad en la cabeza permitió a WorMa escalar rampas de hasta 19.5 grados, mientras que otras distribuciones de peso provocaban que resbalara hacia atrás. Esta configuración también redujo el coste de transporte del robot en al menos un 33 % frente a las demás opciones probadas. El mismo mecanismo de desplazamiento del centro de gravedad produce efectos distintos en el agua. Llevar el agua hacia la cola mejora el rendimiento natatorio de WorMa al alterar su distribución de masa. En las pruebas, la configuración con el centro de gravedad en la cola aumentó la velocidad de nado hasta un 26 % y mejoró la eficiencia en un 52 % respecto a la concentración de peso en la cabeza.
WorMa emplea una secuencia más compleja para superar escalones. Primero concentra el agua en la cabeza para mantener la tracción; luego la bomba la desplaza hacia la cola, lo que eleva la parte anterior y permite que la posterior impulse al robot hacia el obstáculo. Una vez que la cabeza contacta con el borde del escalón, el agua vuelve a la cabeza, ayudando al robot a anclarse y avanzar. Mediante esta secuencia, WorMa logra franquear escalones de aproximadamente 6 pulgadas (unos 15 centímetros) de altura. Según el equipo, el mismo principio ayuda al robot a salir del agua. Cuando su masa se concentra en la cabeza, WorMa genera fuerza suficiente en la parte anterior para izarse por la pendiente.
Otras configuraciones probadas no lograron generar la tracción necesaria para completar esa transición.
Potencial de aplicaciones y desarrollo futuro
Los investigadores demostraron al robot recorriendo un trazado que incluía terreno llano, escalones, pendientes y agua abierta. WorMa ajustaba su distribución de masa en cada tramo manteniendo su patrón básico de locomoción ondulatoria. «Este diseño evita que el robot deba rediseñarse cada vez que cambia el terreno. Eso puede ser crucial para la monitorización medioambiental o la inspección de infraestructuras, donde el robot puede tener que cruzar suelo seco, obstáculos y masas de agua en una misma misión», declaró en un comunicado Nana Obayashi, profesora adjunta de Tandon. Este enfoque permite simplificar el diseño de robots anfibios sustituyendo múltiples mecanismos especializados por un único sistema de desplazamiento de masa ajustable.
Los investigadores también trabajan en bombas más rápidas y en sistemas de control basados en sensores, para que WorMa pueda detectar cambios en el terreno y redistribuir su peso de forma automática. Eso podría dotar al robot de una capacidad de adaptación dinámica superior en entornos costeros, humedales y zonas inundadas.
El impacto de WorMa en la robótica
El diseño de WorMa supera las limitaciones de los robots tradicionales en terrenos escarpados, valiéndose de la tecnología de desplazamiento del centro de gravedad para responder con agilidad en distintos entornos. Esta innovación no solo mejora la capacidad de locomoción del robot, sino que también simplifica el proceso de diseño al reducir la necesidad de múltiples mecanismos especializados. A medida que la tecnología siga avanzando, WorMa podría desempeñar un papel más relevante en campos como la monitorización medioambiental y la inspección de infraestructuras, evidenciando su potencial en aplicaciones diversas.