
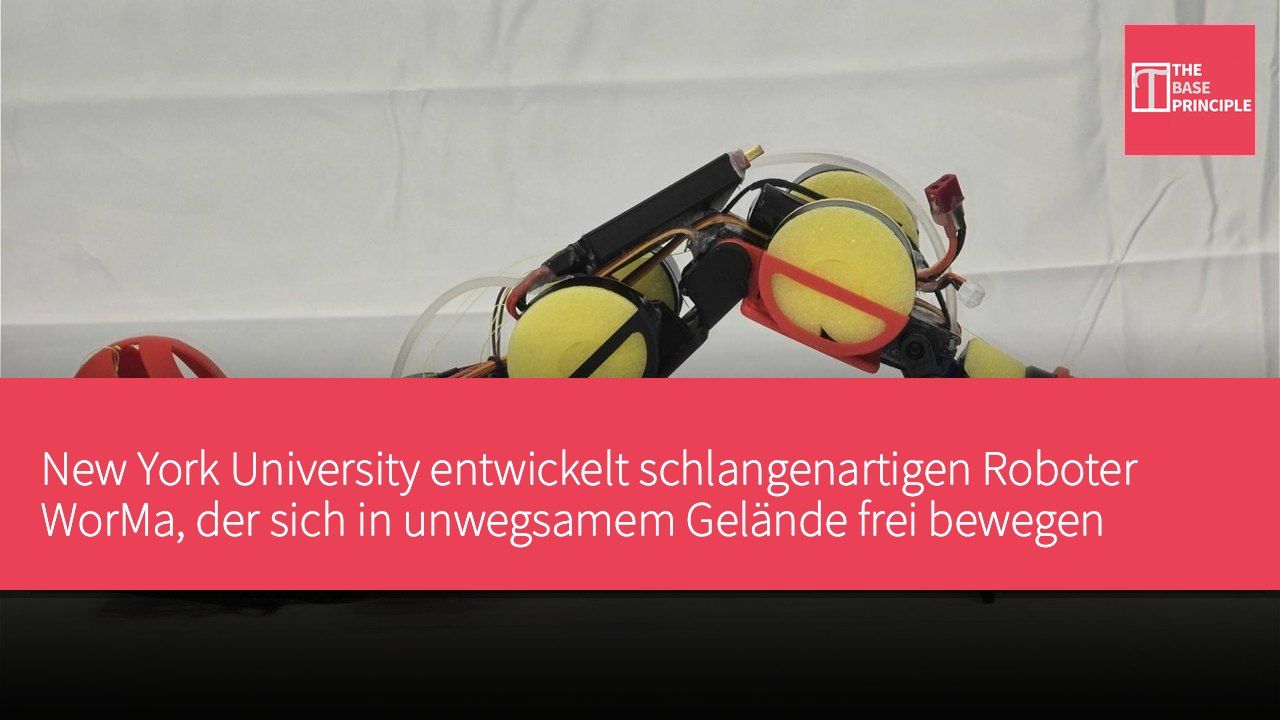
- WorMa ist ein wurmähnlicher Roboter, der sich in unwegsamem Gelände frei bewegen kann.
- Der Roboter ändert seine Fortbewegungsart in unterschiedlichem Gelände durch Schwerpunktverlagerung.
- WorMa kann Stufen von etwa 6 Zoll Höhe überwinden und seine Schwimmleistung im Wasser verbessern.
- Forschende planen die Entwicklung schnellerer Pumpen und sensorgesteuerter Kontrollsysteme.
Forschende der New York University haben einen wurmähnlichen Roboter namens WorMa entwickelt, der für unwegsames Küstengelände konzipiert ist. Der Roboter kann sich auf Felsen und Hängen bewegen und anschließend ins Wasser ein- und aussteigen. Sein Design ist davon inspiriert, wie sich Würmer an veränderte Umgebungen anpassen, um sich fortzubewegen. Die Forschenden entwickelten diesen Roboter, um Gelände zu bewältigen, die für herkömmliche Rad- oder Beinroboter schwer befahrbar sind.
Der wasserkraftbetriebene Schwerpunktwechsel stammt von Forschenden der Tandon School of Engineering der New York University: WorMa ist ein amphibischer wurmähnlicher Roboter, der seine Fortbewegungsart in unterschiedlichem Gelände durch Schwerpunktverlagerung ändert. Der Roboter muss nicht zwischen völlig verschiedenen Gangarten wechseln oder seinen Körper mechanisch umbauen, sondern nutzt Wasser als verlastbaren Ballast. Eine Pumpe verlagert Wasser zwischen den Tanks in Kopf und Schwanz, sodass WorMa seine Masse neu verteilen und seine Interaktion mit Boden oder Wasser anpassen kann.
WorMa kann Übergänge zwischen verschiedenen Oberflächen bewältigen, die herkömmliche Roboter vor Herausforderungen stellen. Der Roboter mit fünf Gliedern und vier Gelenken ist etwa 20 Zoll (ca. 50 Zentimeter) lang und wiegt knapp über 2,2 Pfund (ca. 1 Kilogramm). In seinem Inneren befinden sich Latex-Wasserballons im Kopf- und Schwanzbereich, während eine Pumpe im mittleren Abschnitt etwa 10,6 Unzen (ca. 300 Gramm) Wasser zwischen ihnen hin und her bewegt. Diese Technologie beruht auf der Veränderung des Roboterschwerpunkts, nicht auf dem Hinzufügen spezialisierter mechanischer Komponenten für jede Umgebung.
WorMas Fortbewegungsmechanismus
Das Verlagern von Wasser in den Kopf erhöht die am vorderen Kontaktpunkt ausgeübte Kraft, was dem Roboter beim Klettern an Schrägen mehr Traktion verleiht. In Tests ermöglichte die kopflastige Konfiguration WorMa, Hänge von bis zu 19,5 Grad Steigung zu erklimmen, während andere Gewichtsverteilungen zum Abrutschen führten. Diese Konfiguration senkte zudem die Transportkosten des Roboters im Vergleich zu anderen getesteten Optionen um mindestens 33 %. Derselbe Schwerpunktverlagerungsmechanismus erzeugt im Wasser unterschiedliche Effekte. Das Verlagern von Wasser in den Schwanz verbessert die Schwimmleistung des Roboters, indem es seine Massenverteilung verändert. In Tests steigerte die schwanzlastige Konfiguration WorMas Schwimmgeschwindigkeit um bis zu 26 % und die Effizienz um 52 % gegenüber einer kopflastigen Gewichtsverteilung.
WorMa nutzt eine komplexere Sequenz, um Stufen zu überwinden. Zunächst konzentriert es Wasser im Kopf, um Traktion zu behalten; dann verlagert die Pumpe Wasser in den Schwanz, wodurch der vordere Teil ansteigt und der Schwanz den Roboter zum Hindernis hin vortreibt. Sobald der Kopf den Stufenrand berührt, fließt das Wasser zurück in den Kopf, was dem Roboter hilft, sich zu verankern und vorwärtszuschieben. Durch diese Sequenz kann WorMa Stufen von etwa 6 Zoll (ca. 15 Zentimeter) Höhe überwinden. Laut dem Team hilft dasselbe Prinzip auch beim Verlassen der Wasseroberfläche. Wenn seine Masse im Kopf konzentriert ist, kann WorMa an der Front genügend Kraft erzeugen, um sich eine Rampe hinaufzuziehen.
Andere Testkonfigurationen konnten nicht genügend Traktion erzeugen, um diesen Übergang zu bewältigen.
Anwendungspotenzial und zukünftige Entwicklung
Die Forschenden demonstrierten, wie der Roboter einen Parcours aus ebener Fläche, Stufen, Schrägen und offenem Wasser durchquert. WorMa passt in jedem Abschnitt seine Massenverteilung an, während es sein grundlegendes wellenförmiges Bewegungsmuster beibehält. „Dieses Design macht es überflüssig, den Roboter bei jedem Geländewandel neu zu konstruieren. Das kann für Umweltüberwachung oder Infrastrukturspektion entscheidend sein, da Roboter im selben Einsatz trockenes Gelände, Hindernisse und Gewässer überwinden müssen“, erklärte Nana Obayashi, Assistenzprofessorin an der Tandon, in einer Mitteilung. Dieser Ansatz kann das Design amphibischer Roboter vereinfachen, indem er mehrere spezialisierte Mechanismen durch ein einziges anpassbares Massentransfersystem ersetzt.
Die Forschenden arbeiten zudem an schnelleren Pumpen und sensorbasierten Kontrollsystemen, damit WorMa Geländeveränderungen erkennen und sein Gewicht automatisch umverteilen kann. Dies könnte den Roboter langfristig in Umgebungen wie Küsten, Feuchtgebieten und überfluteten Gebieten dynamischer anpassungsfähig machen.
WorMas Einfluss auf die Robotik
WorMas Design überwindet die Beschränkungen herkömmlicher Roboter in unwegsamem Gelände, indem es Schwerpunktverlagerungstechnik nutzt, um flexibel auf unterschiedliche Umgebungen zu reagieren. Diese Innovation steigert nicht nur die Fortbewegungsfähigkeit des Roboters, sondern vereinfacht auch den Entwicklungsprozess und verringert den Bedarf an mehreren spezialisierten Mechanismen. Mit fortschreitender technologischer Entwicklung könnte WorMa in Bereichen wie Umweltüberwachung und Infrastrukturspektion eine größere Rolle spielen und sein Potenzial für vielfältige Anwendungen unter Beweis stellen.