
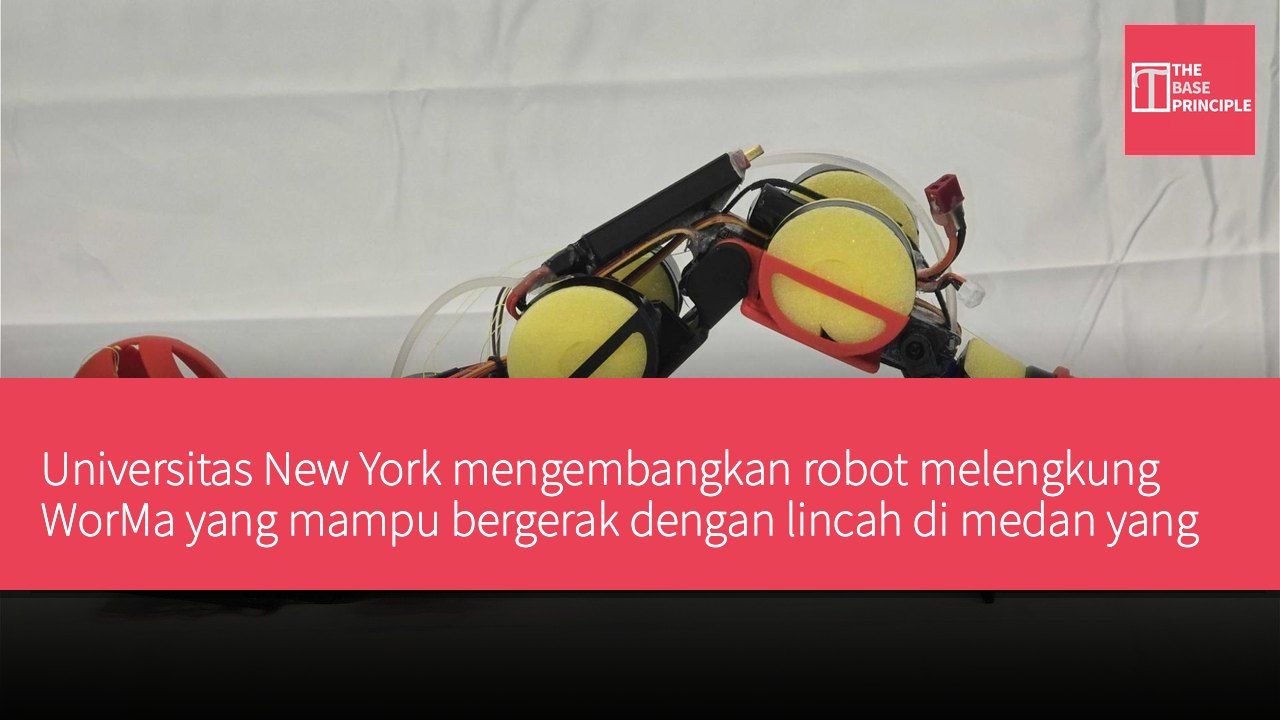
- WorMa adalah robot mirip cacing yang mampu bergerak dengan lincah di medan yang menantang.
- Robot mengubah cara geraknya di medan berbeda melalui perpindahan pusat gravitasi.
- WorMa mampu melampaui tangga setinggi sekitar 6 inci, dan performa berenangnya di air meningkat.
- Peneliti berencana mengembangkan pompa yang lebih cepat dan sistem kontrol berbasis sensor.
Peneliti Universitas New York mengembangkan robot mirip cacing bernama WorMa untuk mengatasi medan pesisir yang menantang. Robot ini mampu bergerak di atas batu dan lereng, lalu memasuki dan keluar dari air. Desainnya terinspirasi dari bagaimana cacing beradaptasi dengan lingkungan yang berubah untuk bergerak. Peneliti mengembangkan robot ini untuk mengatasi medan yang sulit dilalui oleh robot beroda atau berkaki konvensional.
Perpindahan pusat gravitasi yang didorong tenaga hidrolik, dikembangkan oleh peneliti dari Tandon School of Engineering Universitas New York, WorMa adalah robot mirip cacing amfibi yang mengubah cara geraknya di medan berbeda melalui perpindahan pusat gravitasi. Robot tidak perlu beralih antar pola gerak yang sangat berbeda atau merekonfigurasi tubuhnya secara mekanis, melainkan menggunakan air sebagai ballast yang dapat dipindahkan. Pompa memindahkan air antara tangki di kepala dan ekor, memungkinkan WorMa mendistribusikan ulang massa dan menyesuaikan interaksinya dengan tanah atau air.
WorMa mampu menangani transisi antar permukaan yang biasanya menantang robot konvensional. Robot ini yang memiliki lima segmen sambungan dan empat sendi berpanjang sekitar 20 inci (sekitar 50 sentimeter), beratnya sedikit lebih dari 2,2 pon (sekitar 1 kilogram). Di dalam tubuhnya terdapat balon air lateks di kepala dan ekor, sedangkan pompa di bagian tengah memindahkan sekitar 10,6 ons (sekitar 300 gram) air di antara keduanya. Teknologi ini mengandalkan perubahan pusat gravitasi robot, bukan menambahkan komponen mekanis khusus untuk setiap lingkungan.
Mekanisme Gerak WorMa
Memindahkan air ke kepala meningkatkan gaya yang diberikan melalui titik kontak depan, memberikan robot traksi yang lebih besar saat mendaki lereng. Dalam pengujian, konfigurasi pusat gravitasi di kepala memungkinkan WorMa mendaki lereng dengan kemiringan hingga 19,5 derajat, sedangkan konfigurasi berat lain menyebabkan robot tergelincir kembali. Konfigurasi ini juga menurunkan biaya transportasi robot setidaknya 33% dibandingkan opsi pengujian lain. Mekanisme perpindahan pusat gravitasi yang sama menghasilkan efek berbeda di air. Memindahkan air ke ekor dapat meningkatkan performa berenang robot dengan mengubah distribusi massanya. Dalam pengujian, konfigurasi pusat gravitasi di ekor meningkatkan kecepatan berenang WorMa hingga 26%, dan efisiensinya naik 52% dibandingkan saat berat terkonsentrasi di kepala.
WorMa menggunakan urutan yang lebih kompleks untuk mengatasi tangga. Robot pertama kali mengonsentrasikan air di kepala untuk mempertahankan traksi, lalu pompa memindahkan air ke ekor, menyebabkan bagian depan terangkat dan memungkinkan ekor mendorong robot mendekati rintangan. Begitu kepala menyentuh tepi tangga, air kembali dialirkan ke kepala, membantu robot mengunci posisi dan mendorong ke depan. Melalui urutan ini, WorMa mampu melampaui tangga setinggi sekitar 6 inci (sekitar 15 sentimeter). Menurut tim, prinsip yang sama membantu robot keluar dari permukaan air. Saat massanya terkonsentrasi di kepala, WorMa mampu menghasilkan gaya yang cukup di bagian depan untuk menarik dirinya naik lereng.
Konfigurasi pengujian lain tidak menghasilkan traksi yang cukup untuk menyelesaikan transisi ini.
Potensi Aplikasi dan Pengembangan Masa Depan
Peneliti mendemonstrasikan robot menelusuri jalur yang berisi dataran, tangga, lereng, dan air terbuka. WorMa menyesuaikan distribusi massanya di setiap segmen, sambil mempertahankan pola gerak bergelombang dasarnya. "Desain ini membuat robot tidak perlu didesain ulang setiap kali medan berubah. Hal ini krusial untuk pemantauan lingkungan atau inspeksi infrastruktur, karena robot mungkin perlu melintasi daratan kering, rintangan, dan wilayah air dalam satu misi yang sama," kata Nana Obayashi, profesor asisten di Tandon, dalam pernyataan. Pendekatan ini dapat menyederhanakan desain robot amfibi dengan menggantikan banyak mekanisme khusus dengan satu sistem perpindahan massa yang dapat disesuaikan.
Peneliti juga mengembangkan pompa yang lebih cepat dan sistem kontrol berbasis sensor, agar WorMa dapat mendeteksi perubahan medan dan secara otomatis mendistribusikan ulang beratnya. Hal ini pada akhirnya dapat membuat robot lebih mampu beradaptasi secara dinamis di lingkungan seperti pesisir, rawa, dan wilayah banjir.
Dampak WorMa pada Teknologi Robotika
Desain WorMa melampaui batasan robot konvensional di medan yang menantang, dengan memanfaatkan teknologi perpindahan pusat gravitasi yang memungkinkannya beradaptasi dengan lincah di berbagai lingkungan. Inovasi ini tidak hanya meningkatkan kemampuan gerak robot, tetapi juga menyederhanakan proses desain, mengurangi kebutuhan akan banyak mekanisme khusus. Seiring dengan perkembangan teknologi lebih lanjut, WorMa berpotensi memainkan peran lebih besar di bidang seperti pemantauan lingkungan dan inspeksi infrastruktur, menunjukkan potensinya dalam aplikasi yang beragam.