
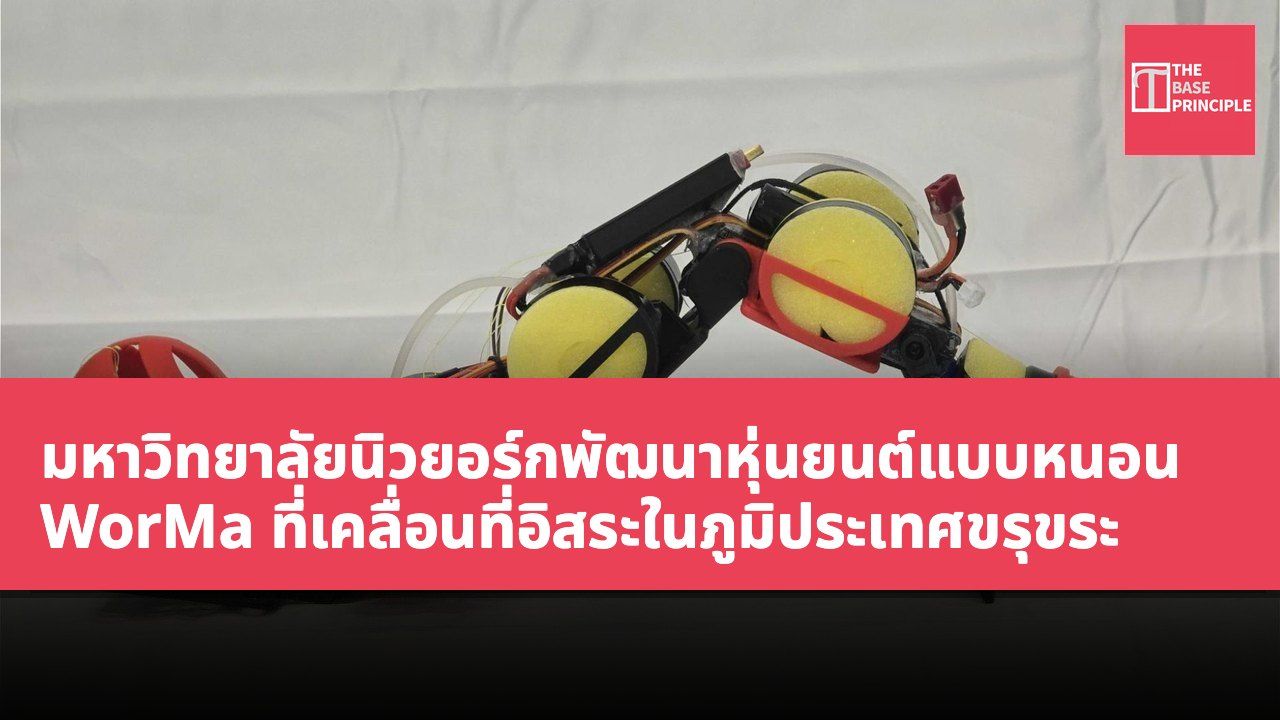
- WorMa เป็นหุ่นยนต์แบบหนอนที่เคลื่อนที่อิสระในภูมิประเทศขรุขระ
- หุ่นยนต์เปลี่ยนวิธีการเคลื่อนไหวในภูมิประเทศต่างๆ ผ่านการเปลี่ยนแปลงศูนย์มวล
- WorMa สามารถข้ามขั้นบันไดสูงประมาณ 6 นิ้ว และเพิ่มประสิทธิภาพการว่ายน้ำในน้ำได้
- นักวิจัยวางแผนพัฒนาปั๊มที่เร็วกว่าและระบบควบคุมด้วยเซ็นเซอร์
นักวิจัยของมหาวิทยาลัยนิวยอร์กได้พัฒนาหุ่นยนต์แบบหนอนชื่อ WorMa เพื่อทำ frente กับภูมิประเทศชายฝั่งที่ขรุขระ หุ่นยนต์นี้สามารถเคลื่อนที่บนหินและลำเนียง แล้วเข้าและออกจากน้ำได้ การออกแบบได้รับแรงบันดาลใจจากวิธีที่หนอนปรับตัวให้เข้ากับสภาพแวดล้อมที่เปลี่ยนแปลงเพื่อการเคลื่อนไหว นักวิจัยพัฒนาหุ่นยนต์นี้เพื่อจัดการกับภูมิประเทศที่หุ่นยนต์แบบล้อหรือแบบขาเดิมๆ ไม่สามารถขับเคลื่อนได้ง่าย
การเปลี่ยนแปลงศูนย์มวลแบบขับเคลื่อนด้วยน้ำ hydraulics จากนักวิจัยของคณะวิศวกรรม Tandon มหาวิทยาลัยนิวยอร์ก WorMa เป็นหุ่นยนต์แบบหนอนสองำพื้นที่ ที่เปลี่ยนวิธีการเคลื่อนไหวในภูมิประเทศต่างๆ ผ่านการเปลี่ยนแปลงศูนย์มวล หุ่นยนต์ไม่จำเป็นต้องสลับระหว่างท่าทางการเดินที่แตกต่างกันโดยสิ้นเชิงหรือประกอบร่างกายใหม่ในเชิงกลศาสตร์ แต่ใช้น้ำในฐานะบาลลาสต์ที่เคลื่อนย้ายได้ ปั๊มโอนน้ำระหว่างถังที่หัวและหาง ทำให้ WorMa สามารถกระจายมวลใหม่ ปรับการโต้ตอบกับพื้นหรือน้ำได้
WorMa สามารถจัดการกับการเปลี่ยนผ่านระหว่างพื้นผิวต่างๆ ที่มักท้าทายหุ่นยนต์แบบดั้งเดิม หุ่นยนต์ตัวนี้ที่มี 5 จุดเชื่อมต่อและ 4 ข้อต่อ มีความยาวประมาณ 20 นิ้ว (ประมาณ 50 เซนติเมตร) น้ำหนักเล็กน้อยกว่า 2.2 ปอนด์ (ประมาณ 1 กิโลกรัม) ภายในร่างกายมีถุงน้ำยางพาราที่หัวและหาง ในขณะที่ปั๊มที่อยู่กลางโอนน้ำประมาณ 10.6 ออนซ์ (ประมาณ 300 กรัม) ระหว่างทั้งสองด้าน เทคโนโลยีนี้อาศัยการเปลี่ยนแปลงศูนย์มวลของหุ่นยนต์ แทนที่จะเพิ่มชิ้นส่วนกลไกเฉพาะสำหรับแต่ละสภาพแวดล้อม
กลไกการเคลื่อนไหวของ WorMa
การโอนน้ำไปที่หัวเพิ่มแรงที่กระทำผ่านจุดสัมผัสหน้า ทำให้หุ่นยนต์ได้แรงดึงมากขึ้นเมื่อปีนลำเนียง ในการทดสอบ การจัดวางศูนย์มวลที่หัวทำให้ WorMa ปีนลำเนียงชันได้สูงถึง 19.5 องศา ในขณะที่การกระจายมวลแบบอื่นทำให้มันลื่นกลับลงมา การจัดวางนี้ยังทำให้ต้นทุนการขนส่งของหุ่นยนต์ลดลงอย่างน้อย 33% เมื่อเทียบกับตัวเลือกการทดสอบอื่นๆ กลไกการเปลี่ยนแปลงศูนย์มวลเดียวกันในน้ำให้ผลลัพธ์ที่ต่างออกไป การโอนน้ำไปที่หางสามารถปรับปรุงประสิทธิภาพการว่ายน้ำของหุ่นยนต์ได้ โดยเปลี่ยนการกระจายมวล ในการทดสอบ การจัดวางศูนย์มวลที่หางทำให้ WorMa ว่ายน้ำเร็วขึ้นสูงสุด 26% และมีประสิทธิภาพสูงขึ้น 52% เมื่อเทียบกับเมื่อมวล tập trungที่หัว
WorMa ใช้ลำดับขั้นตอนที่ซับซ้อนกว่าเพื่อข้ามขั้นบันได มันเริ่มต้นโดยรวบรวมน้ำที่หัวเพื่อรักษาแรงดึง จากนั้นปั๊มโอนน้ำไปที่หาง ทำให้ส่วนหน้าขยับขึ้น ให้หางผลักหุ่นยนต์เข้าใกล้สิ่งกีดขวาง เมื่อหัวสัมผัสขอบขั้นบันได น้ำจะไหลกลับไปที่หัว ช่วยให้หุ่นยนต์ตรึงมั่นและผลักตัวไปข้างหน้า ผ่านลำดับนี้ WorMa สามารถข้ามขั้นบันไดสูงประมาณ 6 นิ้ว (ประมาณ 15 เซนติเมตร) ตามทีมงาน หลักการเดียวกันนี้ยังช่วยให้หุ่นยนต์ออกจากผิวน้ำได้ เมื่อมวลของมัน tập trungที่หัว WorMa สามารถสร้างแรงเพียงพอที่ส่วนหน้าเพื่อดึงตัวเองขึ้นลำเนียงได้
การจัดวางการทดสอบอื่นๆ ไม่สามารถสร้างแรงดึงที่เพียงพาเพื่อทำให้การเปลี่ยนผ่านนี้สำเร็จได้
ศักยภาพการประยุกต์ใช้และการพัฒนาอนาคต
นักวิจัยสาธิตหุ่นยนต์ข้ามเส้นทางที่ประกอบด้วยพื้นราบ ขั้นบันได ลำเนียง และน้ำโล่ง WorMa ปรับการกระจายมวลในแต่ละส่วน พร้อมรักษารูปแบบการเคลื่อนไหวแบบคลื่นพื้นฐานไว้ "การออกแบบนี้ทำให้หุ่นยนต์ไม่ต้องออกแบบใหม่ทุกครั้งที่ภูมิประเทศเปลี่ยนแปลง สิ่งนี้อาจสำคัญมากสำหรับการตรวจสอบสิ่งแวดล้มหรือการตรวจสอบโครงสร้างพื้นฐาน เนื่องจากหุ่นยนต์อาจต้องข้ามพื้นแห้ง สิ่งกีดขวาง และน้ำในภารกิจเดียวกัน" ผู้ช่วยศาสตราจารย์ Nana Obayashi ของ Tandon กล่าวในคำประกาศ วิธีการนี้สามารถลดความซับซ้อนของการออกแบบหุ่นยนต์สองำพื้นที่ได้ โดยใช้ระบบเปลี่ยนแปลงมวลเดียวที่ปรับได้ แทนกลไกเฉพาะทางหลายอย่าง
นักวิจัยยังกำลังพัฒนาปั๊มที่เร็วกว่าและระบบควบคุมแบบอิงเซ็นเซอร์ เพื่อให้ WorMa สามารถตรวจจับการเปลี่ยนแปลงภูมิประเทศและกระจายมวลใหม่โดยอัตโนมัติ สิ่งนี้สุดท้ายอาจทำให้หุ่นยนต์มีความสามารถในการปรับตัวแบบไดนามิกมากขึ้นในสภาพแวดล้อมเช่น พื้นที่ชายฝั่ง ทุ่งน้ำท่วม และพื้นที่น้ำท่วม
ผลกระทบของ WorMa ต่อเทคโนโลยีหุ่นยนต์
การออกแบบของ WorMa ทำลายข้อจำกัดของหุ่นยนต์แบบดั้งเดิมต่อภูมิประเทศขรุขระ โดยใช้เทคโนโลยีการเปลี่ยนแปลงศูนย์มวล ทำให้มันสามารถตอบสนองได้อย่างยืดหยุ่นในสภาพแวดล้อมที่ต่างกัน นวัตกรรมนี้ไม่เพียงแต่เพิ่มความสามารถในการเคลื่อนไหวของหุ่นยนต์ แต่ยังทำให้กระบวนการออกแบบง่ายขึ้น ลดความต้องการกลไกเฉพาะทางหลายอย่าง ด้วยการพัฒนาเทคโนโลยีต่อไปในอนาคต WorMa อาจเล่นบทบาทสำคัญมากขึ้นในด้านการตรวจสอบสิ่งแวดล้อมและการตรวจสอบโครงสร้างพื้นฐาน แสดงให้เห็นถึงศักยภาพในการประยุกต์ใช้ที่หลากหลาย