
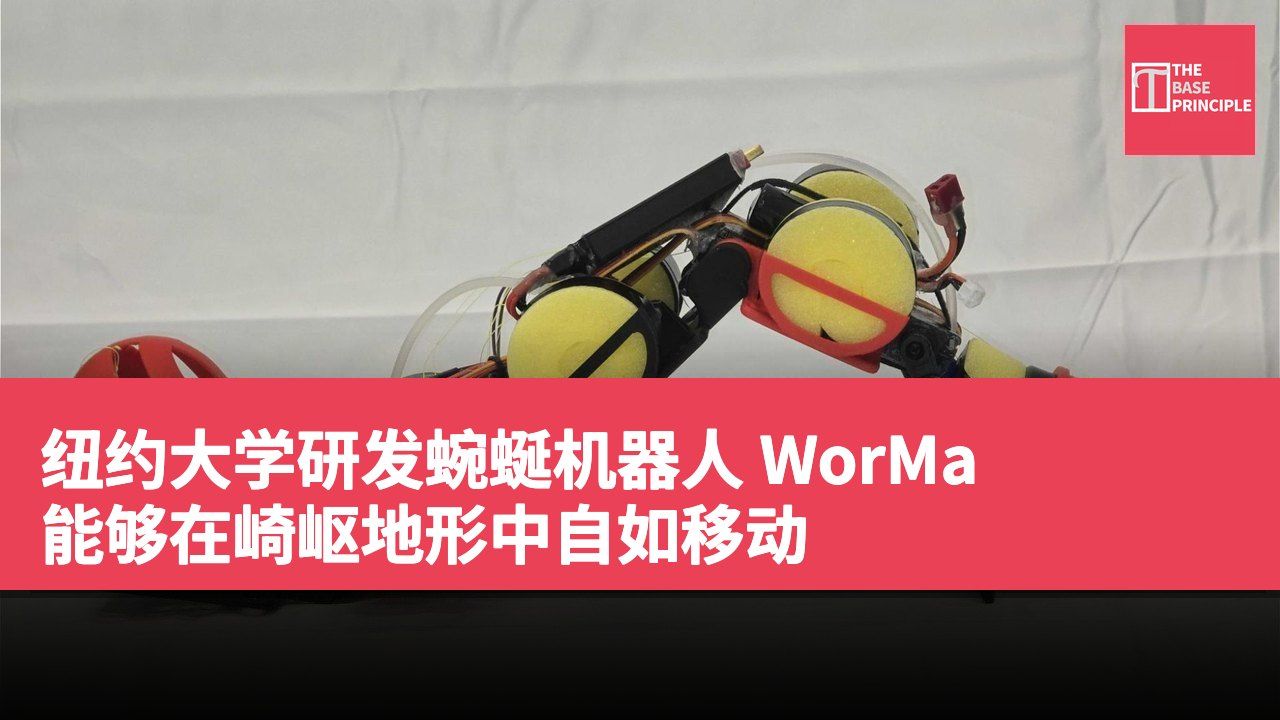
- WorMa 是一款能在崎岖地形中自如移动的类蠕虫机器人。
- 机器人通过重心变换来改变在不同地形上的运动方式。
- WorMa 能够跨越约 6 英寸高的阶梯,并在水中游泳性能提高。
- 研究人员计划研发更快的泵浦和传感器控制系统。
纽约大学的研究人员开发出一款名为 WorMa 的类蠕虫机器人,旨在应对崎岖的沿海地形。该机器人能够在岩石和斜坡上移动,然后进入和退出水中。其设计灵感来自于蠕虫如何适应变化的环境进行运动。研究人员开发此机器人是为了应对传统轮式或腿式机器人难以行驶的地形。
水力驱动的重心变换,来自纽约大学坦登工程学院的研究人员开发的 WorMa 是一款两栖类蠕虫机器人,它通过重心变换来改变在不同地形上的运动方式。机器人并不需要在完全不同的步态之间切换或机械重组其身体,而是利用水作为可移动的压舱。泵浦在其头部和尾部的水箱之间转移水,让 WorMa 能够重新分配质量,调整其与地面或水的互动。
WorMa 能够应对不同表面的过渡,这些表面通常会挑战传统机器人。这款拥有五个连接部和四个关节的机器人长约 20 英寸(约 50 厘米),重量稍超过 2.2 磅(约 1 千克)。其身体内部含有位于头部和尾部的乳胶水球,而位于中间部分的泵浦则在两者之间移动约 10.6 盎司(约 300 克)的水。这项技术依赖于改变机器人的重心,而非为每种环境添加专门的机械部件。
WorMa 的运动机制
将水移向头部可增加通过前接触点施加的力量,这使机器人在攀爬斜面时获得更大的牵引力。在测试中,头部重心的配置让 WorMa 能够攀爬陡度达 19.5 度的斜面,而其他重量配置则导致其滑回。此配置还使得机器人的运输成本相比其他测试选择降低至少 33%。同样的重心变换机制在水中则产生不同的效果。将水移向尾部可以改善机器人的游泳性能,改变其质量分布。在测试中,尾部重心的配置使 WorMa 游泳速度提高最多 26%,并在效率上比重量集中于头部时提高 52%。
WorMa 使用更复杂的顺序来克服阶梯。它首先将水集中在头部以保持牵引力,然后泵浦将水移向尾部,导致前部上升,让尾部推进机器人靠近障碍物。一旦头部与阶梯边缘接触,水便转回头部,帮助机器人固定并向前推进。通过这一序列,WorMa 能够跨越约 6 英寸(约 15 厘米)高的阶梯。根据团队的说法,这一原理同样有助于机器人离开水面。当它的质量集中在头部时,WorMa 能够在前部产生足够的力量将自己拉上斜坡。
其他测试配置无法产生足够的牵引力来完成这一过渡。
应用潜力与未来发展
研究人员展示了机器人穿越包含平地、阶梯、斜坡和开放水域的路径。WorMa 在每个部分调整其质量分布,同时保持其基本的波动运动模式。“这种设计使机器人不需要在每次地形变化时进行重新设计。这对于环境监测或基础设施检查可能至关重要,因为机器人可能需要在同一任务中跨越干燥地面、障碍物和水域。”坦登的一名助理教授 Nana Obayashi 在声明中表示。这种方法可以通过用单一可调质量变换系统来简化两栖机器人的设计,取代多个专用机制。
研究人员还在研发更快的泵浦和基于传感器的控制系统,以便让 WorMa 能够检测地形变化并自动重新分配重量。这最终可能使机器人在沿海、湿地和淹水区域等环境中更具动态适应能力。
WorMa 对机器人技术的影响
WorMa 的设计突破了传统机器人对于崎岖地形的限制,利用重心变换的技术使其能够在不同环境中灵活应对。这种创新不仅提升了机器人的运动能力,也简化了设计过程,减少了对多个专用机制的需求。随着未来技术的进一步发展,WorMa 可能在环境监测和基础设施检查等领域发挥更大作用,显示出其在多样化应用中的潜力。