
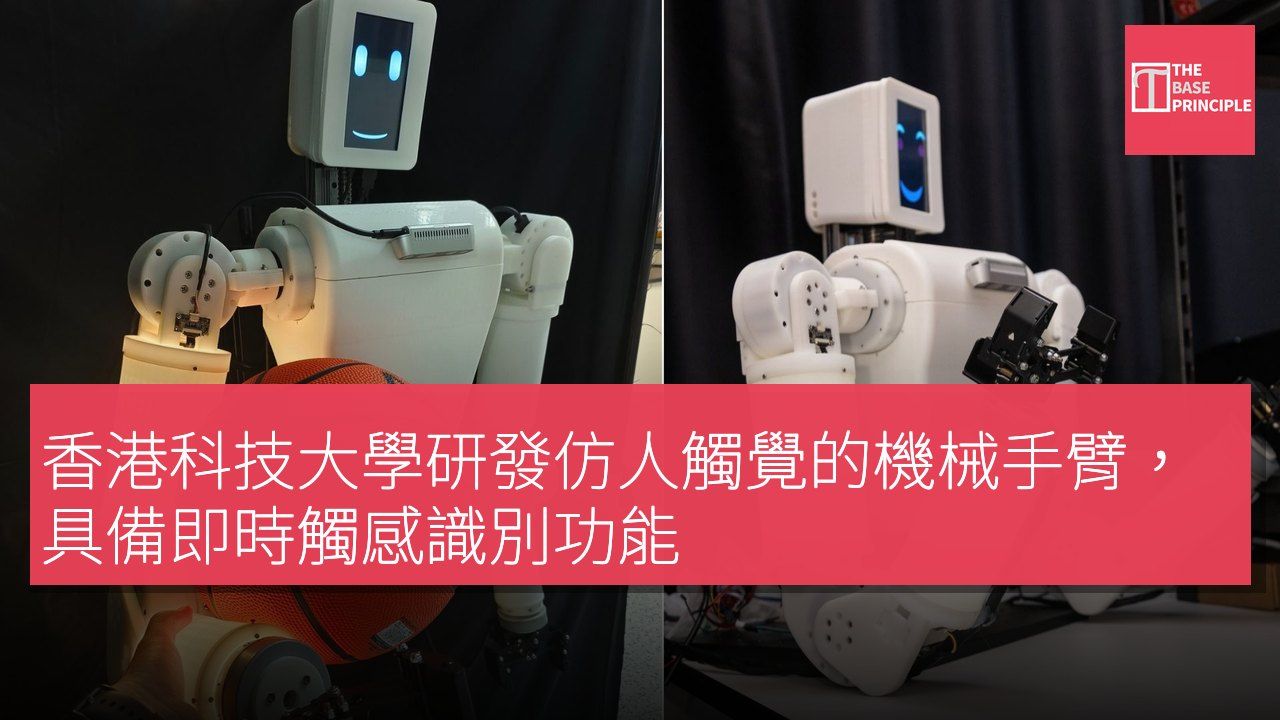
- EmArm 機械手臂能即時調整姿勢和操作物體。
- 系統具備高精度運動控制和全臂觸覺感應功能。
- 光學感測減少複雜電氣接線,提高感測精度。
- 可擴展至其他機器人部位,提升安全性和適應性。
香港科技大學的研究人員開發了一款機械手臂,能夠複製人類觸覺感知的某些方面。該機械手臂名為 EmArm,將柔性光學觸覺皮膚整合於剛性機械結構中,使其能夠在上臂和下臂檢測到接觸。通過將觸覺反饋與自身運動的資訊相結合,EmArm 能夠即時調整姿勢、操作物體及避免障礙物。該系統還能夠區分不同類型的觸摸,包括撫摸和拍打,支持針對具身智能機器人的適應性操作研究。
該機械手臂結合了全臂觸覺感應和高精度運動控制。系統將柔性光學皮膚整合於剛性機械結構中,能夠檢測接觸、測量施加的力量,並即時回應物理互動。這項技術幫助機器人利用觸覺操作物體及繞過障礙物,尤其是在視覺資訊無法獲得或被阻擋的情況下。EmArm 的設計靈感來自於人體的骨骼、肌肉和皮膚結構。研究人員並未將傳統觸覺傳感器附加於機器人的外部,而是將一層大面積的柔性光學感測層嵌入手臂的剛性機械骨架中。
高精度運動控制與觸覺感應
該機械手臂在整個結構中整合了觸覺感測與精確的運動控制。觸覺皮膚覆蓋了超過 71,000 平方毫米的上臂和下臂區域。小型相機的尺寸小於一毫米,能夠捕捉由接觸引起的皮膚變化,並分析作用於手臂的力量分佈。這種方法使 EmArm 能夠在比傳統機械手傳感器更大範圍內檢測物理互動。該系統達到了 0.085 毫米的空間解像度,而其雙點辨別閾值可達到 18.2 毫米,這個閾值描述了能夠區分兩個接觸點的最小間隔。
光學感測方法還減少了觸覺表面內部複雜電氣接線的需求。根據研究團隊的說法,該系統對電磁、光線、溫度、濕度和聲音幹擾具有抵抗力。在五種環境幹擾的實驗中,EmArm 維持了高達 97.9% 的感測精度。
結構強度與運動精度的挑戰
將柔性感測層整合到剛性機器人中,可能會影響其結構強度和運動精度。EmArm 通過將柔性觸覺皮膚與設計用於高負荷操作的機械框架相結合來解決這一挑戰。測試顯示該系統在重複定位準確度上可與傳統機器手臂相比,還能承受超過 15 公斤的壓力負荷和 7.35 牛頓米的扭轉負荷。這些能力使得手臂能夠在不顯著損害其機械性能的情況下,將接觸檢測與受控運動相結合。
EmArm 使用感知-行動迴路將觸覺測量轉換為運動命令。該框架結合了本體感受,提供有關手臂關節位置的資訊,與描述外部接觸的觸覺數據。其算法提取了接觸位置、面積、力量及接觸點數量等特徵。這些測量結果隨後被運動控制系統用來調整手臂的姿勢和施加的力量。在一次演示中,機器人持著一個位置偏離其重心的籃球。通過持續處理觸覺和關節角度資訊,機器人調整姿勢和力量以穩定球體。
避障能力與互動反應
該系統還展示了避障能力。當人手進入其運動路徑時,即使該障礙物無法視覺檢測,手臂也能通過觸覺識別接觸,停止運動,評估該障礙是否為暫時性或永久性,並重新規劃其軌跡。研究人員在涉及五種觸摸行為的人工智能和機器人交互場景中測試了 EmArm,包括撫摸、捏、戳、搔癢和擊打。該系統對這些互動的分類準確度高達 99.8%,並生成了代表快樂、悲傷、好奇、害羞或憤怒的相應反應。
研究人員建議,這項技術可以擴展到機器腿、軀幹及其他身體部位。這種整合可以幫助人形機器人在工業環境、家庭及醫療協助場景中更安全地運作,尤其在視覺無法單獨檢測接觸或導航障礙物的情況下。
EmArm 如何提升機器人觸覺能力
EmArm 的設計將柔性光學觸覺皮膚與剛性結構相結合,提升了機器人對觸覺的感知能力。這種新穎的整合方式不僅提高了感測精度,還能在視覺受限的情況下進行物理互動。研究顯示,該系統能有效識別多種觸摸行為,並作出相應反應,顯示出其在實際應用中的廣泛潛力。隨著技術的進一步發展,EmArm 可能在工業、家庭及醫療等領域發揮重要作用,特別是在需要精確觸覺反饋的環境中。