
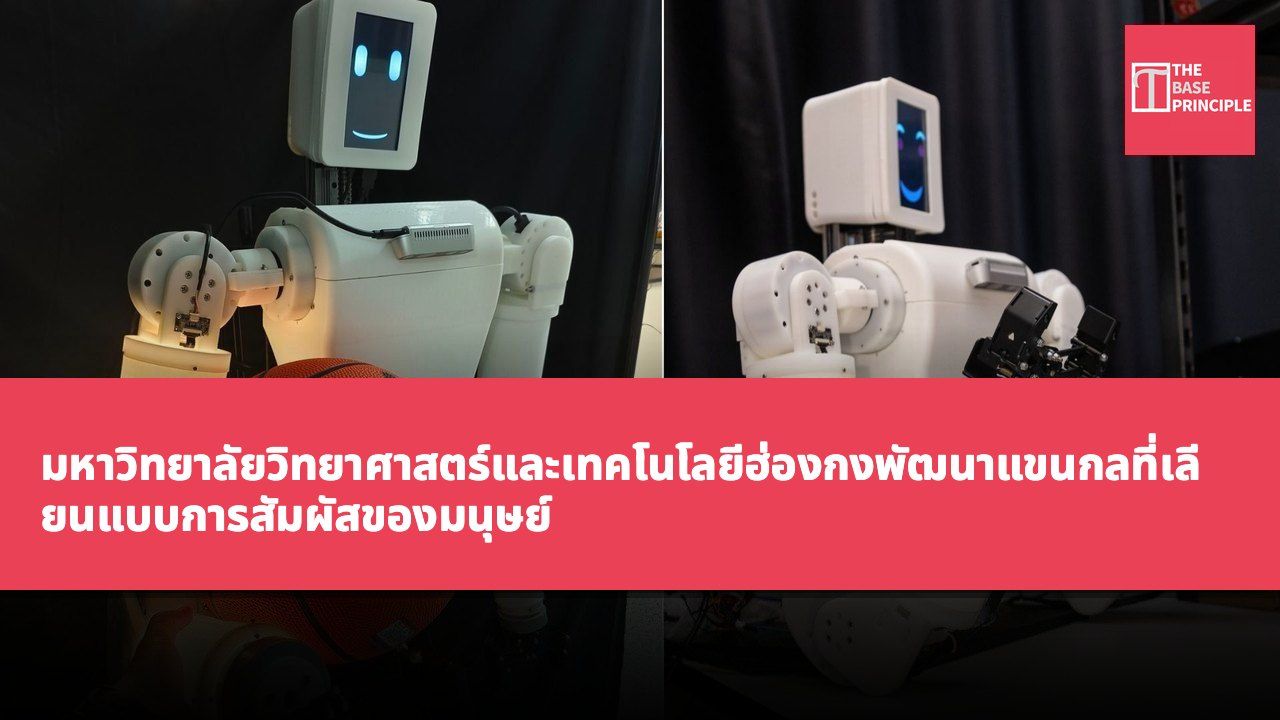
- แขนกล EmArm สามารถปรับท่าทางและจัดการวัตถุได้ทันที
- ระบบมีฟังก์ชันการควบคุมการเคลื่อนไหวที่มีความแม่นยำสูงและการรับรู้สัมผัสทั่วทั้งแขน
- การใช้เซ็นเซอร์ออปติคัลช่วยลดการเดินสายไฟฟ้าที่ซับซ้อน เพิ่มความแม่นยำในการรับรู้
- สามารถขยายไปยังส่วนอื่น ๆ ของหุ่นยนต์ เพื่อเพิ่มความปลอดภัยและความสามารถในการปรับตัว
นักวิจัยจากมหาวิทยาลัยวิทยาศาสตร์และเทคโนโลยีฮ่องกงได้พัฒนาแขนกลที่สามารถเลียนแบบบางแง่มุมของการรับรู้สัมผัสของมนุษย์ โดยแขนกลนี้มีชื่อว่า EmArm ซึ่งได้รวมผิวสัมผัสออปติคัลที่ยืดหยุ่นเข้ากับโครงสร้างกลไกที่แข็งแรง ทำให้สามารถตรวจจับการสัมผัสได้ที่บริเวณแขนบนและแขนล่าง โดยการรวมข้อมูลการตอบสนองสัมผัสเข้ากับข้อมูลการเคลื่อนไหวของตนเอง EmArm สามารถปรับท่าทาง จัดการวัตถุ และหลีกเลี่ยงสิ่งกีดขวางได้ทันที ระบบนี้ยังสามารถแยกแยะประเภทการสัมผัสที่แตกต่างกัน รวมถึงการลูบและการตบ ซึ่งสนับสนุนการศึกษาการปรับตัวในการทำงานของหุ่นยนต์ที่มีสติสัมปชัญญะ
แขนกลนี้รวมการรับรู้สัมผัสทั่วทั้งแขนและการควบคุมการเคลื่อนไหวที่มีความแม่นยำสูง ระบบได้รวมผิวสัมผัสออปติคัลที่ยืดหยุ่นเข้ากับโครงสร้างกลไกที่แข็งแรง สามารถตรวจจับการสัมผัส วัดแรงที่ใช้ และตอบสนองต่อการมีปฏิสัมพันธ์ทางกายภาพได้ทันที เทคโนโลยีนี้ช่วยให้หุ่นยนต์สามารถจัดการวัตถุและหลีกเลี่ยงสิ่งกีดขวางได้ โดยเฉพาะในกรณีที่ข้อมูลจากการมองเห็นไม่สามารถเข้าถึงได้หรือถูกบล็อก การออกแบบของ EmArm ได้รับแรงบันดาลใจจากโครงสร้างของกระดูก กล้ามเนื้อ และผิวหนังของมนุษย์ นักวิจัยไม่ได้ติดตั้งเซ็นเซอร์สัมผัสแบบดั้งเดิมภายนอกหุ่นยนต์ แต่ได้ฝังชั้นเซ็นเซอร์ออปติคัลที่ยืดหยุ่นขนาดใหญ่ลงในโครงกระดูกกลไกที่แข็งแรงของแขน
การควบคุมการเคลื่อนไหวที่มีความแม่นยำสูงและการรับรู้สัมผัส
แขนกลนี้ได้รวมการรับรู้สัมผัสเข้ากับการควบคุมการเคลื่อนไหวที่แม่นยำในโครงสร้างทั้งหมด ผิวสัมผัสครอบคลุมพื้นที่แขนบนและแขนล่างมากกว่า 71,000 ตารางมิลลิเมตร ขนาดของกล้องขนาดเล็กน้อยกว่าหนึ่งมิลลิเมตร สามารถจับการเปลี่ยนแปลงของผิวหนังที่เกิดจากการสัมผัสและวิเคราะห์การกระจายของแรงที่กระทำต่อแขน วิธีการนี้ทำให้ EmArm สามารถตรวจจับการมีปฏิสัมพันธ์ทางกายภาพในช่วงที่กว้างกว่าที่เซ็นเซอร์ของแขนกลแบบดั้งเดิมสามารถทำได้ ระบบนี้มีความละเอียดเชิงพื้นที่ที่ 0.085 มิลลิเมตร ในขณะที่เกณฑ์การแยกจุดคู่สามารถถึง 18.2 มิลลิเมตร ซึ่งเกณฑ์นี้บรรยายถึงระยะห่างขั้นต่ำที่สามารถแยกแยะจุดสัมผัสสองจุดได้
วิธีการเซ็นเซอร์ออปติคัลยังช่วยลดความต้องการในการเดินสายไฟฟ้าที่ซับซ้อนภายในพื้นผิวสัมผัส ตามที่ทีมวิจัยกล่าว ระบบนี้มีความต้านทานต่อการรบกวนจากสนามแม่เหล็ก แสง อุณหภูมิ ความชื้น และเสียง ในการทดลองที่มีการรบกวนจากสิ่งแวดล้อมห้าประการ EmArm รักษาความแม่นยำในการรับรู้ได้สูงถึง 97.9%
ความท้าทายด้านความแข็งแรงของโครงสร้างและความแม่นยำในการเคลื่อนไหว
การรวมชั้นเซ็นเซอร์ที่ยืดหยุ่นเข้ากับหุ่นยนต์ที่แข็งแรงอาจส่งผลกระทบต่อความแข็งแรงของโครงสร้างและความแม่นยำในการเคลื่อนไหว EmArm ได้แก้ไขความท้าทายนี้โดยการรวมผิวสัมผัสที่ยืดหยุ่นเข้ากับโครงสร้างกลไกที่ออกแบบมาสำหรับการใช้งานที่มีภาระหนัก การทดสอบแสดงให้เห็นว่าระบบนี้มีความแม่นยำในการระบุตำแหน่งซ้ำได้ใกล้เคียงกับแขนกลแบบดั้งเดิม และสามารถรับน้ำหนักได้มากกว่า 15 กิโลกรัม และแรงบิด 7.35 นิวตันเมตร ความสามารถเหล่านี้ทำให้แขนสามารถรวมการตรวจจับการสัมผัสเข้ากับการเคลื่อนไหวที่ควบคุมได้โดยไม่ทำให้ประสิทธิภาพทางกลของมันลดลงอย่างมีนัยสำคัญ
EmArm ใช้วงจรการรับรู้-การกระทำเพื่อแปลงการวัดสัมผัสเป็นคำสั่งการเคลื่อนไหว โครงสร้างนี้รวมข้อมูลการรับรู้จากร่างกายซึ่งให้ข้อมูลเกี่ยวกับตำแหน่งของข้อต่อแขน เข้ากับข้อมูลสัมผัสที่บรรยายถึงการสัมผัสภายนอก อัลกอริธึมของมันจะดึงข้อมูลเกี่ยวกับตำแหน่งการสัมผัส ขนาด แรง และจำนวนจุดสัมผัส ข้อมูลการวัดเหล่านี้จะถูกใช้โดยระบบควบคุมการเคลื่อนไหวเพื่อปรับท่าทางและแรงที่ใช้ ในการสาธิตหนึ่ง หุ่นยนต์ถือบาสเกตบอลที่มีตำแหน่งเบี่ยงเบนจากจุดศูนย์ถ่วง โดยการประมวลผลข้อมูลสัมผัสและมุมข้อต่ออย่างต่อเนื่อง หุ่นยนต์สามารถปรับท่าทางและแรงเพื่อทำให้ลูกบอลมีเสถียรภาพ
ความสามารถในการหลีกเลี่ยงสิ่งกีดขวางและการตอบสนองต่อการมีปฏิสัมพันธ์
ระบบนี้ยังแสดงให้เห็นถึงความสามารถในการหลีกเลี่ยงสิ่งกีดขวาง เมื่อมือมนุษย์เข้ามาในเส้นทางการเคลื่อนไหว แม้ว่าอุปสรรคจะไม่สามารถตรวจจับได้ด้วยการมองเห็น แขนก็สามารถรับรู้การสัมผัสผ่านการสัมผัส หยุดการเคลื่อนไหว ประเมินว่าอุปสรรคดังกล่าวเป็นชั่วคราวหรือถาวร และวางแผนเส้นทางใหม่ นักวิจัยได้ทดสอบ EmArm ในสถานการณ์การมีปฏิสัมพันธ์ระหว่างปัญญาประดิษฐ์และหุ่นยนต์ที่เกี่ยวข้องกับพฤติกรรมสัมผัสห้าประการ ได้แก่ การลูบ การบีบ การจิ้ม การเกา และการตี ระบบนี้มีความแม่นยำในการจำแนกประเภทการมีปฏิสัมพันธ์เหล่านี้สูงถึง 99.8% และสร้างการตอบสนองที่สอดคล้องกับความรู้สึกเช่น ความสุข ความเศร้า ความอยากรู้ ความอาย หรือความโกรธ
นักวิจัยแนะนำว่าเทคโนโลยีนี้สามารถขยายไปยังขาหุ่นยนต์ ลำตัว และส่วนอื่น ๆ ของร่างกาย การรวมกันนี้สามารถช่วยให้หุ่นยนต์ที่มีรูปร่างคล้ายมนุษย์ทำงานได้อย่างปลอดภัยในสภาพแวดล้อมทางอุตสาหกรรม บ้านเรือน และสถานการณ์การช่วยเหลือทางการแพทย์ โดยเฉพาะในกรณีที่การมองเห็นไม่สามารถตรวจจับการสัมผัสหรือการนำทางสิ่งกีดขวางได้โดยลำพัง
EmArm ช่วยเพิ่มความสามารถในการสัมผัสของหุ่นยนต์ได้อย่างไร
การออกแบบของ EmArm ได้รวมผิวสัมผัสออปติคัลที่ยืดหยุ่นเข้ากับโครงสร้างที่แข็งแรง ซึ่งช่วยเพิ่มความสามารถในการรับรู้สัมผัสของหุ่นยนต์ วิธีการรวมกันนี้ไม่เพียงแต่เพิ่มความแม่นยำในการรับรู้ แต่ยังช่วยให้สามารถมีปฏิสัมพันธ์ทางกายภาพในสภาพแวดล้อมที่มีการมองเห็นจำกัด การวิจัยแสดงให้เห็นว่าระบบนี้สามารถระบุพฤติกรรมการสัมผัสหลายประเภทได้อย่างมีประสิทธิภาพและตอบสนองอย่างเหมาะสม แสดงให้เห็นถึงศักยภาพที่กว้างขวางในแอปพลิเคชันจริง เมื่อเทคโนโลยีพัฒนาไปอีกขั้น EmArm อาจมีบทบาทสำคัญในอุตสาหกรรม บ้านเรือน และการแพทย์ โดยเฉพาะในสภาพแวดล้อมที่ต้องการการตอบสนองสัมผัสที่แม่นยำ