
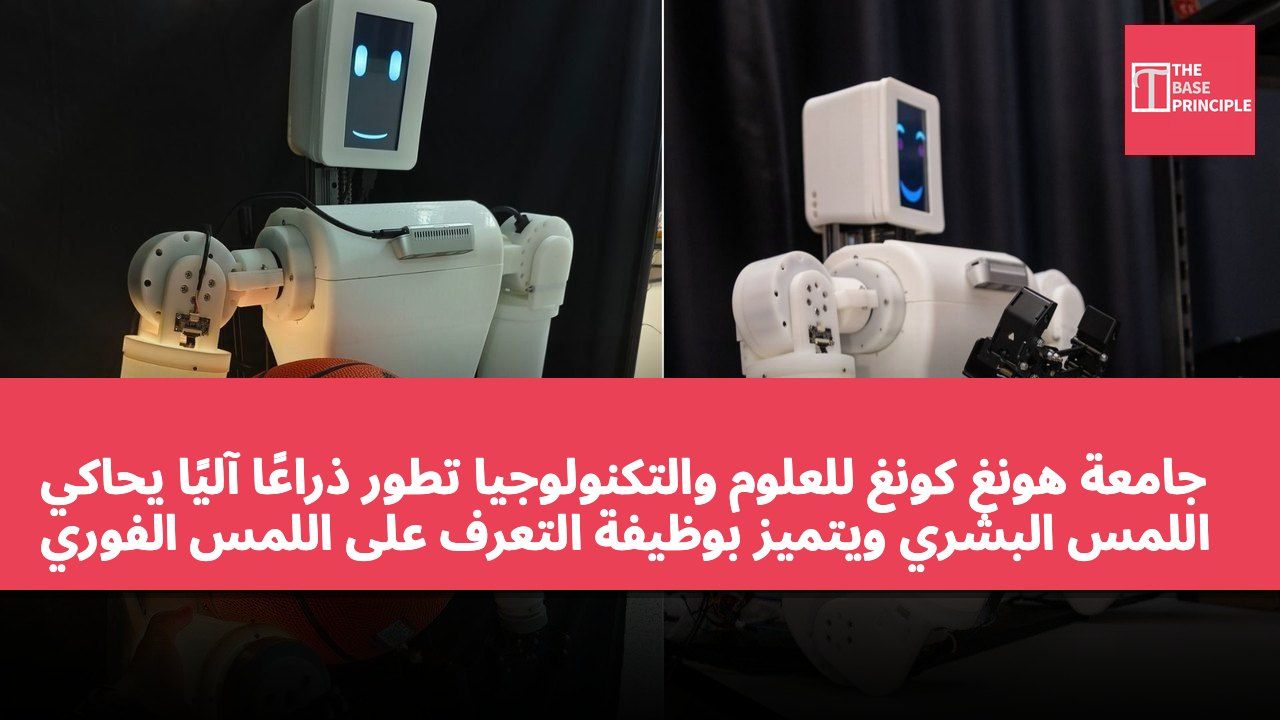
- يمكن لذراع EmArm تعديل وضعها وتشغيل الأجسام في الوقت الفعلي.
- يمتلك النظام تحكمًا دقيقًا في الحركة ووظيفة استشعار لمسية على طول الذراع.
- تقلل تقنية الاستشعار الضوئي من التعقيدات الكهربائية الداخلية، مما يزيد من دقة الاستشعار.
- يمكن توسيعها لتشمل أجزاء أخرى من الروبوت، مما يعزز من الأمان والقدرة على التكيف.
طور باحثو جامعة هونغ كونغ للعلوم والتكنولوجيا ذراعًا آليًا قادرًا على تقليد بعض جوانب الإدراك اللمسي البشري. تُسمى هذه الذراع الآلية EmArm، حيث تم دمج جلد لمسي ضوئي مرن ضمن هيكل ميكانيكي صلب، مما يمكنها من الكشف عن اللمس في الذراع العلوية والسفلية. من خلال دمج ردود الفعل اللمسية مع معلومات الحركة الذاتية، يمكن لـ EmArm تعديل وضعها، تشغيل الأجسام وتجنب العقبات في الوقت الفعلي. كما يمكن للنظام التمييز بين أنواع مختلفة من اللمس، بما في ذلك اللمس الخفيف والضرب، مما يدعم أبحاث التشغيل التكيفي للروبوتات ذات الذكاء الجسدي.
تجمع هذه الذراع الآلية بين استشعار اللمس على طول الذراع وتحكم دقيق في الحركة. يغطي جلد اللمس منطقة الذراع العلوية والسفلية التي تزيد عن 71,000 ملليمتر مربع. حجم الكاميرات أصغر من ملليمتر واحد، مما يمكنها من التقاط التغيرات في الجلد الناتجة عن اللمس وتحليل توزيع القوة المؤثرة على الذراع. تتيح هذه الطريقة لـ EmArm الكشف عن التفاعلات الفيزيائية في نطاق أوسع مقارنة بمستشعرات الذراع الآلية التقليدية. حقق النظام دقة مكانية تصل إلى 0.085 ملليمتر، بينما يمكن أن تصل عتبة التمييز بين نقطتين إلى 18.2 ملليمتر، وهي العتبة التي تصف الحد الأدنى من الفاصل الذي يمكن من خلاله التمييز بين نقطتي لمس.
تحكم دقيق في الحركة واستشعار اللمس
تدمج هذه الذراع الآلية استشعار اللمس مع تحكم دقيق في الحركة في جميع أنحاء هيكلها. يغطي جلد اللمس منطقة الذراع العلوية والسفلية التي تزيد عن 71,000 ملليمتر مربع. حجم الكاميرات أصغر من ملليمتر واحد، مما يمكنها من التقاط التغيرات في الجلد الناتجة عن اللمس وتحليل توزيع القوة المؤثرة على الذراع. تتيح هذه الطريقة لـ EmArm الكشف عن التفاعلات الفيزيائية في نطاق أوسع مقارنة بمستشعرات الذراع الآلية التقليدية. حقق النظام دقة مكانية تصل إلى 0.085 ملليمتر، بينما يمكن أن تصل عتبة التمييز بين نقطتين إلى 18.2 ملليمتر، وهي العتبة التي تصف الحد الأدنى من الفاصل الذي يمكن من خلاله التمييز بين نقطتي لمس.
تقلل طريقة الاستشعار الضوئي أيضًا من الحاجة إلى الأسلاك الكهربائية المعقدة داخل سطح اللمس. وفقًا لفريق البحث، يتمتع النظام بمقاومة للتداخلات الكهرومغناطيسية، والضوء، ودرجة الحرارة، والرطوبة، والصوت. في تجارب مع خمسة أنواع من التداخل البيئي، حافظت EmArm على دقة استشعار تصل إلى 97.9%.
تحديات القوة الهيكلية ودقة الحركة
يمكن أن تؤثر دمج طبقة الاستشعار المرنة في الروبوتات الصلبة على قوتها الهيكلية ودقة حركتها. تتعامل EmArm مع هذا التحدي من خلال دمج جلد اللمس المرن مع إطار ميكانيكي مصمم للعمل تحت أحمال عالية. أظهرت الاختبارات أن النظام يمكن أن يتنافس في دقة إعادة التموقع مع الذراع الآلية التقليدية، بالإضافة إلى تحمل ضغوط تزيد عن 15 كيلوغرامًا وأحمال التواء تصل إلى 7.35 نيوتن متر. تتيح هذه القدرات للذراع دمج الكشف عن اللمس مع الحركة المضبوطة دون الإضرار بشكل كبير بأدائها الميكانيكي.
تستخدم EmArm حلقة إدراك-عمل لتحويل قياسات اللمس إلى أوامر حركة. يجمع هذا الإطار بين الإحساس الجسدي، الذي يوفر معلومات حول مواقع مفاصل الذراع، مع البيانات اللمسية التي تصف التلامس الخارجي. تستخرج خوارزمياتها ميزات مثل موقع اللمس، المساحة، القوة وعدد نقاط التلامس. تُستخدم هذه القياسات لاحقًا من قبل نظام التحكم في الحركة لضبط وضع الذراع والقوة المطبقة. في عرض توضيحي، أمسك الروبوت كرة سلة كانت خارج مركز ثقلها. من خلال معالجة مستمرة لمعلومات اللمس وزوايا المفاصل، ضبط الروبوت وضعه وقوته لاستقرار الكرة.
قدرة تجنب العقبات واستجابة التفاعل
عرض النظام أيضًا قدرة على تجنب العقبات. عندما تدخل يد بشرية في مسار حركتها، حتى لو لم يكن بالإمكان الكشف عن هذه العقبة بصريًا، يمكن للذراع التعرف على اللمس من خلال اللمس، والتوقف عن الحركة، وتقييم ما إذا كانت العقبة مؤقتة أو دائمة، وإعادة تخطيط مسارها. اختبر الباحثون EmArm في سيناريوهات تفاعل الذكاء الاصطناعي والروبوتات التي تتضمن خمسة أنواع من سلوكيات اللمس، بما في ذلك اللمس، والدغدغة، والضغط، والخدش، والضرب. حقق النظام دقة تصنيف تصل إلى 99.8% لهذه التفاعلات، وأنتج استجابات تعبر عن الفرح، والحزن، والفضول، والخجل، أو الغضب.
يقترح الباحثون أن هذه التقنية يمكن توسيعها لتشمل أرجل الروبوت، والجذع، وأجزاء أخرى من الجسم. يمكن أن تساعد هذه التكاملات الروبوتات البشرية في العمل بشكل أكثر أمانًا في البيئات الصناعية، والمنازل، ومشاهد المساعدة الطبية، خاصة في الحالات التي لا يمكن فيها الكشف عن اللمس أو التنقل حول العقبات بصريًا.
كيف تعزز EmArm من قدرة الروبوتات على اللمس
يجمع تصميم EmArm بين جلد اللمس الضوئي المرن والهياكل الصلبة، مما يعزز من قدرة الروبوتات على إدراك اللمس. لا تحسن هذه الطريقة المبتكرة من دقة الاستشعار فحسب، بل تمكن أيضًا من التفاعل الفيزيائي في ظل ظروف محدودة الرؤية. تظهر الأبحاث أن النظام يمكنه التعرف بفعالية على مجموعة متنوعة من سلوكيات اللمس والاستجابة بشكل مناسب، مما يبرز إمكانياته الواسعة في التطبيقات العملية. مع استمرار تطور التقنية، قد تلعب EmArm دورًا مهمًا في مجالات الصناعة، والمنازل، والرعاية الصحية، خاصة في البيئات التي تتطلب ردود فعل لمسية دقيقة.