
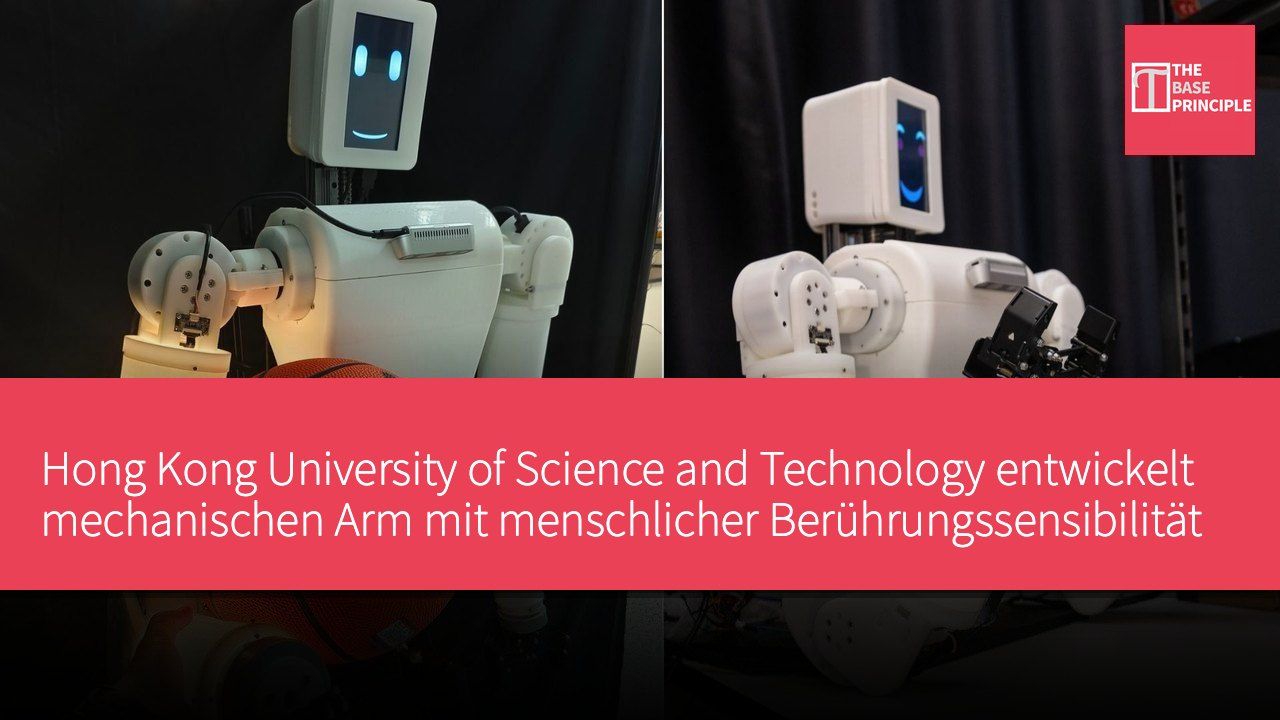
- Der EmArm kann seine Position und die Handhabung von Objekten in Echtzeit anpassen.
- Das System verfügt über hochpräzise Bewegungssteuerung und umfassende Berührungssensibilität.
- Optische Sensoren reduzieren komplexe elektrische Verkabelungen und erhöhen die Sensorgenauigkeit.
- Es kann auf andere Roboterteile ausgeweitet werden, um Sicherheit und Anpassungsfähigkeit zu verbessern.
Forscher der Hong Kong University of Science and Technology haben einen mechanischen Arm entwickelt, der bestimmte Aspekte der menschlichen Berührungssensibilität nachahmen kann. Der mechanische Arm mit dem Namen EmArm integriert flexible optische Berührungshaut in eine starre mechanische Struktur, sodass er Berührungen am Ober- und Unterarm erkennen kann. Durch die Kombination von taktilem Feedback mit Informationen über die eigene Bewegung kann EmArm seine Position in Echtzeit anpassen, Objekte handhaben und Hindernisse vermeiden. Das System kann auch verschiedene Arten von Berührungen unterscheiden, einschließlich Streicheln und Klopfen, und unterstützt die adaptive Steuerungsforschung für embodied intelligent Robots.
Der mechanische Arm kombiniert umfassende Berührungssensibilität mit hochpräziser Bewegungssteuerung. Das System integriert flexible optische Haut in eine starre mechanische Struktur, die Berührungen erkennen, die aufgebrachte Kraft messen und in Echtzeit auf physische Interaktionen reagieren kann. Diese Technologie hilft Robotern, Objekte taktil zu handhaben und Hindernisse zu umfahren, insbesondere in Situationen, in denen visuelle Informationen nicht verfügbar oder blockiert sind. Das Design von EmArm ist inspiriert von der Struktur von menschlichen Knochen, Muskeln und Haut. Die Forscher haben keine herkömmlichen taktilen Sensoren an der Außenseite des Roboters angebracht, sondern eine große Fläche flexibler optischer Sensorschichten in das starre mechanische Skelett des Arms eingebettet.
Hochpräzise Bewegungssteuerung und Berührungssensibilität
Der mechanische Arm integriert Berührungssensibilität und präzise Bewegungssteuerung über die gesamte Struktur hinweg. Die taktile Haut bedeckt eine Fläche von über 71.000 Quadratmillimetern am Ober- und Unterarm. Die kleinen Kameras haben eine Größe von weniger als einem Millimeter und können Hautveränderungen, die durch Berührung verursacht werden, erfassen und die Kraftverteilung auf den Arm analysieren. Diese Methode ermöglicht es EmArm, physische Interaktionen über einen größeren Bereich als herkömmliche mechanische Hand-Sensoren zu erkennen. Das System erreicht eine räumliche Auflösung von 0,085 Millimetern, während die Schwelle für die Unterscheidung von zwei Punkten bis zu 18,2 Millimetern beträgt, was den minimalen Abstand beschreibt, bei dem zwei Berührungspunkte unterschieden werden können.
Die optische Sensormethode reduziert auch den Bedarf an komplexen elektrischen Verkabelungen innerhalb der taktilen Oberfläche. Laut dem Forschungsteam ist das System resistent gegenüber elektromagnetischen, optischen, Temperatur-, Feuchtigkeits- und Schallstörungen. In Experimenten mit fünf Arten von Umgebungsstörungen hielt EmArm eine Sensorgenauigkeit von bis zu 97,9 % aufrecht.
Herausforderungen bei struktureller Festigkeit und Bewegungsgenauigkeit
Die Integration einer flexiblen Sensorschicht in einen starren Roboter könnte die strukturelle Festigkeit und Bewegungsgenauigkeit beeinträchtigen. EmArm begegnet dieser Herausforderung, indem es flexible taktile Haut mit einem mechanischen Rahmen kombiniert, der für hochbelastete Operationen ausgelegt ist. Tests zeigen, dass das System in Bezug auf die Wiederholgenauigkeit mit herkömmlichen Roboterarmen vergleichbar ist und über 15 Kilogramm Druckbelastung sowie 7,35 Newtonmeter Drehmoment aushalten kann. Diese Fähigkeiten ermöglichen es dem Arm, Berührungserkennung mit kontrollierter Bewegung zu kombinieren, ohne die mechanischen Eigenschaften erheblich zu beeinträchtigen.
EmArm verwendet einen Wahrnehmungs-Handlungs-Loop, um taktile Messungen in Bewegungsbefehle umzuwandeln. Der Rahmen kombiniert propriozeptive Informationen, die Informationen über die Gelenkposition des Arms bereitstellen, mit taktilen Daten, die externe Berührungen beschreiben. Der Algorithmus extrahiert Merkmale wie Berührungsposition, Fläche, Kraft und Anzahl der Berührungspunkte. Diese Messwerte werden dann vom Bewegungssteuerungssystem verwendet, um die Position und die aufgebrachte Kraft des Arms anzupassen. In einer Demonstration hielt der Roboter einen Basketball, dessen Position von seinem Schwerpunkt abwich. Durch kontinuierliche Verarbeitung von taktilen und Gelenkwinkelinformationen passte der Roboter seine Position und Kraft an, um die Kugel zu stabilisieren.
Hindernisvermeidung und Interaktionsreaktionen
Das System zeigt auch Fähigkeiten zur Hindernisvermeidung. Wenn eine Hand in seinen Bewegungsbereich eintritt, kann der Arm, selbst wenn das Hindernis visuell nicht erfasst werden kann, durch taktile Erkennung der Berührung seine Bewegung stoppen, bewerten, ob das Hindernis vorübergehend oder dauerhaft ist, und seine Bahn neu planen. Die Forscher testeten EmArm in Szenarien der Interaktion zwischen künstlicher Intelligenz und Robotern, die fünf Arten von Berührungsverhalten umfassten: Streicheln, Kneifen, Stochern, Kratzen und Schlagen. Die Klassifizierungsgenauigkeit des Systems für diese Interaktionen erreichte 99,8 % und erzeugte entsprechende Reaktionen, die Freude, Traurigkeit, Neugier, Schüchternheit oder Wut darstellen.
Die Forscher schlagen vor, dass diese Technologie auf Roboterbeine, Rümpfe und andere Körperteile ausgeweitet werden kann. Diese Integration könnte humanoiden Robotern helfen, sicherer in industriellen Umgebungen, Haushalten und medizinischen Assistenzszenarien zu operieren, insbesondere in Situationen, in denen visuelle Informationen nicht ausreichen, um Berührungen zu erkennen oder Hindernisse zu navigieren.
Wie EmArm die taktile Fähigkeit von Robotern verbessert
Das Design von EmArm kombiniert flexible optische taktile Haut mit einer starren Struktur und verbessert so die taktile Wahrnehmungsfähigkeit von Robotern. Diese neuartige Integrationsweise erhöht nicht nur die Sensorgenauigkeit, sondern ermöglicht auch physische Interaktionen unter eingeschränkten Sichtverhältnissen. Forschungen zeigen, dass das System in der Lage ist, verschiedene Berührungsverhalten effektiv zu erkennen und entsprechende Reaktionen zu erzeugen, was sein breites Potenzial in praktischen Anwendungen demonstriert. Mit der weiteren Entwicklung der Technologie könnte EmArm eine wichtige Rolle in den Bereichen Industrie, Haushalt und Medizin spielen, insbesondere in Umgebungen, die präzises taktiles Feedback erfordern.