
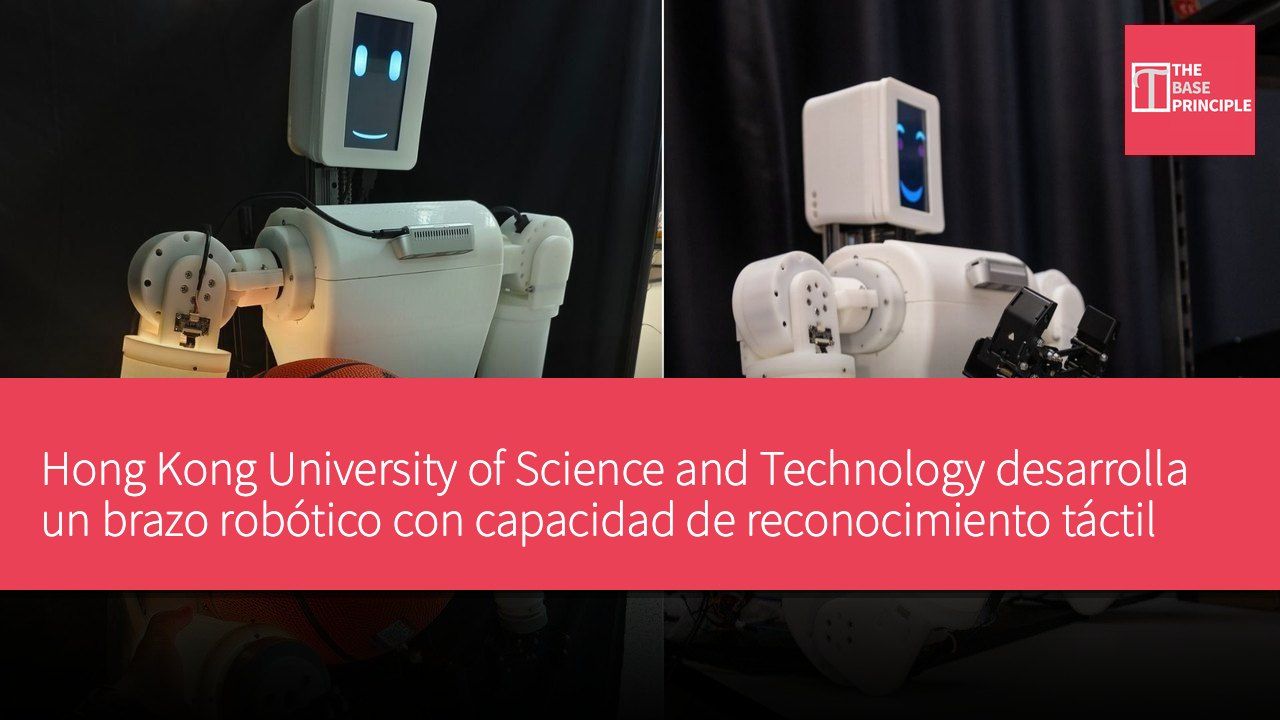
- El brazo robótico EmArm puede ajustar su postura y manipular objetos en tiempo real.
- El sistema cuenta con control de movimiento de alta precisión y capacidades de percepción táctil en todo el brazo.
- La detección óptica reduce la complejidad del cableado eléctrico, mejorando la precisión de la detección.
- Es escalable a otras partes robóticas, aumentando la seguridad y adaptabilidad.
Investigadores de la Hong Kong University of Science and Technology han desarrollado un brazo robótico capaz de replicar ciertos aspectos de la percepción táctil humana. Este brazo robótico, llamado EmArm, integra una piel táctil óptica flexible en una estructura mecánica rígida, lo que le permite detectar el contacto en el brazo superior y el antebrazo. Al combinar la retroalimentación táctil con información sobre su propio movimiento, EmArm puede ajustar su postura, manipular objetos y evitar obstáculos en tiempo real. El sistema también puede distinguir entre diferentes tipos de toques, incluyendo caricias y golpecitos, apoyando la investigación en operaciones adaptativas para robots con inteligencia corporal.
Este brazo robótico combina la percepción táctil en todo el brazo con un control de movimiento de alta precisión. El sistema integra una piel óptica flexible en una estructura mecánica rígida, capaz de detectar el contacto, medir la fuerza aplicada y responder en tiempo real a las interacciones físicas. Esta tecnología ayuda a los robots a manipular objetos y sortear obstáculos, especialmente en situaciones donde la información visual no está disponible o está bloqueada. El diseño de EmArm se inspira en la estructura de huesos, músculos y piel del cuerpo humano. Los investigadores no han añadido sensores táctiles tradicionales en el exterior del robot, sino que han incrustado una capa de detección óptica flexible de gran área dentro del esqueleto mecánico rígido del brazo.
Control de movimiento de alta precisión y percepción táctil
Este brazo robótico integra la detección táctil con un control de movimiento preciso en toda su estructura. La piel táctil cubre más de 71,000 milímetros cuadrados en el área del brazo superior y el antebrazo. Las pequeñas cámaras, de menos de un milímetro de tamaño, pueden capturar los cambios en la piel provocados por el contacto y analizar la distribución de la fuerza aplicada al brazo. Este enfoque permite que EmArm detecte interacciones físicas en un rango más amplio que los sensores de brazos robóticos tradicionales. El sistema alcanza una resolución espacial de 0.085 milímetros, mientras que su umbral de discriminación de dos puntos puede alcanzar los 18.2 milímetros, umbral que describe la mínima separación necesaria para distinguir entre dos puntos de contacto.
El método de detección óptica también reduce la necesidad de un cableado eléctrico interno complejo en la superficie táctil. Según el equipo de investigación, el sistema es resistente a interferencias electromagnéticas, de luz, temperatura, humedad y sonido. En experimentos con cinco tipos de interferencias ambientales, EmArm mantuvo una precisión de detección de hasta el 97.9%.
Desafíos de la resistencia estructural y precisión de movimiento
Integrar una capa de detección flexible en un robot rígido puede afectar su resistencia estructural y precisión de movimiento. EmArm aborda este desafío combinando la piel táctil flexible con un marco mecánico diseñado para operaciones de alta carga. Las pruebas muestran que el sistema puede alcanzar una precisión de reposicionamiento comparable a la de brazos robóticos tradicionales, además de soportar cargas de presión superiores a 15 kilogramos y cargas de torsión de 7.35 Newton-metros. Estas capacidades permiten que el brazo combine la detección de contacto con el movimiento controlado sin comprometer significativamente su rendimiento mecánico.
EmArm utiliza un bucle de percepción-acción para convertir las mediciones táctiles en comandos de movimiento. Este marco combina la propriocepción, que proporciona información sobre la posición de las articulaciones del brazo, con datos táctiles que describen el contacto externo. Su algoritmo extrae características como la posición de contacto, área, fuerza y número de puntos de contacto. Estos resultados de medición son luego utilizados por el sistema de control de movimiento para ajustar la postura del brazo y la fuerza aplicada. En una demostración, el robot sostiene un balón de baloncesto que está desviado de su centro de gravedad. Al procesar continuamente la información táctil y los ángulos de las articulaciones, el robot ajusta su postura y fuerza para estabilizar la esfera.
Capacidades de evasión y respuesta interactiva
El sistema también demuestra capacidades de evasión. Cuando una mano humana entra en su trayectoria de movimiento, incluso si el obstáculo no puede ser detectado visualmente, el brazo puede identificar el contacto a través del tacto, detenerse, evaluar si el obstáculo es temporal o permanente, y replantear su trayectoria. Los investigadores probaron EmArm en escenarios de interacción entre inteligencia artificial y robots que involucraban cinco tipos de comportamiento táctil, incluyendo caricias, pellizcos, toques, rasguños y golpes. La precisión de clasificación de estas interacciones alcanzó hasta el 99.8%, generando respuestas correspondientes que representan felicidad, tristeza, curiosidad, timidez o ira.
Los investigadores sugieren que esta tecnología puede expandirse a piernas robóticas, torsos y otras partes del cuerpo. Esta integración podría ayudar a los robots humanoides a operar de manera más segura en entornos industriales, domésticos y de asistencia médica, especialmente en situaciones donde la visión no puede detectar el contacto o navegar obstáculos de manera independiente.
Cómo EmArm mejora la capacidad táctil de los robots
El diseño de EmArm combina una piel táctil óptica flexible con una estructura rígida, mejorando la capacidad de percepción táctil de los robots. Este enfoque innovador no solo aumenta la precisión de detección, sino que también permite interacciones físicas en condiciones de visión limitada. La investigación muestra que el sistema puede identificar eficazmente múltiples comportamientos táctiles y responder de manera adecuada, demostrando su amplio potencial en aplicaciones prácticas. A medida que la tecnología avanza, EmArm podría desempeñar un papel importante en sectores industriales, domésticos y médicos, especialmente en entornos que requieren retroalimentación táctil precisa.