
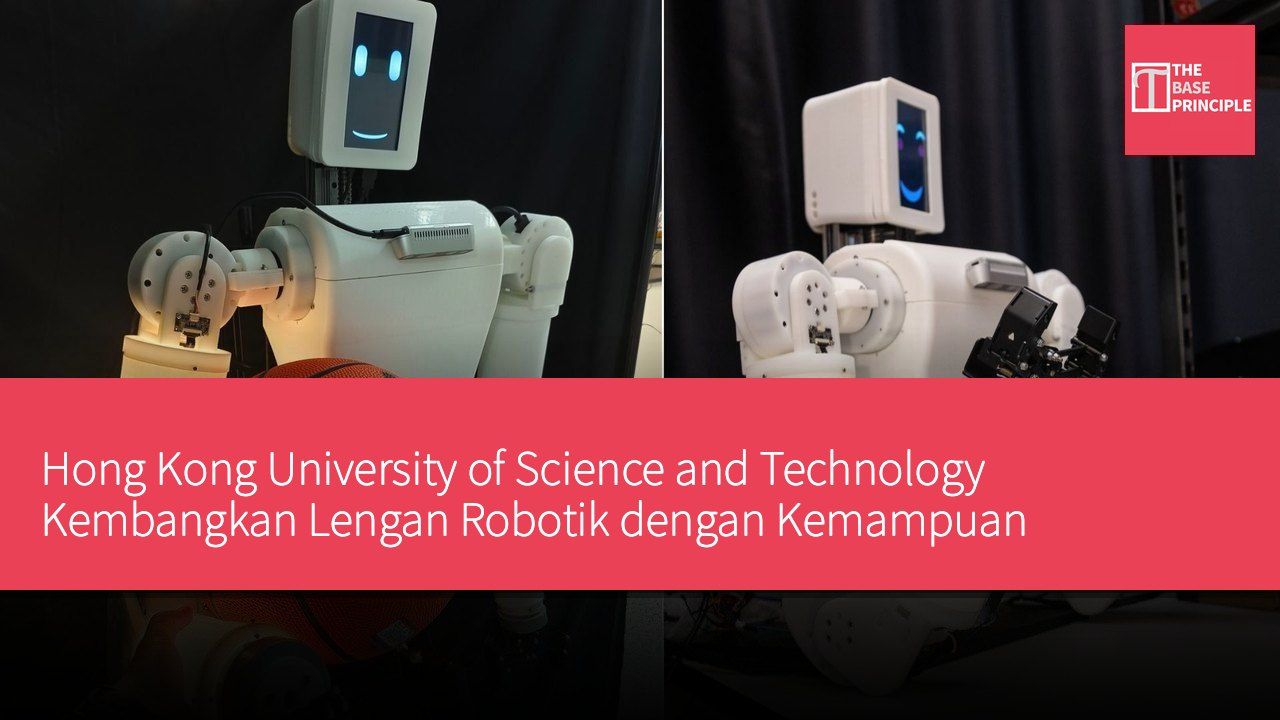
- Lengan robotik EmArm dapat menyesuaikan posisi dan mengoperasikan objek secara real-time.
- Sistem ini memiliki kontrol gerakan yang sangat presisi dan fungsi sensor sentuhan di seluruh lengan.
- Pendeteksian optik mengurangi kebutuhan akan kabel listrik yang kompleks, meningkatkan akurasi pengukuran.
- Dapat diperluas ke bagian robot lainnya, meningkatkan keselamatan dan adaptabilitas.
Peneliti di Hong Kong University of Science and Technology telah mengembangkan sebuah lengan robotik yang mampu meniru beberapa aspek dari persepsi sentuhan manusia. Lengan robotik ini bernama EmArm, yang mengintegrasikan kulit sentuh optik fleksibel ke dalam struktur mekanik yang kaku, sehingga dapat mendeteksi kontak di bagian atas dan bawah lengan. Dengan menggabungkan umpan balik sentuhan dengan informasi tentang gerakan sendiri, EmArm dapat menyesuaikan posisi, mengoperasikan objek, dan menghindari rintangan secara real-time. Sistem ini juga dapat membedakan berbagai jenis sentuhan, termasuk usapan dan ketukan, mendukung penelitian operasi adaptif untuk robot cerdas yang terintegrasi.
Lengan robotik ini menggabungkan sensor sentuhan di seluruh lengan dengan kontrol gerakan yang sangat presisi. Sistem ini mengintegrasikan kulit optik fleksibel ke dalam struktur mekanik yang kaku, mampu mendeteksi kontak, mengukur kekuatan yang diterapkan, dan merespons interaksi fisik secara real-time. Teknologi ini membantu robot menggunakan sentuhan untuk mengoperasikan objek dan menghindari rintangan, terutama dalam situasi di mana informasi visual tidak dapat diakses atau terhalang. Desain EmArm terinspirasi oleh struktur tulang, otot, dan kulit manusia. Para peneliti tidak menambahkan sensor sentuhan tradisional di bagian luar robot, tetapi menyematkan lapisan sensor optik fleksibel berukuran besar ke dalam kerangka mekanik kaku lengan.
Kontrol Gerakan Presisi dan Sensor Sentuhan
Lengan robotik ini mengintegrasikan sensor sentuhan dengan kontrol gerakan yang presisi di seluruh strukturnya. Kulit sentuh menutupi area lengan atas dan bawah yang lebih dari 71.000 milimeter persegi. Ukuran kamera kecilnya kurang dari satu milimeter, mampu menangkap perubahan pada kulit yang disebabkan oleh kontak, dan menganalisis distribusi kekuatan yang bekerja pada lengan. Metode ini memungkinkan EmArm untuk mendeteksi interaksi fisik dalam rentang yang lebih besar dibandingkan dengan sensor lengan robot tradisional. Sistem ini mencapai resolusi spasial 0.085 milimeter, sementara ambang deteksi dua titiknya dapat mencapai 18.2 milimeter, ambang ini menggambarkan jarak minimum yang dapat membedakan dua titik kontak.
Metode pendeteksian optik juga mengurangi kebutuhan akan kabel listrik yang kompleks di dalam permukaan sentuhan. Menurut tim peneliti, sistem ini tahan terhadap gangguan elektromagnetik, cahaya, suhu, kelembapan, dan suara. Dalam percobaan dengan lima jenis gangguan lingkungan, EmArm mempertahankan akurasi pengukuran hingga 97.9%.
Tantangan Kekuatan Struktur dan Presisi Gerakan
Mengintegrasikan lapisan sensor fleksibel ke dalam robot yang kaku dapat mempengaruhi kekuatan strukturnya dan presisi gerakannya. EmArm mengatasi tantangan ini dengan menggabungkan kulit sentuh fleksibel dengan kerangka mekanik yang dirancang untuk operasi dengan beban tinggi. Pengujian menunjukkan bahwa sistem ini memiliki akurasi penempatan ulang yang sebanding dengan lengan robot tradisional, dan dapat menahan beban tekanan lebih dari 15 kilogram dan beban torsi 7.35 Newton-meter. Kemampuan ini memungkinkan lengan untuk menggabungkan deteksi kontak dengan gerakan terkontrol tanpa merusak kinerja mekaniknya secara signifikan.
EmArm menggunakan loop persepsi-aksi untuk mengubah pengukuran sentuhan menjadi perintah gerakan. Kerangka ini menggabungkan proprioception, yang memberikan informasi tentang posisi sendi lengan, dengan data sentuhan yang menggambarkan kontak eksternal. Algoritmanya mengekstrak fitur seperti lokasi kontak, area, kekuatan, dan jumlah titik kontak. Hasil pengukuran ini kemudian digunakan oleh sistem kontrol gerakan untuk menyesuaikan posisi dan kekuatan yang diterapkan pada lengan. Dalam sebuah demonstrasi, robot memegang bola basket yang posisinya menyimpang dari pusat gravitasinya. Dengan terus memproses informasi sentuhan dan sudut sendi, robot menyesuaikan posisi dan kekuatan untuk menstabilkan bola.
Kemampuan Menghindari Rintangan dan Respons Interaksi
Sistem ini juga menunjukkan kemampuan menghindari rintangan. Ketika tangan manusia memasuki jalur gerakannya, meskipun rintangan tersebut tidak dapat terdeteksi secara visual, lengan dapat mengenali kontak melalui sentuhan, menghentikan gerakan, mengevaluasi apakah rintangan tersebut bersifat sementara atau permanen, dan merencanakan kembali jalurnya. Para peneliti menguji EmArm dalam skenario interaksi antara kecerdasan buatan dan robot yang melibatkan lima jenis perilaku sentuhan, termasuk usapan, cubitan, dorongan, garukan, dan ketukan. Sistem ini memiliki akurasi klasifikasi interaksi tersebut hingga 99.8%, dan menghasilkan respons yang mewakili perasaan bahagia, sedih, penasaran, malu, atau marah.
Para peneliti menyarankan bahwa teknologi ini dapat diperluas ke kaki robot, tubuh, dan bagian tubuh lainnya. Integrasi ini dapat membantu robot humanoid beroperasi lebih aman di lingkungan industri, rumah, dan dalam skenario bantuan medis, terutama ketika visual tidak dapat secara mandiri mendeteksi kontak atau menavigasi rintangan.
Bagaimana EmArm Meningkatkan Kemampuan Sentuhan Robot
Desain EmArm menggabungkan kulit sentuh optik fleksibel dengan struktur kaku, meningkatkan kemampuan persepsi sentuhan robot. Cara integrasi yang inovatif ini tidak hanya meningkatkan akurasi pengukuran, tetapi juga memungkinkan interaksi fisik dalam kondisi terbatas secara visual. Penelitian menunjukkan bahwa sistem ini dapat secara efektif mengenali berbagai perilaku sentuhan dan memberikan respons yang sesuai, menunjukkan potensi luasnya dalam aplikasi praktis. Seiring dengan perkembangan teknologi lebih lanjut, EmArm dapat memainkan peran penting di bidang industri, rumah, dan medis, terutama dalam lingkungan yang memerlukan umpan balik sentuhan yang presisi.