
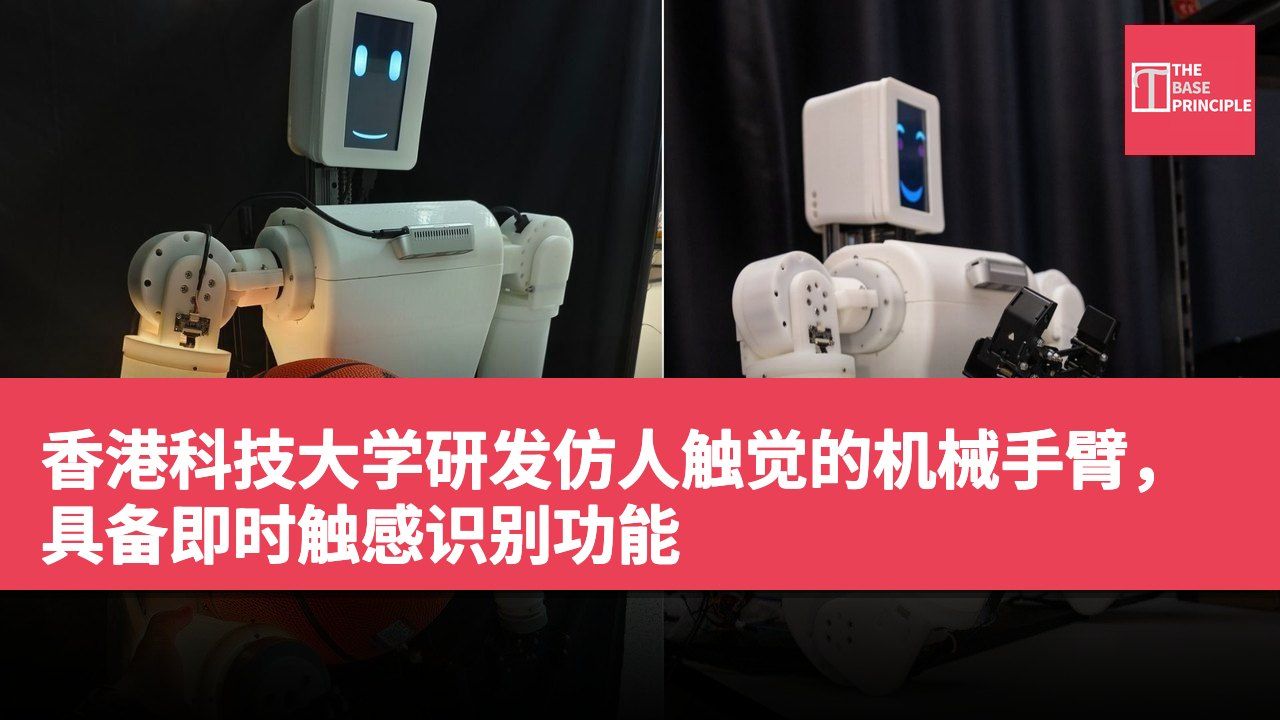
- EmArm 机械手臂能即时调整姿势和操作物体。
- 系统具备高精度运动控制和全臂触觉感应功能。
- 光学感测减少复杂电气接线,提高感测精度。
- 可扩展至其他机器人部位,提升安全性和适应性。
香港科技大学的研究人员开发了一款机械手臂,能够复制人类触觉感知的某些方面。该机械手臂名为 EmArm,将柔性光学触觉皮肤整合于刚性机械结构中,使其能够在上臂和下臂检测到接触。通过将触觉反馈与自身运动的信息相结合,EmArm 能够即时调整姿势、操作物体及避免障碍物。该系统还能够区分不同类型的触摸,包括抚摸和拍打,支持针对具身智能机器人的适应性操作研究。
该机械手臂结合了全臂触觉感应和高精度运动控制。系统将柔性光学皮肤整合于刚性机械结构中,能够检测接触、测量施加的力量,并即时回应物理互动。这项技术帮助机器人利用触觉操作物体及绕过障碍物,尤其是在视觉信息无法获得或被阻挡的情况下。EmArm 的设计灵感来自于人体的骨骼、肌肉和皮肤结构。研究人员并未将传统触觉传感器附加于机器人的外部,而是将一层大面积的柔性光学感测层嵌入手臂的刚性机械骨架中。
高精度运动控制与触觉感应
该机械手臂在整个结构中整合了触觉感测与精确的运动控制。触觉皮肤覆盖了超过 71,000 平方毫米的上臂和下臂区域。小型相机的尺寸小于一毫米,能够捕捉由接触引起的皮肤变化,并分析作用于手臂的力量分布。这种方法使 EmArm 能够在比传统机械手传感器更大范围内检测物理互动。该系统达到了 0.085 毫米的空间解像度,而其双点辨别阈值可达到 18.2 毫米,这个阈值描述了能够区分两个接触点的最小间隔。
光学感测方法还减少了触觉表面内部复杂电气接线的需求。根据研究团队的说法,该系统对电磁、光线、温度、湿度和声音干扰具有抵抗力。在五种环境干扰的实验中,EmArm 维持了高达 97.9% 的感测精度。
结构强度与运动精度的挑战
将柔性感测层整合到刚性机器人中,可能会影响其结构强度和运动精度。EmArm 通过将柔性触觉皮肤与设计用于高负荷操作的机械框架相结合来解决这一挑战。测试显示该系统在重复定位准确度上可与传统机械手臂相比,还能承受超过 15 公斤的压力负荷和 7.35 牛顿米的扭转负荷。这些能力使得手臂能够在不显著损害其机械性能的情况下,将接触检测与受控运动相结合。
EmArm 使用感知-行动回路将触觉测量转换为运动命令。该框架结合了本体感受,提供有关手臂关节位置的信息,与描述外部接触的触觉数据。其算法提取了接触位置、面积、力量及接触点数量等特征。这些测量结果随后被运动控制系统用来调整手臂的姿势和施加的力量。在一次演示中,机器人持着一个位置偏离其重心的篮球。通过持续处理触觉和关节角度信息,机器人调整姿势和力量以稳定球体。
避障能力与互动反应
该系统还展示了避障能力。当人手进入其运动路径时,即使该障碍物无法视觉检测,手臂也能通过触觉识别接触,停止运动,评估该障碍是否为暂时性或永久性,并重新规划其轨迹。研究人员在涉及五种触摸行为的人工智能和机器人交互场景中测试了 EmArm,包括抚摸、捏、戳、搔痒和击打。该系统对这些互动的分类准确度高达 99.8%,并生成了代表快乐、悲伤、好奇、害羞或愤怒的相应反应。
研究人员建议,这项技术可以扩展到机器腿、躯干及其他身体部位。这种整合可以帮助人形机器人在工业环境、家庭及医疗协助场景中更安全地运作,尤其在视觉无法单独检测接触或导航障碍物的情况下。
EmArm 如何提升机器人触觉能力
EmArm 的设计将柔性光学触觉皮肤与刚性结构相结合,提升了机器人对触觉的感知能力。这种新颖的整合方式不仅提高了感测精度,还能在视觉受限的情况下进行物理互动。研究显示,该系统能有效识别多种触摸行为,并作出相应反应,显示出其在实际应用中的广泛潜力。随着技术的进一步发展,EmArm 可能在工业、家庭及医疗等领域发挥重要作用,特别是在需要精确触觉反馈的环境中。