
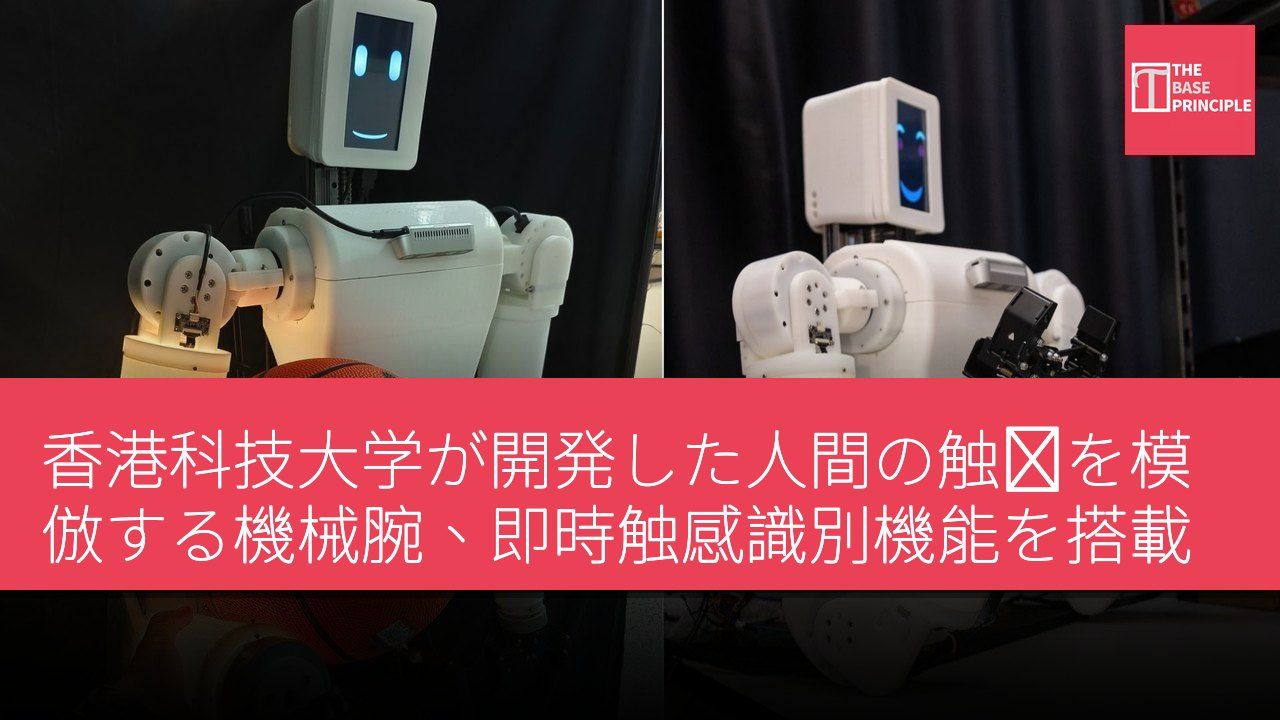
- EmArm機械腕は即時に姿勢を調整し、物体を操作できる。
- システムは高精度の運動制御と全腕触覚感知機能を備えている。
- 光学センサーにより複雑な電気配線が減少し、感知精度が向上した。
- 他のロボット部位にも拡張可能で、安全性と適応性が向上する。
香港科技大学の研究者が開発したこの機械腕は、人間の触覚知覚の一部を模倣できる。EmArmと名付けられたこの機械腕は、柔軟な光学触覚皮膚を剛性の機械構造に統合し、上腕と前腕で接触を検知することができる。触覚フィードバックと自身の運動情報を組み合わせることで、EmArmは即時に姿勢を調整し、物体を操作し、障害物を避けることができる。このシステムは、撫でることや叩くことなど、異なるタイプの触れ合いを区別することも可能で、具身知能ロボットの適応的操作研究を支援する。
この機械腕は、全腕触覚感知と高精度の運動制御を組み合わせている。システムは柔軟な光学皮膚を剛性の機械構造に統合し、接触を検知し、加えられた力を測定し、物理的相互作用に即時に応答する。この技術は、ロボットが触覚を利用して物体を操作し、障害物を回避するのに役立ち、特に視覚情報が得られない場合や遮られている場合に有効である。EmArmの設計は、人間の骨格、筋肉、皮膚の構造からインスパイアを受けている。研究者たちは、従来の触覚センサーをロボットの外部に取り付けるのではなく、大面積の柔軟な光学センサー層を腕の剛性機械骨格に埋め込んでいる。
高精度運動制御と触覚感知
この機械腕は、全体の構造に触覚感知と精密な運動制御を統合している。触覚皮膚は、71,000平方ミリメートル以上の上腕と前腕の領域を覆っている。小型カメラのサイズは1ミリ未満で、接触によって引き起こされる皮膚の変化を捉え、腕に加わる力の分布を分析する。この方法により、EmArmは従来の機械腕のセンサーよりも広い範囲で物理的相互作用を検知することができる。システムは0.085ミリメートルの空間解像度を達成し、その二点識別閾値は18.2ミリメートルに達する。この閾値は、二つの接触点を区別できる最小の間隔を示す。
光学センサー方式は、触覚表面内部の複雑な電気配線の必要性を減少させる。研究チームによれば、このシステムは電磁波、光、温度、湿度、音の干渉に対して耐性を持つ。五種類の環境干渉に関する実験では、EmArmは97.9%の感知精度を維持した。
構造強度と運動精度の課題
柔軟な感知層を剛性のロボットに統合することは、その構造強度と運動精度に影響を与える可能性がある。EmArmは、柔軟な触覚皮膚を高負荷操作用に設計された機械フレームと組み合わせることで、この課題を解決している。テストでは、このシステムは繰り返し位置決め精度において従来の機械腕と同等であり、15キログラムを超える圧力負荷と7.35ニュートンメートルのトルク負荷に耐えることができる。この能力により、腕は機械性能を著しく損なうことなく、接触検知と制御された運動を組み合わせることができる。
EmArmは、感知-行動ループを使用して触覚測定を運動命令に変換する。このフレームは、腕の関節位置に関する情報を提供する本体感覚と、外部接触を記述する触覚データを組み合わせている。アルゴリズムは、接触位置、面積、力、接触点の数などの特徴を抽出する。これらの測定結果は、その後、運動制御システムによって腕の姿勢と加える力を調整するために使用される。あるデモでは、ロボットが重心からずれた位置にあるバスケットボールを持っていた。触覚と関節角度の情報を継続的に処理することで、ロボットは姿勢と力を調整し、球体を安定させた。
障害物回避能力と相互反応
このシステムは、障害物回避能力も示している。人の手がその運動経路に入ると、視覚的に検知できない障害物であっても、腕は触覚を通じて接触を認識し、運動を停止し、その障害物が一時的なものか永久的なものかを評価し、軌道を再計画する。研究者たちは、撫でる、つまむ、突く、かゆがらせる、叩くといった五種類の触れ合い行動を含む人工知能とロボットの相互作用シーンでEmArmをテストした。このシステムは、これらの相互作用の分類精度が99.8%に達し、喜び、悲しみ、好奇心、恥ずかしさ、怒りを表す対応する反応を生成した。
研究者たちは、この技術がロボットの脚、胴体、その他の身体部位に拡張できると提案している。この統合により、人型ロボットが工業環境、家庭、医療支援シーンでより安全に運用できるようになり、特に視覚だけでは接触を検知したり障害物をナビゲートしたりできない場合に有効である。
EmArmがロボットの触覚能力を向上させる方法
EmArmの設計は、柔軟な光学触覚皮膚と剛性構造を組み合わせており、ロボットの触覚感知能力を向上させている。この新しい統合方式は、感知精度を高めるだけでなく、視覚が制限されている状況でも物理的相互作用を行うことができる。研究は、このシステムが多様な触れ合い行動を効果的に識別し、対応する反応を示すことを示しており、実際の応用における広範な可能性を示している。技術がさらに進展すれば、EmArmは工業、家庭、医療などの分野で重要な役割を果たす可能性があり、特に精密な触覚フィードバックが必要とされる環境での活用が期待される。