
- 此次演習展示了多種飛行器的協作能力。
- 模擬無人機增強了搜索任務的複雜性。
- 演示標誌著飛行器自主性的新進展。
- 合作強調了加拿大在航空技術創新中的角色。
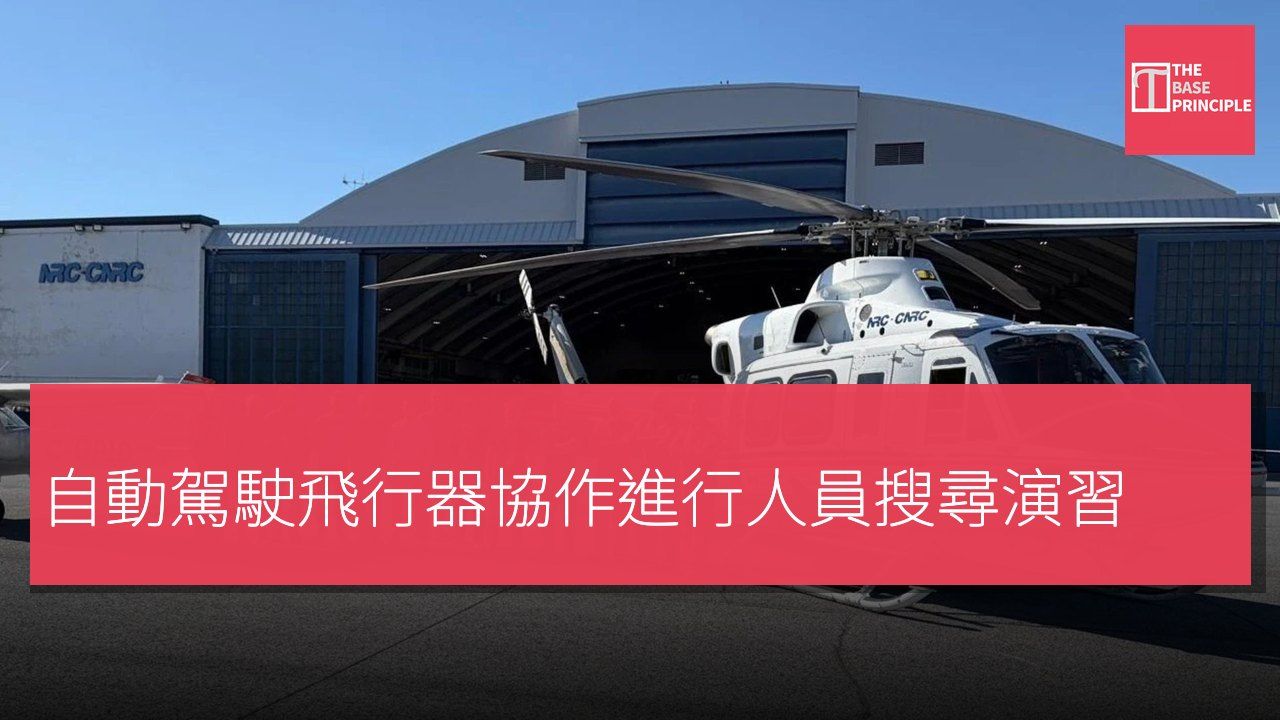
一架飛機正進行失蹤人員搜索,並有直升機準備執行撤離任務。在他們的上方和旁邊,虛擬無人機參與了一次協調的救援演習,由一名人類指揮整個自主團隊。該演示於 2026 年 5 月在渥太華附近進行,集合了一架由 Ribbit 操作的 Cessna 150、由加拿大國家研究委員會 (NRC) 操作的 Bell 412EP 直升機,以及多架模擬無人機。Ribbit 在 10 月 27 日宣佈了結果,強調不同飛行器如何分工合作以實現共同目標。
安全飛行員仍然駐留在兩架實體飛機上,但飛行是自主執行的。
演習測試飛行器協調能力
此次演習測試了在任務層面和平台層面的協調能力,前者負責管理任務和目標,而後者則是各個飛行器執行其飛行任務。在模擬任務中,Cessna 飛行於搜索模式以定位失蹤人員。它使用共用操作圖更新和修改其飛行計劃,使其動作反映團隊共享的資訊。在找到人員後,直升機進行了傷員撤離。飛機則在上方持續提供情境意識,同時直升機執行其部分任務。虛擬無人機為搜索工作增添了更複雜的元素。
這些模擬飛行器與真實的直升機和飛機並行飛行,擴大了參與的資源數量,而無需額外的實體無人機。
自主飛行器的首次協作
責任的劃分展示了固定翼和旋翼飛行器如何在相同操作中貢獻不同的能力,同時保持在共同人類指揮下。根據 Ribbit 的說法,此次演示標誌著直升機、飛機和虛擬飛行器首次通過由單一人類指揮的任務和平台自主性實現共同目標。該聲明關注的是特定飛行器和自主性組合的演示,而非廣義的自主搜索和救援。NRC 的 Aurora Shield 項目總監 Derek Gowanlock 表示:「通過結合研究與技術,我們成功展示了自主飛行器共同朝著共享任務努力的能力。
這一合作凸顯了加拿大創新在推動下一代航空能力方面的重要性。」
此次試驗結合了 Ribbit 的固定翼自主工作與 NRC 的旋翼能力,通過該委員會的新無人機創新中心進行。此次演示是在 Ribbit 和 NRC 之間超過三年的合作之後進行的。在此期間,Ribbit 獲得合同以測試優先任務的自主技術,涵蓋聯合行動、戰術航空和公共安全等領域。這些應用使得飛行器協調和自主飛行本身成為重要的發展領域。在此次演習中,搜索飛行器在找到人員後繼續支持任務,而不是在直升機接管時結束其角色。
Ribbit 首席執行官 Carl Pigeon 表示:「今天的里程碑是在政府和行業之間的卓越速度和協調下實現的。我對我們團隊所取得的成就感到非常自豪,期待繼續與 NRC 和 DND/CAF 的合作。」他的聲明指向了進一步的合作,儘管該公告並未提供後續試驗或操作部署的時間表。
多種飛行器協作的突破性示範
這次演習不僅展示了不同類型飛行器的協作能力,還強調了自主技術在實際應用中的潛力。隨著航空技術的進步,能夠有效協調多種飛行器的自主行動將成為未來救援任務的重要趨勢。這樣的合作模式不僅能提高任務效率,也能在資源有限的情況下擴大救援能力,對於提升公共安全和應急反應能力有著重要意義。