
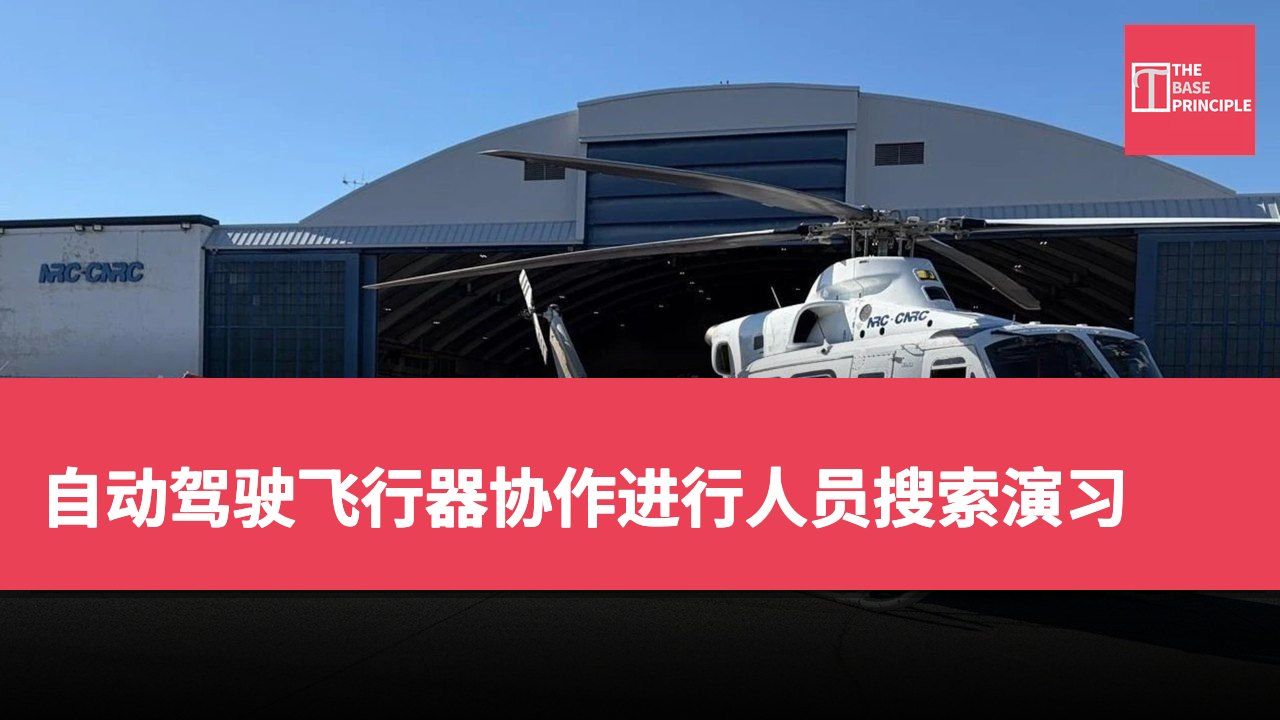
- 此次演习展示了多种飞行器的协作能力。
- 模拟无人机增强了搜索任务的复杂性。
- 演示标志着飞行器自主性的新进展。
- 合作强调了加拿大在航空技术创新中的角色。
一架飞机正在进行失踪人员搜索,并有直升机准备执行撤离任务。在他们的上方和旁边,虚拟无人机参与了一次协调的救援演习,由一名人类指挥整个自主团队。该演示于 2026 年 5 月在渥太华附近进行,集合了一架由 Ribbit 操作的 Cessna 150、由加拿大国家研究委员会 (NRC) 操作的 Bell 412EP 直升机,以及多架模拟无人机。Ribbit 在 10 月 27 日宣布了结果,强调不同飞行器如何分工合作以实现共同目标。
安全飞行员仍然驻留在两架实体飞机上,但飞行是自主执行的。
演习测试飞行器协调能力
此次演习测试了在任务层面和平台层面的协调能力,前者负责管理任务和目标,而后者则是各个飞行器执行其飞行任务。在模拟任务中,Cessna 飞行于搜索模式以定位失踪人员。它使用共享操作图更新和修改其飞行计划,使其动作反映团队共享的信息。在找到人员后,直升机进行了伤员撤离。飞机则在上方持续提供情境意识,同时直升机执行其部分任务。虚拟无人机为搜索工作增添了更复杂的元素。
这些模拟飞行器与真实的直升机和飞机并行飞行,扩大了参与的资源数量,而无需额外的实体无人机。
自主飞行器的首次协作
责任的划分展示了固定翼和旋翼飞行器如何在相同操作中贡献不同的能力,同时保持在共同人类指挥下。根据 Ribbit 的说法,此次演示标志着直升机、飞机和虚拟飞行器首次通过由单一人类指挥的任务和平台自主性实现共同目标。该声明关注的是特定飞行器和自主性组合的演示,而非广义的自主搜索和救援。NRC 的 Aurora Shield 项目总监 Derek Gowanlock 表示:“通过结合研究与技术,我们成功展示了自主飞行器共同朝着共享任务努力的能力。
这一合作凸显了加拿大创新在推动下一代航空能力方面的重要性。”
此次试验结合了 Ribbit 的固定翼自主工作与 NRC 的旋翼能力,通过该委员会的新无人机创新中心进行。此次演示是在 Ribbit 和 NRC 之间超过三年的合作之后进行的。在此期间,Ribbit 获得合同以测试优先任务的自主技术,涵盖联合行动、战术航空和公共安全等领域。这些应用使得飞行器协调和自主飞行本身成为重要的发展领域。在此次演习中,搜索飞行器在找到人员后继续支持任务,而不是在直升机接管时结束其角色。
Ribbit 首席执行官 Carl Pigeon 表示:“今天的里程碑是在政府和行业之间的卓越速度和协调下实现的。我对我们团队所取得的成就感到非常自豪,期待继续与 NRC 和 DND/CAF 的合作。”他的声明指向了进一步的合作,尽管该公告并未提供后续试验或操作部署的时间表。
多种飞行器协作的突破性示范
这次演习不仅展示了不同类型飞行器的协作能力,还强调了自主技术在实际应用中的潜力。随着航空技术的进步,能够有效协调多种飞行器的自主行动将成为未来救援任务的重要趋势。这样的合作模式不仅能提高任务效率,也能在资源有限的情况下扩大救援能力,对于提升公共安全和应急反应能力有着重要意义。