
- Latihan ini menunjukkan kemampuan kolaborasi berbagai jenis pesawat terbang.
- Drone simulasi meningkatkan kompleksitas misi pencarian.
- Demonstrasi ini menandai kemajuan baru dalam otonomi pesawat terbang.
- Kerja sama ini menekankan peran Kanada dalam inovasi teknologi penerbangan.
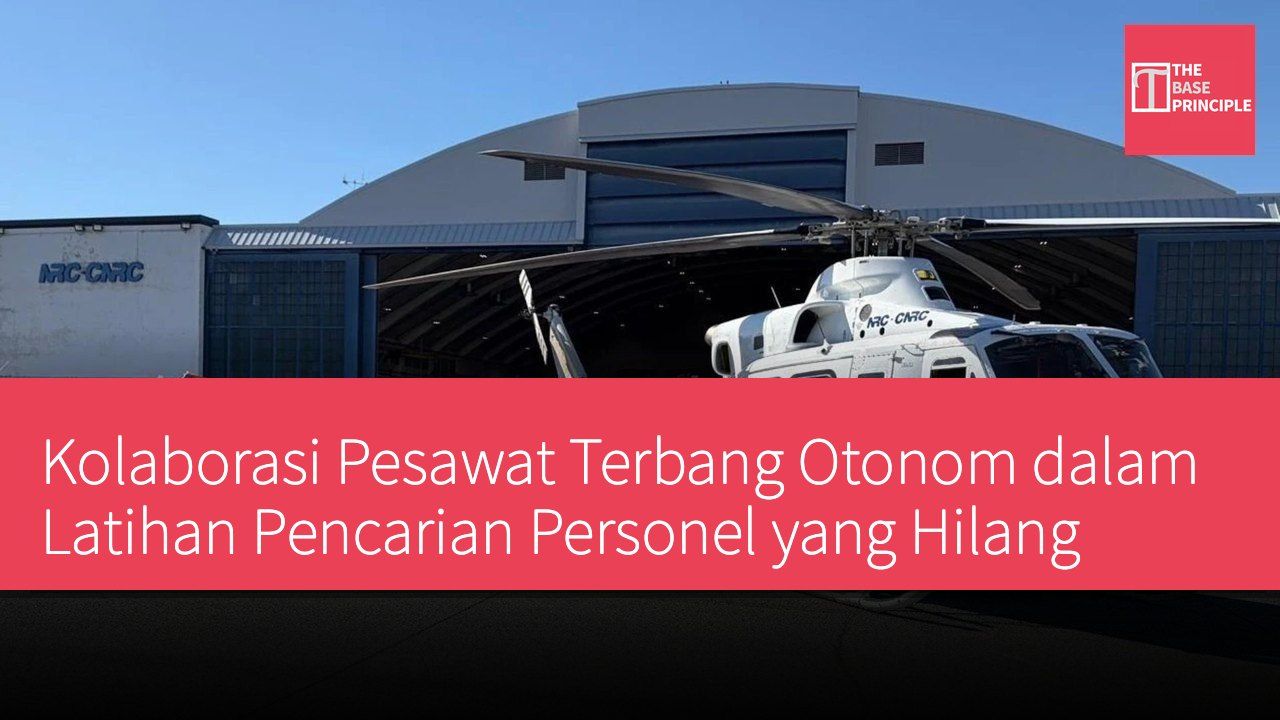
Sebuah pesawat sedang melakukan pencarian orang hilang, sementara helikopter bersiap untuk menjalankan misi evakuasi. Di atas dan di samping mereka, drone virtual berpartisipasi dalam latihan penyelamatan yang terkoordinasi, dipimpin oleh seorang manusia yang mengendalikan seluruh tim otonom. Demonstrasi ini berlangsung pada Mei 2026 di dekat Ottawa, melibatkan sebuah Cessna 150 yang dioperasikan oleh Ribbit, helikopter Bell 412EP yang dioperasikan oleh National Research Council (NRC) Kanada, serta beberapa drone simulasi. Ribbit mengumumkan hasilnya pada 27 Oktober, menekankan bagaimana berbagai pesawat terbang bekerja sama untuk mencapai tujuan bersama.
Pilot yang berpengalaman tetap berada di kedua pesawat terbang nyata, tetapi penerbangan dilakukan secara otonom.
Latihan Menguji Kemampuan Koordinasi Pesawat Terbang
Latihan ini menguji kemampuan koordinasi di tingkat misi dan platform, di mana yang pertama bertanggung jawab untuk mengelola misi dan tujuan, sedangkan yang kedua adalah pelaksanaan misi penerbangan oleh masing-masing pesawat terbang. Dalam misi simulasi, Cessna terbang dalam mode pencarian untuk menemukan orang hilang. Pesawat ini menggunakan peta operasi bersama untuk memperbarui dan memodifikasi rencana penerbangannya, sehingga gerakannya mencerminkan informasi yang dibagikan oleh tim. Setelah menemukan orang tersebut, helikopter melakukan evakuasi korban. Pesawat terbang tetap memberikan kesadaran situasional dari atas, sementara helikopter menjalankan bagian misinya. Drone virtual menambahkan elemen yang lebih kompleks dalam pekerjaan pencarian.
Pesawat terbang simulasi ini terbang secara paralel dengan helikopter dan pesawat terbang nyata, memperluas jumlah sumber daya yang terlibat tanpa memerlukan drone fisik tambahan.
Kolaborasi Pertama Antara Pesawat Terbang Otonom
Pembagian tanggung jawab menunjukkan bagaimana pesawat terbang sayap tetap dan rotor dapat memberikan kemampuan yang berbeda dalam operasi yang sama, sambil tetap berada di bawah komando manusia yang sama. Menurut Ribbit, demonstrasi ini menandai pertama kalinya helikopter, pesawat terbang, dan pesawat terbang virtual mencapai tujuan bersama melalui otonomi misi dan platform yang dipimpin oleh satu orang. Pernyataan ini berfokus pada demonstrasi kombinasi pesawat terbang tertentu dan otonomi, bukan pencarian dan penyelamatan otonom secara umum. Direktur Proyek Aurora Shield NRC, Derek Gowanlock, menyatakan, "Dengan menggabungkan penelitian dan teknologi, kami berhasil menunjukkan kemampuan pesawat terbang otonom untuk bekerja sama menuju misi yang sama."
Kerja sama ini menyoroti pentingnya inovasi Kanada dalam mendorong kemampuan penerbangan generasi berikutnya."
Uji coba ini menggabungkan operasi otonom sayap tetap Ribbit dengan kemampuan rotor NRC, dilakukan melalui pusat inovasi drone baru yang dibentuk oleh lembaga tersebut. Demonstrasi ini dilakukan setelah lebih dari tiga tahun kerja sama antara Ribbit dan NRC. Selama periode ini, Ribbit mendapatkan kontrak untuk menguji teknologi otonom untuk misi prioritas, mencakup operasi gabungan, penerbangan taktis, dan keselamatan publik. Aplikasi ini menjadikan koordinasi pesawat terbang dan penerbangan otonom sebagai bidang pengembangan yang penting. Dalam latihan ini, pesawat pencari terus mendukung misi setelah menemukan orang tersebut, alih-alih mengakhiri perannya saat helikopter mengambil alih.
CEO Ribbit, Carl Pigeon, menyatakan, "Tonggak hari ini dicapai dengan kecepatan dan koordinasi yang luar biasa antara pemerintah dan industri. Saya sangat bangga dengan pencapaian tim kami dan berharap untuk terus bekerja sama dengan NRC dan DND/CAF." Pernyataan ini mengarah pada kemungkinan kerja sama lebih lanjut, meskipun pengumuman tersebut tidak memberikan jadwal untuk uji coba atau penerapan operasi selanjutnya.
Demonstrasi Terobosan Kolaborasi Berbagai Pesawat Terbang
Latihan ini tidak hanya menunjukkan kemampuan kolaborasi berbagai jenis pesawat terbang, tetapi juga menekankan potensi teknologi otonom dalam aplikasi nyata. Seiring dengan kemajuan teknologi penerbangan, kemampuan untuk secara efektif mengoordinasikan tindakan otonom dari berbagai pesawat terbang akan menjadi tren penting dalam misi penyelamatan di masa depan. Model kerja sama semacam ini tidak hanya dapat meningkatkan efisiensi misi, tetapi juga memperluas kapasitas penyelamatan dalam situasi sumber daya yang terbatas, yang memiliki arti penting untuk meningkatkan keselamatan publik dan kemampuan respons darurat.