
- 今回の演習は多様な飛行機の協力能力を示した。
- シミュレーション無人機が捜索任務の複雑性を高めた。
- 演示は飛行機の自律性に関する新たな進展を示している。
- 協力はカナダの航空技術革新における役割を強調している。
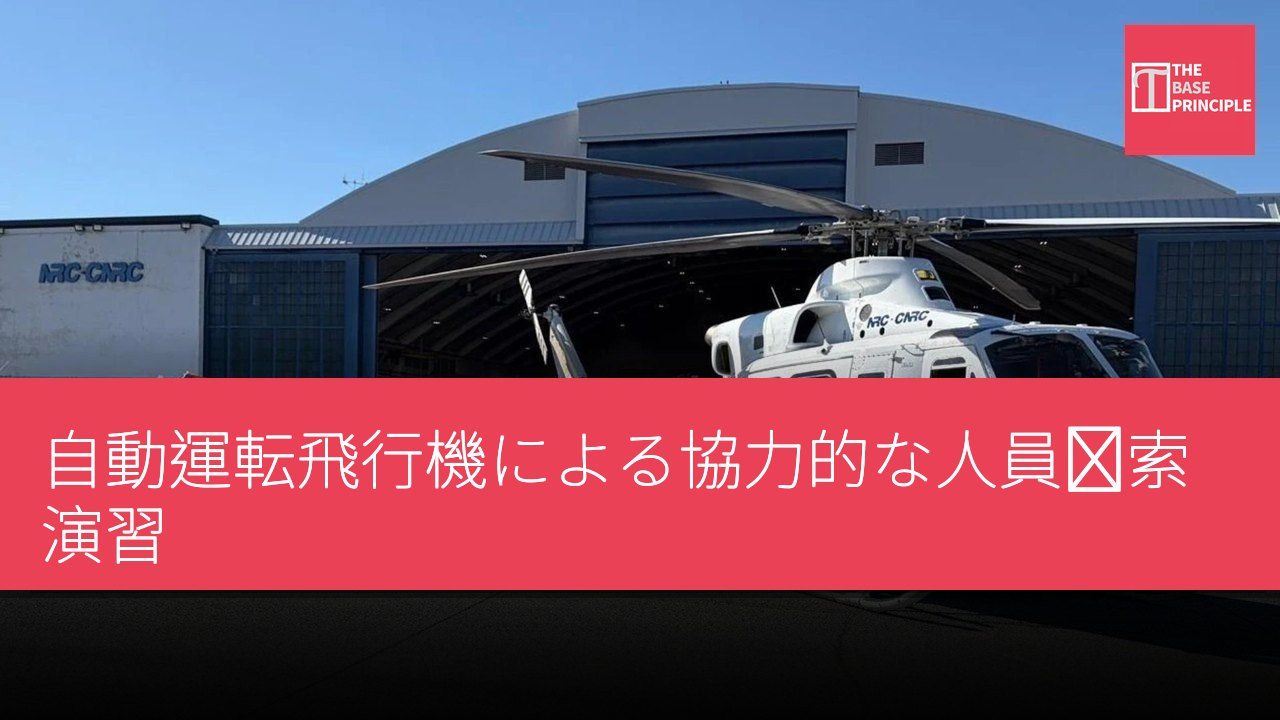
一機の飛行機が行方不明者の捜索を行っており、ヘリコプターが撤退任務を実行する準備を整えている。その上空と横には、仮想無人機が協調的な救助演習に参加しており、一人の人間が全体の自律チームを指揮している。この演示は2026年5月にオタワ近郊で行われ、Ribbitが操作するCessna 150、カナダ国立研究機関(NRC)が操作するBell 412EPヘリコプター、そして複数のシミュレーション無人機が集結した。Ribbitは10月27日に結果を発表し、異なる飛行機がどのように分担して協力し、共通の目標を達成するかを強調した。
安全なパイロットは依然として2機の実機に駐留しているが、飛行は自律的に実行されている。
演習は飛行機の協調能力をテスト
今回の演習は、任務レベルとプラットフォームレベルの協調能力をテストした。前者は任務と目標の管理を担当し、後者は各飛行機がその飛行任務を実行する。シミュレーション任務では、Cessnaが捜索モードで行方不明者を特定するために飛行した。共用操作図を使用して飛行計画を更新・修正し、その動作はチームが共有する情報を反映させた。人員を発見した後、ヘリコプターが負傷者を撤退させた。飛行機は上空で状況認識を維持しつつ、ヘリコプターがその任務の一部を実行した。仮想無人機は捜索作業にさらなる複雑性を加えた。
これらのシミュレーション飛行機は、実際のヘリコプターや飛行機と並行して飛行し、参加するリソースの数を増やし、追加の実体無人機を必要としなかった。
自律飛行機の初の協力
責任の分担は、固定翼と回転翼の飛行機が同じ操作の中で異なる能力を貢献しつつ、共通の人間の指揮の下で維持されることを示した。Ribbitによれば、この演示はヘリコプター、飛行機、そして仮想飛行機が一人の人間の指揮の下で任務とプラットフォームの自律性を通じて共通の目標を達成した初めての事例である。この声明は特定の飛行機と自律性の組み合わせの演示に焦点を当てており、一般的な自律捜索と救助には言及していない。NRCのAurora ShieldプロジェクトディレクターであるDerek Gowanlockは、「研究と技術を結びつけることで、自律飛行機が共有の任務に向かって共に努力する能力を成功裏に示しました。」と述べた。
この協力は、カナダの革新が次世代航空能力を推進する上での重要性を浮き彫りにしている。
今回の試験は、Ribbitの固定翼自律作業とNRCの回転翼能力を組み合わせて行われ、同委員会の新しい無人機革新センターを通じて実施された。この演示は、RibbitとNRCの間で3年以上の協力の後に行われた。その間、Ribbitは優先任務の自律技術をテストする契約を取得し、共同作戦、戦術航空、公共安全などの分野をカバーした。これらの応用により、飛行機の協調と自律飛行自体が重要な発展分野となった。今回の演習では、捜索飛行機が人員を発見した後も任務を支援し続け、ヘリコプターが引き継ぐ際にその役割を終了しなかった。
RibbitのCEOであるCarl Pigeonは、「今日のマイルストーンは、政府と産業の間の卓越した速度と調整の下で実現されました。私たちのチームが達成した成果を非常に誇りに思い、NRCやDND/CAFとのさらなる協力を楽しみにしています。」と述べた。彼の声明はさらなる協力を指し示しているが、この発表は今後の試験や運用展開のタイムラインを提供していない。
多様な飛行機の協力に関する画期的なデモンストレーション
今回の演習は、異なるタイプの飛行機の協力能力を示すだけでなく、自律技術の実際の応用における潜在能力を強調している。航空技術の進歩に伴い、さまざまな飛行機の自律行動を効果的に調整できる能力は、今後の救助任務における重要なトレンドとなる。このような協力モデルは、任務の効率を向上させるだけでなく、資源が限られている状況下で救助能力を拡大し、公共の安全と緊急対応能力の向上に重要な意義を持つ。