
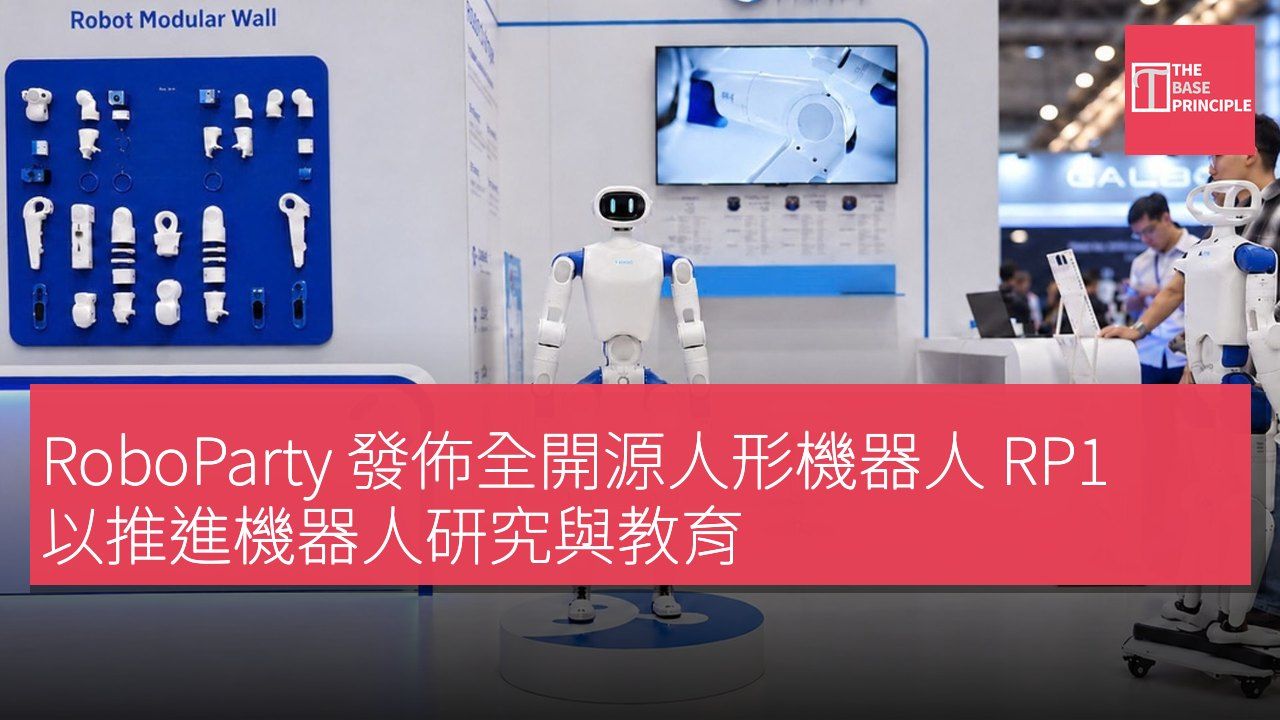
- RP1 是 RoboParty 推出的全開源人形機器人,旨在推進機器人研究與教育。
- RP1 具備動態穩定性,能夠應對外部幹擾並恢復平衡。
- RoboParty 計劃逐步開放 RP1 的運動控制系統及相關工具,促進開發者的合作。
- 該公司全球開發者社區已增長至超過 5,000 人,涵蓋多個學術機構。
中國機器人公司 RoboParty 正式推出 RP1,這是一款全堆疊開源的人形機器人,旨在用於機器人研究、教育和具身人工智能的發展。該公司於 2026 年 9 月 28 日在 2026 年 IEEE/RSJ 國際智能機器人與系統會議 (IROS 2026) 上首次公開展示了這款雙足機器人,並使用互動式「Kick Me」顯示屏進行演示。RP1 的推出是 RoboParty 在 2026 年 1 月啟動的開源人形機器人專案 RPO(ROBOTO ORIGIN)之後的最新成果,該專案在 GitHub 上獲得超過
2,500 顆星標的支持。公司將 RP1 描述為高性能平台,旨在為研究人員和開發者提供一個開放的人形系統。
RP1 的動態穩定性演示
在 IROS 2026 上,RoboParty 展示了其 RP1 人形機器人的動態穩定性,利用互動式「Kick Me」顯示屏測試機器如何應對外部幹擾。參觀者可以推或踢機器人,RP1 會調整其姿勢以恢復平衡,而不是僅僅執行預定的動作。此次演示得益於 RoboParty 的開放研究與開發平台 PartyOS,該平台整合了公司的 UFO 框架。UFO,即「人形控制的通用無監督強化學習框架」,利用無監督強化學習來訓練低階運動策略以實現動態行為,包括技能轉換、幹擾恢復和摔倒恢復,使機器人能夠發展超出固定運動軌跡的運動策略。
RoboParty 正在將 RP1 機器人本體、驅動模組、低階控制和具身人工智能算法整合為一個單一的開發系統。這種方法旨在使硬件和軟件能力能夠共同進行測試,而不是作為獨立組件進行開發。該公司還將 RP1 定位為全堆疊開源的人形平台。除了機械設計和核心驅動模組外,RoboParty 計劃逐步開放其運動控制系統、模擬環境、軟件開發工具包和訓練工具,目標是使研究人員和開發者能夠更好地控制整個人形機器人堆疊,從硬件和低階控制到人工智能模型的訓練和部署。
開放平台的發展計劃
該公司表示,這一平台旨在支持可重複的研究、算法開發和人形機器人之間的合作。
RoboParty 創辦人黃毅表示:「我們希望 RP1 成為一個開放的基礎,開發者可以訪問、修改、訓練並不斷改進。全堆疊開源自 RPO 專案以來一直是我們的技術方向。」RP1 是圍繞動態人形機器人的硬件和軟件需求構建的,峯值關節扭矩可達 160 Nm。它的架構結合了 RoboParty 的 Romomo 驅動模組、機械結構和實時運動控制系統,以支持要求高的運動、恢復和長時間的開發實驗。
這款機器人基於 RoboParty 早期專案的技術,RPO 建立了公司的開源雙足機器人平台,而 Romomo 則引入了自己的驅動模組,RP Hand 將系統擴展到了靈巧操作和人機互動。這些組件現在成為 RP1 更廣泛開發架構的一部分。
RoboParty 還在擴大 PartyOS 的功能,以涵蓋人形行走、感知、全身操控和自主機器人智能等領域。該平台旨在將硬件級系統與高階人工智能開發相連接,使研究人員能夠在機器人堆疊的不同部分進行工作。公司表示,其全球開發者社區已增長至超過 5,000 人,涵蓋研究、教育和創客社區。團隊成員來自清華大學、北京大學、哈爾濱工業大學、斯坦福大學、卡內基梅隆大學和浙江大學等機構。
RoboParty 計劃於 2026 年 10 月提供有關 RP1 開源路線圖的更多詳細資訊。該公司預計在第四季度將推出更多軟件和硬件版本,並啟動大規模生產計劃。
RP1 對機器人研究的影響
RP1 的推出標誌著開源人形機器人技術的重大進展,為研究人員和開發者提供了一個靈活的平台。透過開放的硬件和軟件架構,RP1 不僅能促進機器人技術的創新,還能增強學術界和產業界之間的合作。隨著全球開發者社區的擴大,RP1 的影響力將進一步增強,推動機器人技術在教育和實際應用中的應用。