
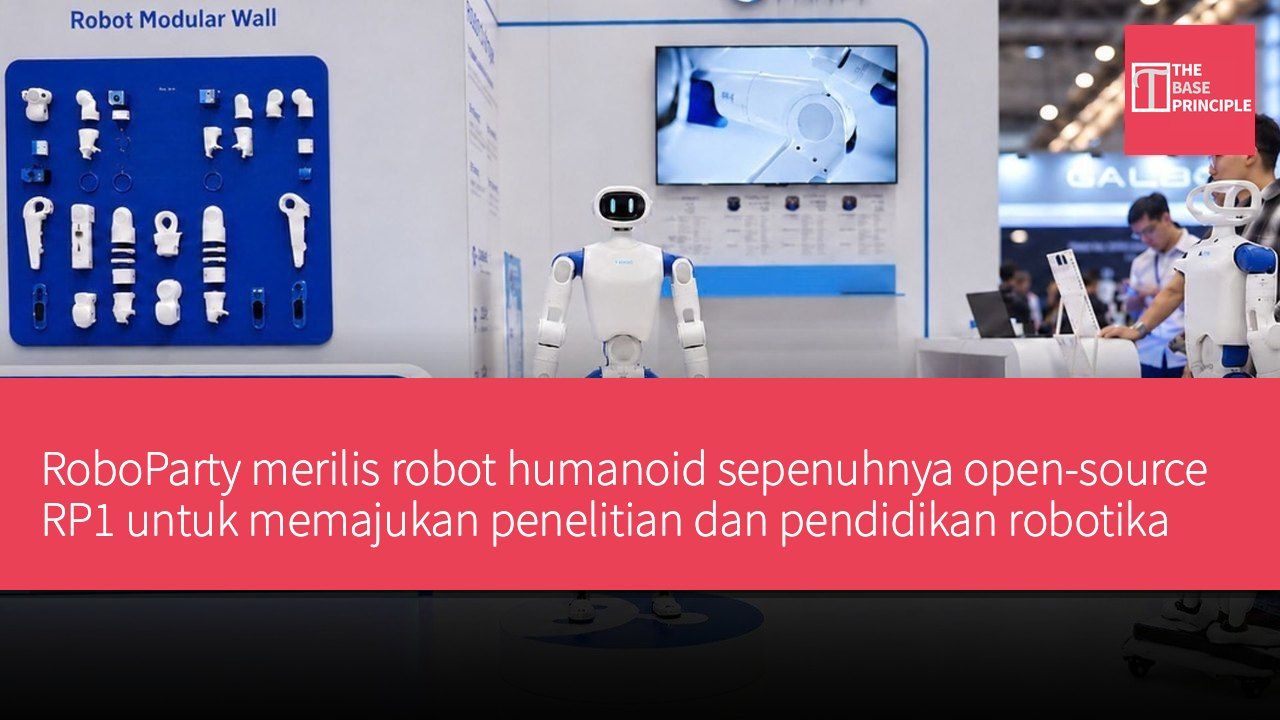
- RP1 adalah robot humanoid sepenuhnya open-source dari RoboParty, bertujuan memajukan penelitian dan pendidikan robotika.
- RP1 memiliki stabilitas dinamis, mampu mengatasi gangguan eksternal dan memulihkan keseimbangan.
- RoboParty berencana membuka secara bertahap sistem kontrol gerak RP1 dan alat terkait, mendorong kolaborasi pengembang.
- Komunitas pengembang global perusahaan telah tumbuh melebihi 5.000 orang, mencakup berbagai institusi akademis.
Perusahaan robotika China RoboParty secara resmi meluncurkan RP1, sebuah robot humanoid sepenuhnya open-source full-stack yang ditujukan untuk penelitian robotika, pendidikan, dan pengembangan AI berbadan. Perusahaan tersebut pada 28 September 2026 mempamerkan robot dua kaki ini untuk pertama kali di Konferensi Internasional IEEE/RSJ 2026 tentang Robot Cerdas dan Sistem (IROS 2026), dengan demonstrasi menggunakan layar interaktif "Kick Me". Peluncuran RP1 adalah hasil terbaru setelah RoboParty memulai proyek robot humanoid open-source RPO (ROBOTO ORIGIN) pada Januari 2026, proyek yang telah memperoleh lebih dari
2.500 bintang (star) di GitHub. Perusahaan menggambarkan RP1 sebagai platform berkinerja tinggi yang dirancang untuk memberikan sistem humanoid terbuka bagi peneliti dan pengembang.
Demonstrasi Stabilitas Dinamis RP1
Di IROS 2026, RoboParty memamerkan stabilitas dinamis robot humanoid RP1-nya, menggunakan layar interaktif "Kick Me" untuk menguji bagaimana mesin merespons gangguan eksternal. Pengunjung dapat mendorong atau menendang robot, dan RP1 akan menyesuaikan postur untuk memulihkan keseimbangan, bukan sekadar mengeksekusi gerakan yang telah diprogramkan. Demonstrasi ini didukung oleh platform penelitian dan pengembangan terbuka PartyOS milik RoboParty, yang mengintegrasikan framework UFO milik perusahaan. UFO, singkatan dari "Universal Framework for Unsupervised Reinforcement Learning of Humanoid Control", memanfaatkan reinforcement learning tanpa pengawasan untuk melatih kebijakan gerak tingkat rendah guna perilaku dinamis, termasuk transisi keterampilan, pemulihan gangguan, dan pemulihan jatuh, memungkinkan robot mengembangkan strategi gerak melampaui lintasan gerak tetap.
RoboParty sedang mengintegrasikan badan robot RP1, modul penggerak, kontrol tingkat rendah, dan algoritma AI berbadan ke dalam satu sistem pengembangan tunggal. Pendekatan ini bertujuan agar kemampuan perangkat keras dan lunak dapat diuji bersama, bukan dikembangkan sebagai komponen terpisah. Perusahaan juga memposisikan RP1 sebagai platform humanoid open-source full-stack. Di desain mekanis dan modul penggerak inti, RoboParty berencana membuka secara bertahap sistem kontrol gerak, lingkungan simulasi, software development kit, dan alat pelatihan, dengan tujuan memungkinkan peneliti dan pengembang mengendalikan seluruh tumpukan humanoid dengan lebih baik, mulai dari perangkat keras dan kontrol tingkat rendah hingga pelatihan dan penyebaran model AI.
Rencana Pengembangan Platform Terbuka
Perusahaan menyatakan platform ini bertujuan mendukung penelitian yang dapat direproduksi, pengembangan algoritma, dan kolaborasi antar robot humanoid.
Pendiri RoboParty, Huang Yi, menyatakan: "Kami berharap RP1 menjadi fondasi terbuka di mana pengembang dapat mengakses, memodifikasi, melatih, dan terus memperbaiki. Open-source full-stack telah menjadi arah teknis kami sejak proyek RPO." RP1 dibangun mengelilingi kebutuhan perangkat keras dan lunak humanoid dinamis, dengan torsi puncak sendi mencapai 160 Nm. Arsitekturnya menggabungkan modul penggerak Romomo milik RoboParty, struktur mekanis, dan sistem kontrol gerak real-time untuk mendukung gerakan menuntut, pemulihan, dan eksperimen pengembangan jangka panjang.
Robot ini didasarkan pada teknologi proyek-proyek awal RoboParty: RPO membangun platform robot dua kaki open-source perusahaan, Romomo memperkenalkan modul penggeraknya sendiri, dan RP Hand memperluas sistem ke manipulasi lincah dan interaksi manusia-robot. Komponen-komponen ini kini menjadi bagian dari arsitektur pengembangan RP1 yang lebih luas.
RoboParty juga memperluas fungsi PartyOS untuk mencakup area berjalan humanoid, persepsi, manipulasi seluruh tubuh, dan kecerdasan robot otonom. Platform ini bertujuan menghubungkan sistem tingkat perangkat keras dengan pengembangan AI tingkat tinggi, memungkinkan peneliti bekerja pada bagian-bagian berbeda dari tumpukan robot. Perusahaan menyatakan komunitas pengembang globalnya telah tumbuh melebihi 5.000 orang, mencakup komunitas penelitian, pendidikan, dan maker. Anggota tim berasal dari institusi seperti Tsinghua University, Peking University, Harbin Institute of Technology, Stanford University, Carnegie Mellon University, dan Zhejiang University.
RoboParty berencana memberikan detail lebih lanjut mengenai peta jalan open-source RP1 pada Oktober 2026. Perusahaan memperkirakan akan merilis lebih banyak versi perangkat lunak dan keras pada kuartal keempat, serta memulai rencana produksi massal.
Dampak RP1 Terhadap Penelitian Robotika
Peluncuran RP1 menandai kemajuan signifikan dalam teknologi robot humanoid open-source, menyediakan platform fleksibel bagi peneliti dan pengembang. Melalui arsitektur perangkat keras dan lunak terbuka, RP1 tidak hanya mendorong inovasi teknologi robotika, tetapi juga memperkuat kolaborasi antara akademisi dan industri. Seiring ekspansi komunitas pengembang global, pengaruh RP1 akan semakin kuat, mendorong penerapan teknologi robotika di pendidikan dan aplikasi praktis.