
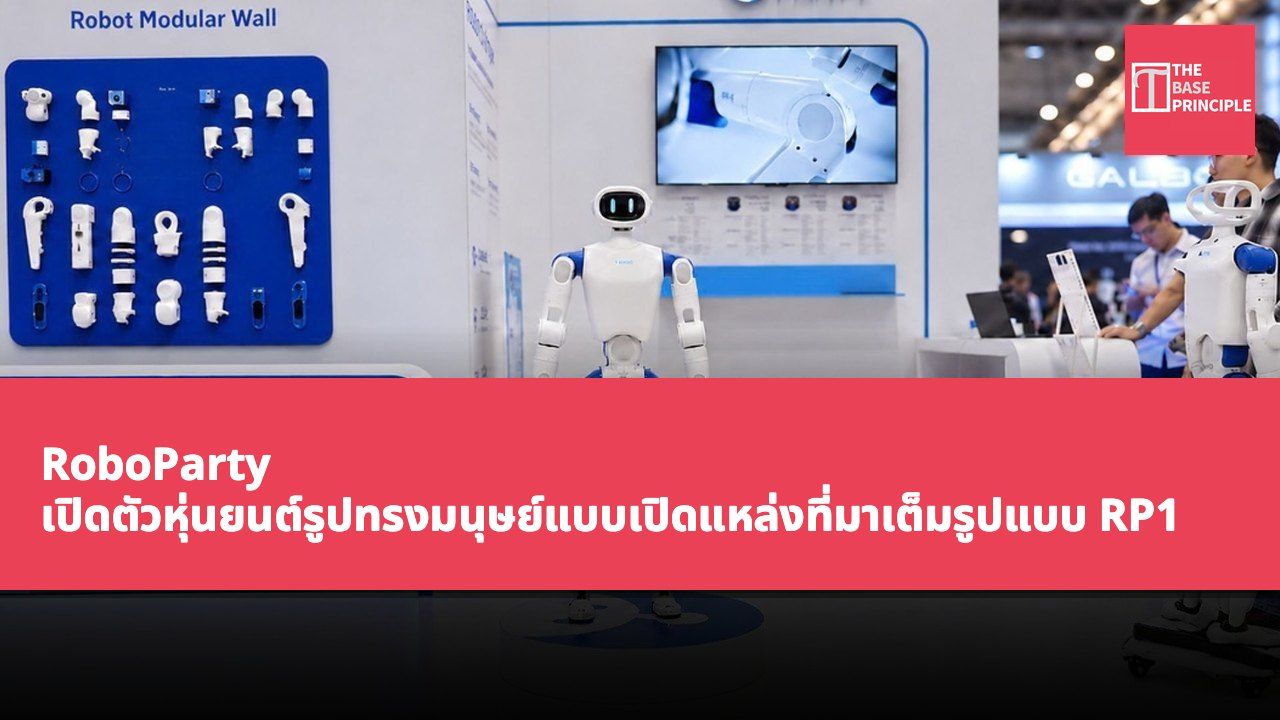
- RP1 เป็นหุ่นยนต์รูปทรงมนุษย์แบบเปิดแหล่งที่มาเต็มรูปแบบที่ RoboParty เปิดตัว เพื่อผลักดันการวิจัยและการศึกษาด้านหุ่นยนต์
- RP1 มีความเสถียรภาพแบบไดนามิก สามารถรับมือกับการรบกวนภายนอกและฟื้นฟูสมดุลได้
- RoboParty วางแผนที่จะเปิดเผยระบบควบคุมการเคลื่อนไหวของ RP1 และเครื่องมือที่เกี่ยวข้องอย่างเป็นขั้นตอน เพื่อส่งเสริมความร่วมมือระหว่างนักพัฒนา
- ชุมชนนักพัฒนาระดับโลกของบริษัทนี้เติบโตจนเกิน 5,000 คน ครอบคลุมสถาบันวิชาการหลายแห่ง
บริษัทหุ่นยนต์จีน RoboParty เปิดตัว RP1 อย่างเป็นทางการ ซึ่งเป็นหุ่นยนต์รูปทรงมนุษย์แบบเปิดแหล่งที่มาทั้งสแต็ก ที่มุ่งเน้นการใช้งานในการวิจัยด้านหุ่นยนต์ การศึกษา และการพัฒนาปัญญาประดิษฐ์แบบมีรูปกาย บริษัทได้เผยโฉมหุ่นยนต์สองขานี้ครั้งแรกในที่สาธารณะเมื่อวันที่ 28 กันยายน 2569 ณ การประชุมระดับโลก IEEE/RSJ ครั้งที่ 2026 เกี่ยวกับหุ่นยนต์อัจฉริยะและระบบ (IROS 2026) พร้อมสาธิตผ่านหน้าจอแบบโต้ตอบ "Kick Me" การเปิดตัว RP1 เป็นผลลัพธ์ล่าสุดจากโครงการหุ่นยนต์รูปทรงมนุษย์แบบเปิดแหล่งที่มา RPO (ROBOTO ORIGIN) ที่ RoboParty เริ่มต้นเมื่อเดือนมกราคม 2569 ซึ่งโครงการดังกล่าวได้รับการกดดาว (star) บน GitHub มากกว่า
2,500 ดาว บริษัทอธิบาย RP1 ว่าเป็นแพลตฟอร์มประสิทธิภาพสูง ที่มุ่งเป้าให้เป็นระบบหุ่นยนต์รูปทรงมนุษย์แบบเปิดสำหรับนักวิจัยและนักพัฒนา
การสาธิตความเสถียรภาพแบบไดนามิกของ RP1
ในงาน IROS 2026 RoboParty ได้สาธิตความเสถียรภาพแบบไดนามิกของหุ่นยนต์รูปทรงมนุษย์ RP1 โดยใช้หน้าจอแบบโต้ตอบ "Kick Me" เพื่อทดสอบว่าหุ่นยนต์ตอบสนองต่อการรบกวนภายนอกอย่างไร ผู้เยี่ยมชมสามารถผลักหรือเตะหุ่นยนต์ได้ และ RP1 จะปรับท่าทางเพื่อฟื้นฟูสมดุล แทนที่จะเพียงแค่ทำตามการเคลื่อนไหวที่กำหนดไว้ล่วงหน้า การสาธิตครั้งนี้เป็นผลมาจากแพลตฟอร์มวิจัยและพัฒนาแบบเปิด PartyOS ของ RoboParty ซึ่งรวมเฟรมเวิร์ก UFO ของบริษัทด้วย UFO ย่อมาจาก "Universal Framework for Unsupervised Reinforcement Learning of Humanoid Control" (เฟรมเวิร์กสากลสำหรับการเรียนรู้เสริมแรงแบบไม่มีผู้ดูแลในการควบคุมหุ่นยนต์รูปทรงมนุษย์) ซึ่งใช้การเรียนรู้เสริมแรงแบบไม่มีผู้ดูแลในการฝึกกลยุทธ์การเคลื่อนไหวระดับต่ำ เพื่อให้เกิดพฤติกรรมแบบไดนามิก รวมถึงการเปลี่ยนทักษะ การฟื้นฟูจากการรบกวน และการฟื้นฟูจากการล้ม ทำให้หุ่นยนต์สามารถพัฒนากลยุทธ์การเคลื่อนไหวที่เกินกว่าเส้นทางการเคลื่อนไหวที่ตายตัวได้
RoboParty กำลังรวมตัวเครื่องหุ่นยนต์ RP1 โมดูลขับเคลื่อน การควบคุมระดับต่ำ และอัลกอริทึมปัญญาประดิษฐ์แบบมีรูปกาย ให้เป็นระบบพัฒนาหนึ่งเดียว วิธีการนี้มุ่งให้ความสามารถของฮาร์ดแวร์และซอฟต์แวร์สามารถทดสอบร่วมกันได้ แทนที่จะพัฒนาเป็นส่วนประกอบที่แยกจากกัน บริษัทยังวางตำแหน่ง RP1 เป็นแพลตฟอร์มหุ่นยนต์รูปทรงมนุษย์แบบเปิดแหล่งที่มาทั้งสแต็ก นอกจากการออกแบบกลไกและโมดูลขับเคลื่อนหลักแล้ว RoboParty วางแผนที่จะเปิดเผยระบบควบคุมการเคลื่อนไหว สภาพแวดล้อมจำลอง ชุดพัฒนาซอฟต์แวร์ (SDK) และเครื่องมือฝึกอบรมอย่างเป็นขั้นตอน โดยเป้าหมายคือให้นักวิจัยและนักพัฒนาสามารถควบคุมสแต็กหุ่นยนต์รูปทรงมนุษย์ทั้งหมดได้ดียิ่งขึ้น ตั้งแต่ฮาร์ดแวร์และการควบคุมระดับต่ำ จนถึงการฝึกและปรับใช้โมเดล AI
แผนพัฒนาแพลตฟอร์มแบบเปิด
บริษัทระบุว่าแพลตฟอร์มนี้มุ่งสนับสนุนการวิจัยที่สามารถทำซ้ำได้ การพัฒนาอัลกอริทึม และความร่วมมือระหว่างหุ่นยนต์รูปทรงมนุษย์
ผู้ก่อตั้ง RoboParty หวงอี้ (Huang Yi) กล่าวว่า "เราต้องการให้ RP1 เป็นพื้นฐานแบบเปิด ที่นักพัฒนาสามารถเข้าถึง แก้ไข ฝึกอบรม และปรับปรุงอย่างต่อเนื่อง การเปิดแหล่งที่มาทั้งสแต็กเป็นทิศทางทางเทคนิคของเราตั้งแต่โครงการ RPO" RP1 ถูกสร้างขึ้นจากความต้องการของฮาร์ดแวร์และซอฟต์แวร์สำหรับหุ่นยนต์รูปทรงมนุษย์แบบไดนามิก โดยมีแรงบิดข้อต่อสูงสุดถึง 160 Nm สถาปัตยกรรมของมันรวมโมดูลขับเคลื่อน Romomo ของ RoboParty โครงสร้างกลไก และระบบควบคุมการเคลื่อนไหวแบบเรียลไทม์ เพื่อรองรับการเคลื่อนไหวที่ซับซ้อน การฟื้นฟู และการทดลองพัฒนาระยะยาว
หุ่นยนต์ตัวนี้สร้างบนเทคโนโลยีจากโครงการเริ่มต้นของ RoboParty โดย RPO ได้สร้างแพลตฟอร์มหุ่นยนต์สองขาแบบเปิดแหล่งที่มาของบริษัท ส่วน Romomo นำเสนอโมดูลขับเคลื่อนของตัวเอง และ RP Hand ขยายระบบไปสู่การจับถือที่คล่องแคล่วและการโต้ตอบระหว่างมนุษย์กับเครื่อง ส่วนประกอบเหล่านี้ตอนนี้กลายเป็นส่วนหนึ่งของสถาปัตยกรรมการพัฒนาที่กว้างขึ้นของ RP1
RoboParty ยังขยายความสามารถของ PartyOS ให้ครอบคลุมการเดินของหุ่นยนต์รูปทรงมนุษย์ การรับรู้ การควบคุมการจับถือแบบรวมร่างกาย และปัญญาหุ่นยนต์อัตโนมัติ แพลตฟอร์มนี้มุ่งเชื่อมระบบระดับฮาร์ดแวร์กับการพัฒนา AI ระดับสูง เพื่อให้นักวิจัยสามารถทำงานบนส่วนต่างๆ ของสแต็กหุ่นยนต์ได้ บริษัทระบุว่าชุมชนนักพัฒนาระดับโลกของตนเติบโตจนเกิน 5,000 คน ครอบคลุมชุมชนวิจัย การศึกษา และเมกเกอร์ (Maker) สมาชิกในทีมมาจากสถาบันต่างๆ ได้แก่ มหาวิทยาลัยสิงหัว (Tsinghua University) มหาวิทยาลัยปักกิ่ง (Peking University) สถาบันเทคโนโลยีฮาร์บิน (Harbin Institute of Technology) มหาวิทยาลัยสแตนฟอร์ด (Stanford University) มหาวิทยาลัยคาร์เนกีเมลลอน (Carnegie Mellon University) และมหาวิทยาลัยซีเจียง (Zhejiang University) เป็นต้น
RoboParty วางแผนที่จะให้ข้อมูลเพิ่มเติมเกี่ยวกับแผนทางการเปิดแหล่งที่มาของ RP1 ในเดือนตุลาคม 2569 บริษัทคาดการณ์ว่าจะเปิดตัวเวอร์ชันซอฟต์แวร์และฮาร์ดแวร์เพิ่มเติมในไตรมาสที่ 4 และเริ่มแผนการผลิตขนาดใหญ่
ผลกระทบของ RP1 ต่อการวิจัยหุ่นยนต์
การเปิดตัว RP1 เป็นการก้าวหน้าสำคัญของเทคโนโลยีหุ่นยนต์รูปทรงมนุษย์แบบเปิดแหล่งที่มา ซึ่งมอบแพลตฟอร์มที่ยืดหยุ่นให้กับนักวิจัยและนักพัฒนา ผ่านสถาปัตยกรรมฮาร์ดแวร์และซอฟต์แวร์ที่เปิด RP1 ไม่เพียงแต่จะกระตุ้นนวัตกรรมด้านหุ่นยนต์เท่านั้น ยังสามารถเสริมสร้างความร่วมมือระหว่างภาควิชาการและภาคอุตสาหกรรมได้อีกด้วย พร้อมกับชุมชนนักพัฒนาระดับโลกที่ขยายตัวขึ้น อิทธิพลของ RP1 จะเพิ่มขึ้นไปอีก ซึ่งจะผลักดันการนำเทคโนโลยีหุ่นยนต์ไปใช้ในการศึกษาและการประยุกต์ใช้จริง