
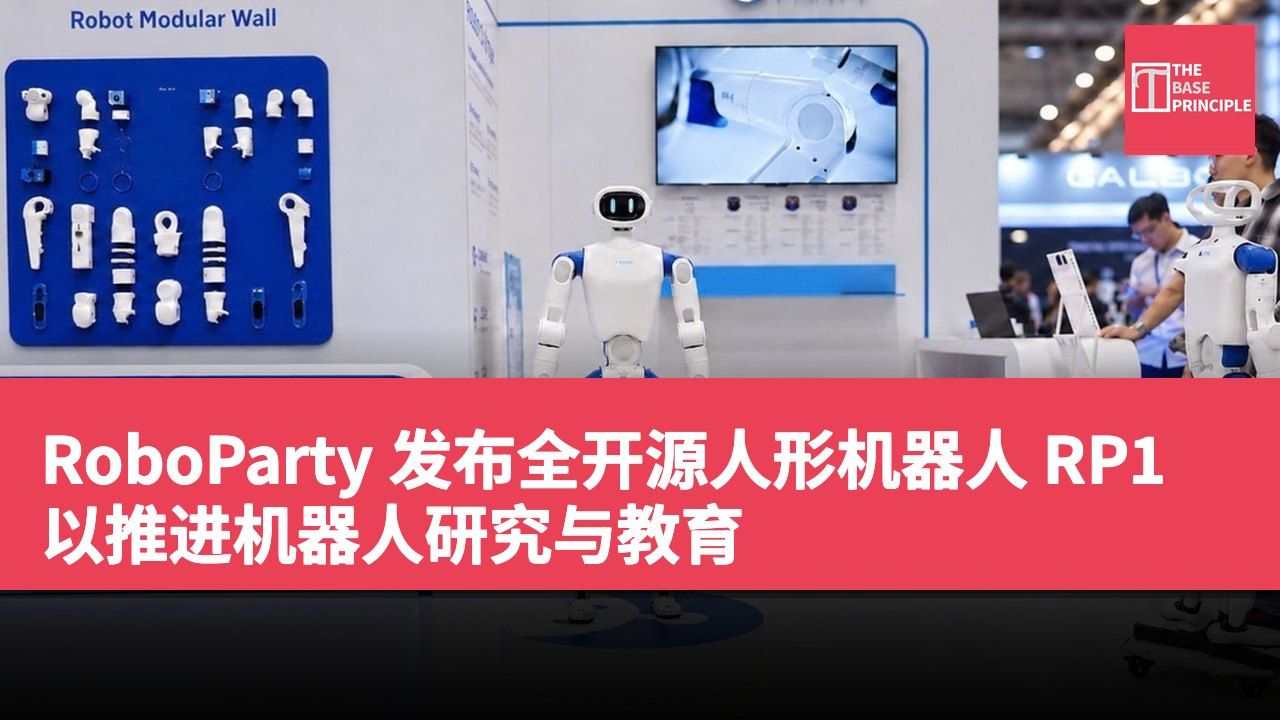
- RP1 是 RoboParty 推出的全开源人形机器人,旨在推进机器人研究与教育。
- RP1 具备动态稳定性,能够应对外部干扰并恢复平衡。
- RoboParty 计划逐步开放 RP1 的运动控制系统及相关工具,促进开发者的合作。
- 该公司全球开发者社区已增长至超过 5,000 人,涵盖多个学术机构。
中国机器人公司 RoboParty 正式推出 RP1,这是一款全栈开源的人形机器人,旨在用于机器人研究、教育和具身人工智能的发展。该公司于 2026 年 9 月 28 日在 2026 年 IEEE/RSJ 国际智能机器人与系统会议 (IROS 2026) 上首次公开展示了这款双足机器人,并使用互动式“Kick Me”显示屏进行演示。RP1 的推出是 RoboParty 在 2026 年 1 月启动的开源人形机器人项目 RPO(ROBOTO ORIGIN)之后的最新成果,该项目在 GitHub 上获得超过
2,500 颗星标的支持。公司将 RP1 描述为高性能平台,旨在为研究人员和开发者提供一个开放的人形系统。
RP1 的动态稳定性演示
在 IROS 2026 上,RoboParty 展示了其 RP1 人形机器人的动态稳定性,利用互动式“Kick Me”显示屏测试机器如何应对外部干扰。参观者可以推或踢机器人,RP1 会调整其姿态以恢复平衡,而不仅仅是执行预定的动作。此次演示得益于 RoboParty 的开放研发平台 PartyOS,该平台整合了公司的 UFO 框架。UFO,即“人形控制的通用无监督强化学习框架”,利用无监督强化学习来训练低阶运动策略以实现动态行为,包括技能切换、干扰恢复和跌倒恢复,使机器人能够发展超出固定运动轨迹的运动策略。
RoboParty 正在将 RP1 机器人本体、驱动模组、低阶控制和具身人工智能算法整合为一个单一的开发系统。这种方法旨在使硬件和软件能力能够共同进行测试,而不是作为独立组件进行开发。该公司还将 RP1 定位为全栈开源的人形平台。除了机械设计和核心驱动模组外,RoboParty 计划逐步开放其运动控制系统、仿真环境、软件开发工具包和训练工具,目标是使研究人员和开发者能够更好地控制整个人形机器人栈,从硬件和低阶控制到人工智能模型的训练和部署。
开放平台的发展计划
该公司表示,这一平台旨在支持可复现的研究、算法开发和人形机器人之间的合作。
RoboParty 创办人黄毅表示:“我们希望 RP1 成为一个开放的基础,开发者可以访问、修改、训练并不断改进。全栈开源自 RPO 项目以来一直是我们的技术方向。”RP1 是围绕动态人形机器人的硬件和软件需求构建的,峰值关节扭矩可达 160 Nm。它的架构结合了 RoboParty 的 Romomo 驱动模组、机械结构和实时运动控制系统,以支持高要求的运动、恢复和长时间的开发实验。
这款机器人基于 RoboParty 早期项目的技术,RPO 建立了公司的开源双足机器人平台,而 Romomo 则引入了自研驱动模组,RP Hand 将系统扩展到了灵巧操作和人机交互。这些组件现在成为 RP1 更广泛开发架构的一部分。
RoboParty 还在扩大 PartyOS 的功能,以涵盖人形行走、感知、全身操控和自主机器人智能等领域。该平台旨在将硬件级系统与高阶人工智能开发相连接,使研究人员能够在机器人栈的不同部分进行工作。公司表示,其全球开发者社区已增长至超过 5,000 人,涵盖研究、教育和创客社区。团队成员来自清华大学、北京大学、哈尔滨工业大学、斯坦福大学、卡内基梅隆大学和浙江大学等机构。
RoboParty 计划于 2026 年 10 月提供有关 RP1 开源路线图的更多详细信息。该公司预计在第四季度将推出更多软件和硬件版本,并启动大规模生产计划。
RP1 对机器人研究的影响
RP1 的推出标志着开源人形机器人技术的重大进展,为研究人员和开发者提供了一个灵活的平台。通过开放的硬件和软件架构,RP1 不仅能促进机器人技术的创新,还能增强学术界和产业界之间的合作。随着全球开发者社区的扩大,RP1 的影响力将进一步增强,推动机器人技术在教育和实际应用中的应用。