
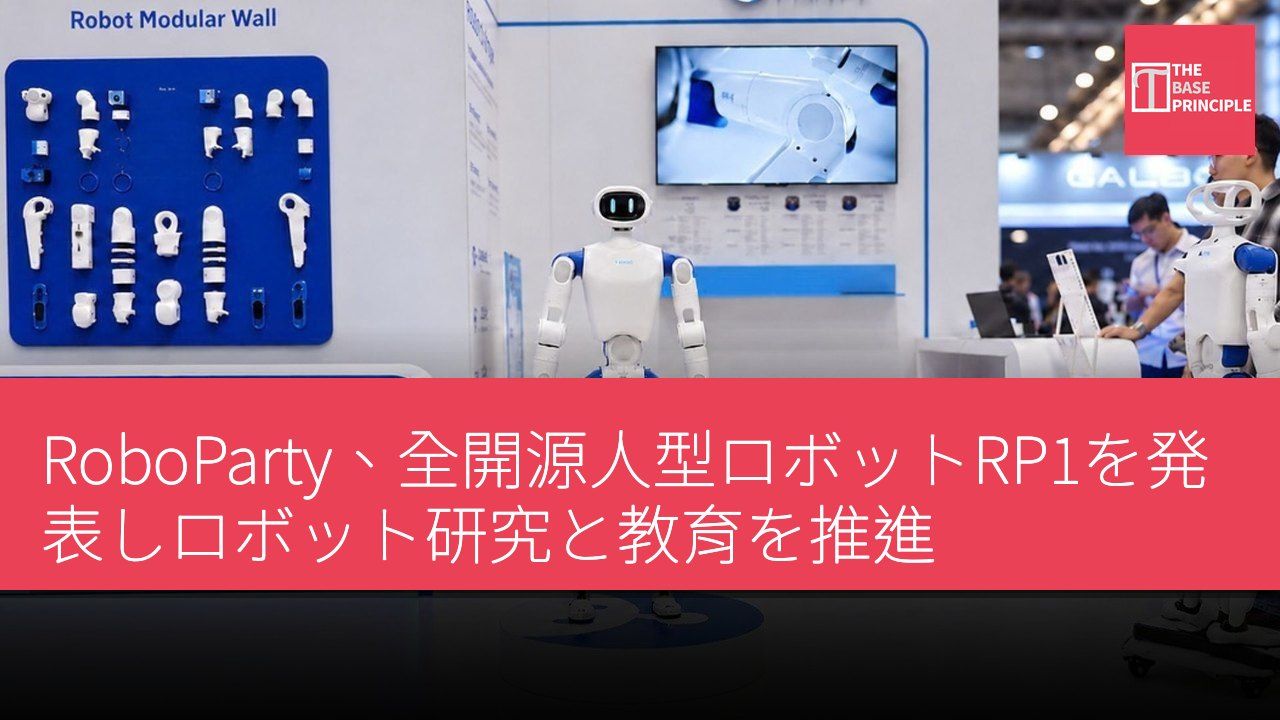
- RP1はRoboPartyが発表した全開源人型ロボットであり、ロボット研究と教育の推進を目的としている。
- RP1は動的安定性を備え、外部の干渉に対応しバランスを回復できる。
- RoboPartyはRP1の運動制御システムおよび関連ツールを段階的に開放し、開発者の協力を促進する計画だ。
- 同社のグローバル開発者コミュニティは5,000人を超え、複数の学術機関をカバーしている。
中国のロボット企業RoboPartyが正式にRP1を発表した。これはフルスタック開源の人型ロボットであり、ロボット研究、教育、身体性AIの発展を目的としている。同社は2026年9月28日、2026年IEEE/RSJ国際知能ロボット・システム会議(IROS 2026)において、この二足歩行ロボットを初めて公開展示し、インタラクティブな「Kick Me」ディスプレイを用いてデモンストレーションを行った。RP1の発表は、RoboPartyが2026年1月に開始した開源人型ロボットプロジェクトRPO(ROBOTO ORIGIN)に続く最新の成果であり、同プロジェクトはGitHubで
2,500スターの支持を獲得している。同社はRP1を高性能プラットフォームと位置づけ、研究者と開発者に開かれた人型システムを提供することを目的としている。
RP1の動的安定性デモンストレーション
IROS 2026において、RoboPartyはRP1人型ロボットの動的安定性を披露し、インタラクティブな「Kick Me」ディスプレイを用いてロボットが外部干渉にどう対応するかをテストした。来場者はロボットを押したり蹴ったりでき、RP1は姿勢を調整してバランスを回復するだけでなく、単に所定の動作を実行するだけではない。このデモンストレーションは、RoboPartyのオープンな研究開発プラットフォーム「PartyOS」によって実現されたもので、同プラットフォームには同社のUFOフレームワークが統合されている。UFOは「人型制御のための汎用教師なし強化学習フレームワーク」を意味し、教師なし強化学習を用いて低レベルの運動方策を訓練し、スキル切り替え、干渉からの回復、転倒からの回復などの動的行動を実現し、ロボットが固定された運動軌道を超えた運動方策を開発できるようにしている。
RoboPartyは現在、RP1のロボット本体、駆動モジュール、低レベル制御、身体性AIアルゴリズムを単一の開発システムに統合している。このアプローチは、ハードウェアとソフトウェアの能力を個別のコンポーネントとしてではなく、共同でテストできるようにすることを目的としている。同社はまた、RP1をフルスタック開源の人型プラットフォームとして位置づけている。機械設計とコア駆動モジュールに加え、RoboPartyは運動制御システム、シミュレーション環境、ソフトウェア開発キット、訓練ツールを段階的に開放する計画で、目標は研究者と開発者がハードウェアと低レベル制御からAIモデルの訓練と展開まで、人型ロボットスタック全体をより良く制御できるようにすることだ。
オープンプラットフォームの開発計画
同社によれば、このプラットフォームは再現可能な研究、アルゴリズム開発、人型ロボット間の協力を支援することを目的としている。
RoboParty創業者の黄毅氏は、「RP1を開かれた基盤とし、開発者がアクセス、修正、訓練、継続的な改善を行えるようにしたい。フルスタック開源はRPOプロジェクト以来、一貫した技術方針だ」と述べた。RP1は動的人型ロボットのハードウェアとソフトウェア要件を中心に構築されており、ピーク関節トルクは160Nmに達する。そのアーキテクチャは、RoboPartyのRomomo駆動モジュール、機械構造、リアルタイム運動制御システムを組み合わせ、要求の厳しい運動、回復、長時間の開発実験をサポートしている。
このロボットはRoboPartyの初期プロジェクトの技術に基づいている。RPOが同社の開源二足歩行ロボットプラットフォームを確立し、Romomoが独自の駆動モジュールを導入し、RP Handがシステムを巧緻な操作と人間・ロボット相互作用へと拡張した。これらのコンポーネントは現在、RP1のより広範な開発アーキテクチャの一部となっている。
RoboPartyはPartyOSの機能も拡張しており、人型歩行、知覚、全身操作、自律ロボット知能などの領域をカバーしている。このプラットフォームは、ハードウェアレベルのシステムと高度なAI開発を接続し、研究者がロボットスタックのさまざまな部分で作業できるようにすることを目的としている。同社によれば、グローバル開発者コミュニティは5,000人を超え、研究、教育、メイカーコミュニティをカバーしている。チームメンバーは清華大学、北京大学、ハルビン工業大学、スタンフォード大学、カーネギーメロン大学、浙江大学などの機関出身だ。
RoboPartyは2026年10月、RP1の開源ロードマップに関するより詳細な情報を提供する計画だ。同社は第4四半期にさらなるソフトウェアとハードウェアのバージョンをリリースし、大量生産計画を開始する見込みである。
RP1がロボット研究に与える影響
RP1の発表は、開源人型ロボット技術における大きな進展を示し、研究者と開発者に柔軟なプラットフォームを提供する。開かれたハードウェアとソフトウェアアーキテクチャを通じて、RP1はロボット技術の革新を促進するだけでなく、学術界と産業界の連携を強化する。グローバル開発者コミュニティの拡大に伴い、RP1の影響力はさらに高まり、ロボット技術の教育と実用応用への展開を推進するだろう。