
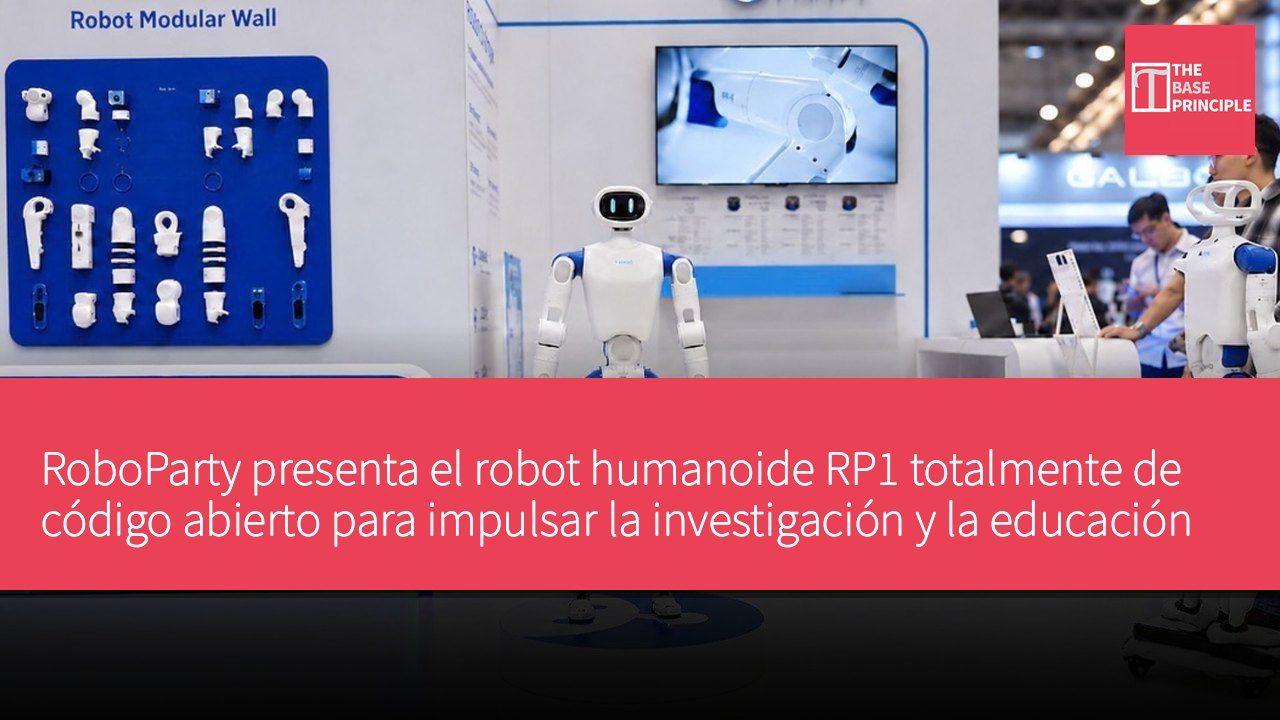
- El RP1 es un robot humanoide totalmente de código abierto lanzado por RoboParty, destinado a impulsar la investigación y la educación en robótica.
- El RP1 cuenta con estabilidad dinámica, capaz de responder a perturbaciones externas y recuperar el equilibrio.
- RoboParty planea abrir gradualmente el sistema de control de movimiento del RP1 y las herramientas relacionadas, fomentando la colaboración entre desarrolladores.
- La comunidad global de desarrolladores de la empresa ha crecido a más de 5,000 personas, abarcando múltiples instituciones académicas.
La empresa china de robótica RoboParty ha lanzado oficialmente el RP1, un robot humanoide de pila completa y código abierto destinado a la investigación robótica, la educación y el desarrollo de la inteligencia artificial encarnada. La compañía presentó por primera vez este robot bípedo públicamente el 28 de septiembre de 2026 en la Conferencia Internacional IEEE/RSJ sobre Robots y Sistemas Inteligentes 2026 (IROS 2026), utilizando una pantalla interactiva «Kick Me» para la demostración. El lanzamiento del RP1 es el último resultado tras el proyecto de robot humanoide de código abierto RPO (ROBOTO ORIGIN) que RoboParty inició en enero de 2026, el cual ha obtenido más de
2,500 estrellas en GitHub. La empresa describe al RP1 como una plataforma de alto rendimiento destinada a proporcionar a investigadores y desarrolladores un sistema humanoide abierto.
Demostración de la estabilidad dinámica del RP1
En la IROS 2026, RoboParty demostró la estabilidad dinámica de su robot humanoide RP1, utilizando una pantalla interactiva «Kick Me» para probar cómo la máquina responde a perturbaciones externas. Los visitantes podían empujar o patear al robot, y el RP1 ajustaba su postura para recuperar el equilibrio, en lugar de simplemente ejecutar movimientos predefinidos. Esta demostración fue posible gracias a la plataforma abierta de investigación y desarrollo PartyOS de RoboParty, que integra el marco UFO de la empresa. UFO, o «Marco Universal de Aprendizaje por Refuerzo No Supervisado para el Control Humanoide», emplea el aprendizaje por refuerzo no supervisado para entrenar políticas de movimiento de bajo nivel que permitan comportamientos dinámicos, incluyendo la transición de habilidades, la recuperación ante perturbaciones y la recuperación tras caídas, permitiendo al robot desarrollar estrategias de movimiento más allá de trayectorias fijas.
RoboParty está integrando el cuerpo del robot RP1, los módulos de accionamiento, el control de bajo nivel y los algoritmos de inteligencia artificial encarnada en un único sistema de desarrollo. Este enfoque busca que las capacidades de hardware y software puedan probarse conjuntamente, en lugar de desarrollarse como componentes independientes. La empresa también posiciona al RP1 como una plataforma humanoide de pila completa y código abierto. Además del diseño mecánico y los módulos de accionamiento principales, RoboParty planea abrir gradualmente su sistema de control de movimiento, entornos de simulación, kits de desarrollo de software y herramientas de entrenamiento, con el objetivo de permitir a investigadores y desarrolladores un mayor control sobre toda la pila del robot humanoide, desde el hardware y el control de bajo nivel hasta el entrenamiento y despliegue de modelos de inteligencia artificial.
Plan de desarrollo de la plataforma abierta
La empresa afirma que esta plataforma tiene como objetivo apoyar la investigación reproducible, el desarrollo de algoritmos y la colaboración entre robots humanoides.
El fundador de RoboParty, Huang Yi, declaró: «Queremos que el RP1 sea una base abierta a la que los desarrolladores puedan acceder, modificar, entrenar y mejorar continuamente. El código abierto de pila completa ha sido nuestra dirección técnica desde el proyecto RPO». El RP1 se ha construido en torno a los requisitos de hardware y software de los robots humanoides dinámicos, con un par máximo en las articulaciones de 160 Nm. Su arquitectura combina los módulos de accionamiento Romomo de RoboParty, la estructura mecánica y el sistema de control de movimiento en tiempo real, para soportar movimientos exigentes, recuperación y experimentos de desarrollo prolongados.
Este robot se basa en la tecnología de los proyectos anteriores de RoboParty: el RPO estableció la plataforma de robot bípedo de código abierto de la empresa, mientras que Romomo introdujo sus propios módulos de accionamiento y la RP Hand extendió el sistema hacia la manipulación hábil y la interacción hombre-máquina. Estos componentes forman ahora parte de la arquitectura de desarrollo más amplia del RP1.
RoboParty también está ampliando las capacidades de PartyOS para abarcar áreas como la locomoción humanoide, la percepción, la manipulación de cuerpo completo y la inteligencia robótica autónoma. La plataforma busca conectar los sistemas a nivel de hardware con el desarrollo de inteligencia artificial de alto nivel, permitiendo a los investigadores trabajar en diferentes partes de la pila del robot. La empresa indica que su comunidad global de desarrolladores ha crecido a más de 5,000 personas, abarcando las comunidades de investigación, educación y makers. Los miembros del equipo provienen de instituciones como la Universidad de Tsinghua, la Universidad de Pekín, el Instituto de Tecnología de Harbin, la Universidad de Stanford, la Universidad Carnegie Mellon y la Universidad de Zhejiang.
RoboParty planea proporcionar más detalles sobre la hoja de ruta de código abierto del RP1 en octubre de 2026. La empresa prevé lanzar más versiones de software y hardware en el cuarto trimestre e iniciar planes de producción a gran escala.
Impacto del RP1 en la investigación robótica
El lanzamiento del RP1 marca un avance significativo en la tecnología de robots humanoides de código abierto, proporcionando a investigadores y desarrolladores una plataforma flexible. A través de su arquitectura abierta de hardware y software, el RP1 no solo puede fomentar la innovación en robótica, sino también fortalecer la colaboración entre el ámbito académico y la industria. A medida que la comunidad global de desarrolladores se expanda, la influencia del RP1 se incrementará aún más, impulsando la aplicación de la tecnología robótica en la educación y en usos prácticos.