
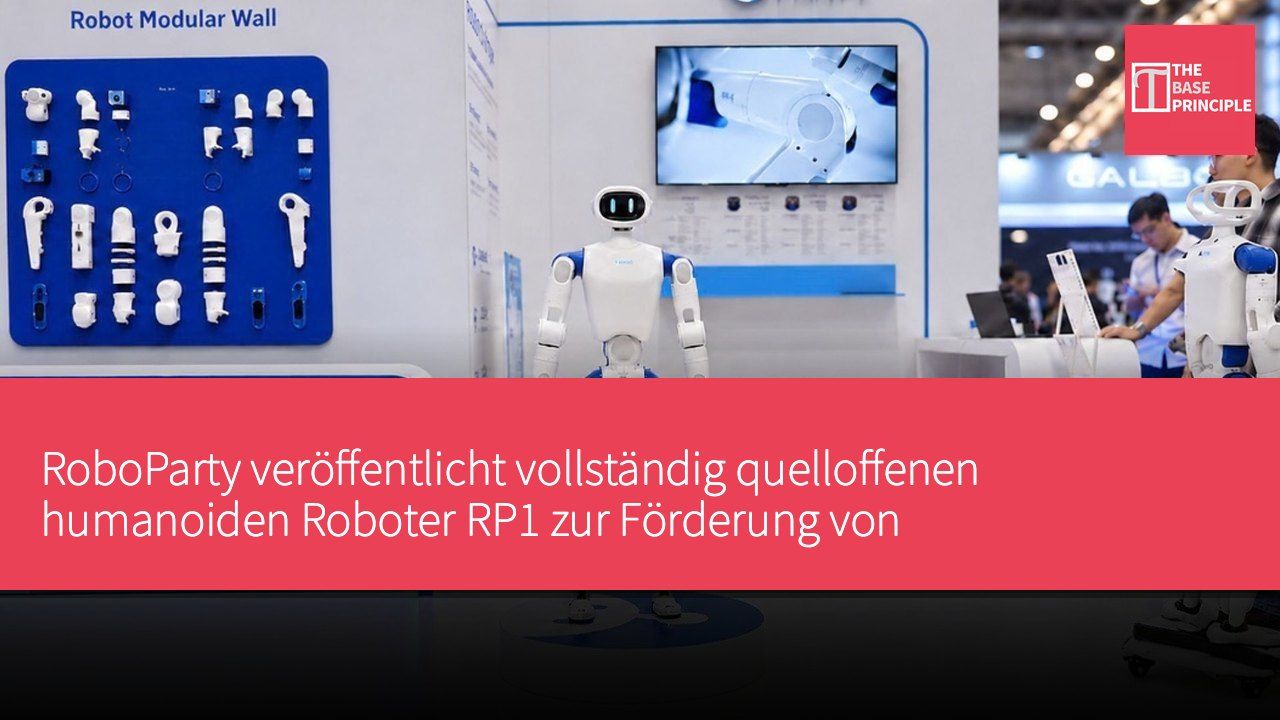
- RP1 ist der von RoboParty vorgestellte voll quelloffene humanoide Roboter zur Förderung von Robotikforschung und -bildung.
- RP1 verfügt über dynamische Stabilität, um externen Störungen zu begegnen und das Gleichgewicht wiederherzustellen.
- RoboParty plant, das Bewegungssteuerungssystem des RP1 und zugehörige Werkzeuge schrittweise offenzulegen, um die Zusammenarbeit von Entwicklern zu fördern.
- Die globale Entwicklergemeinschaft des Unternehmens ist auf über 5.000 Personen angewachsen und umfasst diverse akademische Institutionen.
Das chinesische Robotikunternehmen RoboParty hat offiziell den RP1 vorgestellt, einen vollumfänglich quelloffenen humanoiden Roboter, der für Robotikforschung, Bildung und die Entwicklung verkörperter künstlicher Intelligenz konzipiert ist. Das Unternehmen präsentierte den zweibeinigen Roboter am 28. September 2026 erstmals öffentlich auf der IEEE/RSJ International Conference on Intelligent Robots and Systems 2026 (IROS 2026) und demonstrierte ihn mithilfe eines interaktiven „Kick Me“-Displays. Die Vorstellung des RP1 ist das jüngste Ergebnis des quelloffenen Humanoid-Projekts RPO (ROBOTO ORIGIN), das RoboParty im Januar 2026 gestartet hat und das auf GitHub mehr als
2.500 Sterne erhalten hat. Das Unternehmen beschreibt den RP1 als Hochleistungsplattform, die Forschern und Entwicklern ein offenes humanoides System bieten soll.
Demonstration der dynamischen Stabilität des RP1
Auf der IROS 2026 demonstrierte RoboParty die dynamische Stabilität seines humanoiden Roboters RP1 mithilfe eines interaktiven „Kick Me“-Displays, um zu testen, wie die Maschine auf externe Störungen reagiert. Besucher konnten den Roboter schieben oder treten; der RP1 passte seine Haltung an, um das Gleichgewicht wiederzuerlangen, statt lediglich vorprogrammierte Bewegungen auszuführen. Die Demonstration basiert auf RoboPartys offener Forschungs- und Entwicklungsplattform PartyOS, die das firmeneigene UFO-Framework integriert. UFO, das „Universal Framework for Unsupervised Reinforcement Learning of Humanoid Control“, nutzt unüberwachtes bestärkendes Lernen, um niedrigstufige Bewegungsstrategien für dynamisches Verhalten zu trainieren – einschließlich Fertigkeitenwechsel, Störungswiederherstellung und Aufrichtevermögen –, sodass der Roboter Bewegungsstrategien jenseits fester Trajektorien entwickeln kann.
RoboParty integriert den RP1-Roboterkörper, Antriebsmodule, niedrigstufige Steuerung und verkörperte KI-Algorithmen zu einem einzigen Entwicklungssystem. Dieser Ansatz zielt darauf ab, Hardware- und Softwarefähigkeiten gemeinsam zu testen, anstatt sie als isolierte Komponenten zu entwickeln. Das Unternehmen positioniert den RP1 zudem als vollumfänglich quelloffene humanoide Plattform. Neben mechanischem Design und Kernantriebsmodulen plant RoboParty, sein Bewegungssteuerungssystem, Simulationsumgebungen, Software Development Kits und Trainingswerkzeuge schrittweise offenzulegen, mit dem Ziel, Forschern und Entwicklern bessere Kontrolle über den gesamten humanoiden Stack zu geben – von Hardware und niedrigstufiger Steuerung bis hin zum Training und Deployment von KI-Modellen.
Entwicklungsplan für die offene Plattform
Das Unternehmen erklärte, diese Plattform solle reproduzierbare Forschung, Algorithmusentwicklung und Zusammenarbeit zwischen humanoiden Robotern unterstützen.
RoboParty-Gründer Huang Yi sagte: „Wir möchten, dass der RP1 zu einer offenen Basis wird, auf die Entwickler zugreifen, die sie modifizieren, trainieren und kontinuierlich verbessern können. Vollständige Quelloffenheit war seit dem RPO-Projekt unsere technische Ausrichtung.“ Der RP1 ist um die Hardware- und Softwareanforderungen dynamischer humanoider Roboter herum konzipiert, mit einem maximalen Gelenkmoment von 160 Nm. Seine Architektur kombiniert RoboPartys Romomo-Antriebsmodule, mechanische Struktur und Echtzeit-Bewegungssteuerungssystem, um anspruchsvolle Bewegungen, Wiederherstellung und lang andauernde Entwicklerversuche zu unterstützen.
Der Roboter baut auf der Technologie früherer RoboParty-Projekte auf: RPO etablierte die quelloffene Zweibein-Plattform des Unternehmens, Romomo führte eigene Antriebsmodule ein, und RP Hand erweiterte das System um dextröse Manipulation und Mensch-Roboter-Interaktion. Diese Komponenten sind nun Teil der umfassenderen Entwicklungsarchitektur des RP1.
RoboParty erweitert zudem die Fähigkeiten von PartyOS auf Bereiche wie humanoides Gehen, Wahrnehmung, Ganzkörpermanipulation und autonome Roboterintelligenz. Die Plattform soll hardwarenahe Systeme mit hochstufiger KI-Entwicklung verbinden, sodass Forscher an verschiedenen Teilen des Roboter-Stacks arbeiten können. Das Unternehmen gab an, seine globale Entwicklergemeinschaft sei auf über 5.000 Personen angewachsen und umfasse Forschungs-, Bildungs- und Maker-Communities. Teammitglieder stammen von Institutionen wie der Tsinghua-Universität, der Peking-Universität, der Harbin Institute of Technology, der Stanford University, der Carnegie Mellon University und der Zhejiang-Universität.
RoboParty plant, im Oktober 2026 weitere Details zur Open-Source-Roadmap des RP1 bereitzustellen. Das Unternehmen erwartet im vierten Quartal weitere Software- und Hardware-Releases und den Start von Massenproduktionsplänen.
Auswirkungen des RP1 auf die Robotikforschung
Die Vorstellung des RP1 markiert einen bedeutenden Fortschritt bei quelloffener humanoider Robotiktechnologie und bietet Forschern und Entwicklern eine flexible Plattform. Durch die offene Hardware- und Softwarearchitektur kann der RP1 nicht nur Innovationen in der Robotiktechnik fördern, sondern auch die Zusammenarbeit zwischen Wissenschaft und Industrie stärken. Mit dem Wachstum der globalen Entwicklergemeinschaft wird der Einfluss des RP1 weiter zunehmen und den Einsatz von Robotiktechnik in Bildung und praktischer Anwendung vorantreiben.