
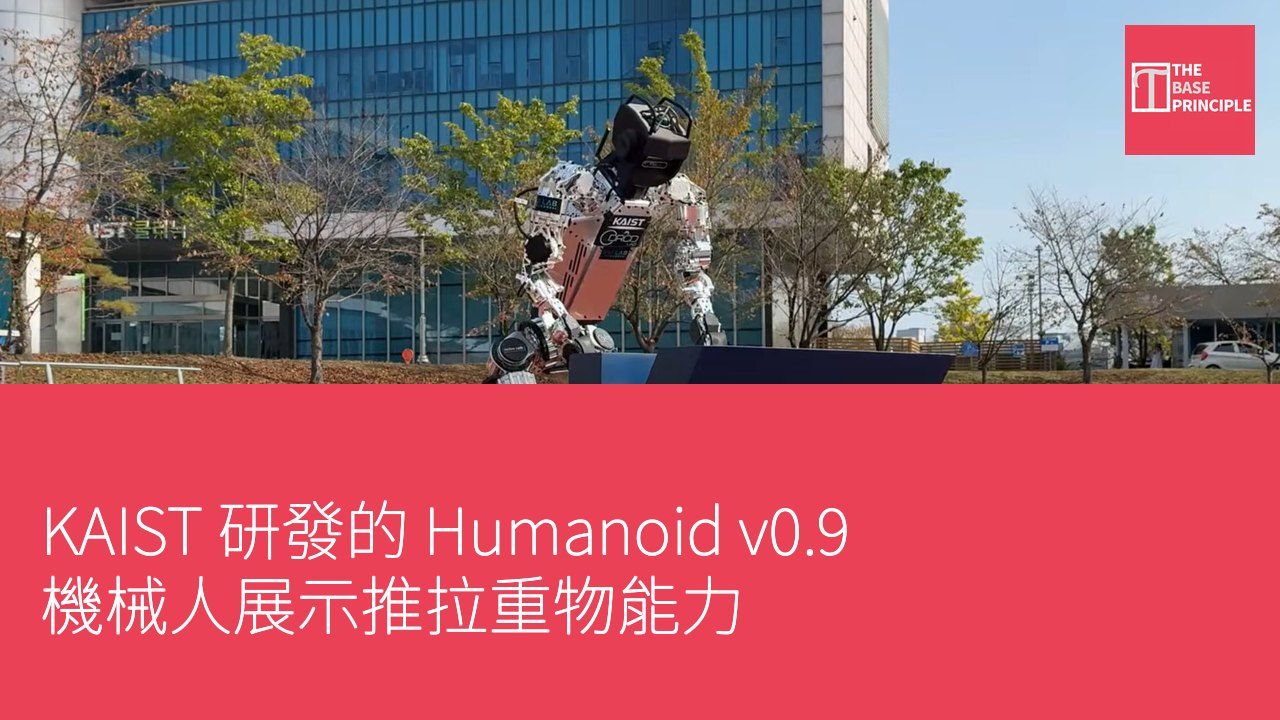
- KAIST 的 Humanoid v0.9 能推動重物和提升負載,顯示其操作能力。
- 機器人利用視覺反饋將物體排列成「KAIST」字母,展示協調能力。
- 該機器人結合深度強化學習和人類示範來發展互動技能。
- 演示未提供足夠資訊以確定機器人最大持續提升能力。
韓國科學技術院(KAIST)的研究人員展示了其人形機器人更新版本,顯示出其利用視覺反饋處理重物的能力。根據於 10 月 19 日釋出的演示,Humanoid v0.9 機器人能夠推動重量達 77.2 磅(35 公斤)的物體,並提升負載達 44.1 磅(20 公斤)。此演示突顯了研究團隊透過基於學習的控制方法和視覺反饋,改善人形機器人操作能力的努力。最近,KAIST 的研究人員展示了一款能夠進行高級下肢運動的人形機器人,包括高速奔跑和邁克爾·傑克遜(Michael Jackson)標誌性的月球漫步(Moonwalk)。
KAIST 的 Humanoid v0.9 結合了全身運動和物體操作,展示了推動重量達 77.2 磅(35 公斤)物體和提升負載達 44.1 磅(20 公斤)的能力。演示中,機器人利用設備內建的視覺反饋,將物體排列成「KAIST」字母。該機器人由 KAIST 的動態機器人控制與設計實驗室(DRCD Lab)開發,並與 RAILAB 協作開發其手臂,該平台整合了運動、操作和基於學習的控制。
最新的影片名為《KAIST Humanoid v0.9 的全身運動與操作》,專注於機器人在與物體互動時如何協調其身體和手臂。
機器人操作的協調性
該方法並非將行走和操作視為獨立任務,而是將其結合,使機器人在施力的同時能夠移動身體。根據研究團隊的說法,協調動作至關重要,因為推動或提升物體會改變作用於人形機器人身體的力量。推動重物需要機器人在施力的同時保持平衡,而提升物體則要求機器人支持物體的重量並在整個過程中控制姿態。機器人內建的視覺反饋在這些互動過程中提供了物體及其位置的資訊。在演示中,機器人利用這些反饋將物體排列成「KAIST」。
此任務結合了視覺感知和實際互動,要求機器人在處理物體時調整其動作。
推動和提升的能力代表了其操作表現的兩個不同方面。在推動過程中,移動物體所需的力量取決於摩擦和物體所處的表面等因素。相比之下,提升則要求機器人直接支持物體的重量。因此,這些數據不應視為可互換的載重能力指標。演示確立了所處理負載的範圍,但未提供足夠資訊以確定機器人最大持續提升能力或在不同操作條件下的表現。
學習方法與技能發展
KAIST 表示,該機器人的互動技能是通過深度強化學習和從人類示範中學習而開發的。這些方法提供了不同的機器人行為開發途徑,使研究人員能夠通過經驗訓練控制政策,並利用示範來指導任務的執行。深度強化學習通過與環境的反覆互動和性能反饋來訓練控制政策。在人形機器人領域,這種方法有助於發展考慮機器人身體動力學和與外部物體互動的協調動作。從人類示範學習則提供了另一種發展技能的方式,通過使用任務應如何執行的範例來進行。
KAIST 的更新結合了這些學習方法和內建視覺反饋,以支持物體操作。然而,目前的演示並未具體說明訓練設置、學習方法之間的責任分配,或在執行期間使用的精確控制架構。它也未顯示機器人是否能可靠地在不同物體、表面和環境條件下執行相同的任務。最新的更新建立在 KAIST 早期的 Humanoid v0.7 平台之上,該平台強調了高速運動和類似邁克爾·傑克遜的月球漫步的動作。
v0.9 的演示將重點移向物理互動,展示了該平台如何將運動與施加力量於外部物體相結合。
KAIST Humanoid v0.9 的技術突破
KAIST 的 Humanoid v0.9 機器人展示了在推動和提升物體方面的先進能力,顯示出其在機器人技術中的重要進展。透過結合視覺反饋和深度強化學習,該機器人不僅能夠執行複雜的動作,還能在物理互動中保持平衡,這對於未來的機器人應用具有重要意義。然而,目前的演示仍然缺乏對於機器人操作穩定性和適應性在不同環境下的詳細評估,這是未來發展的關鍵挑戰。