
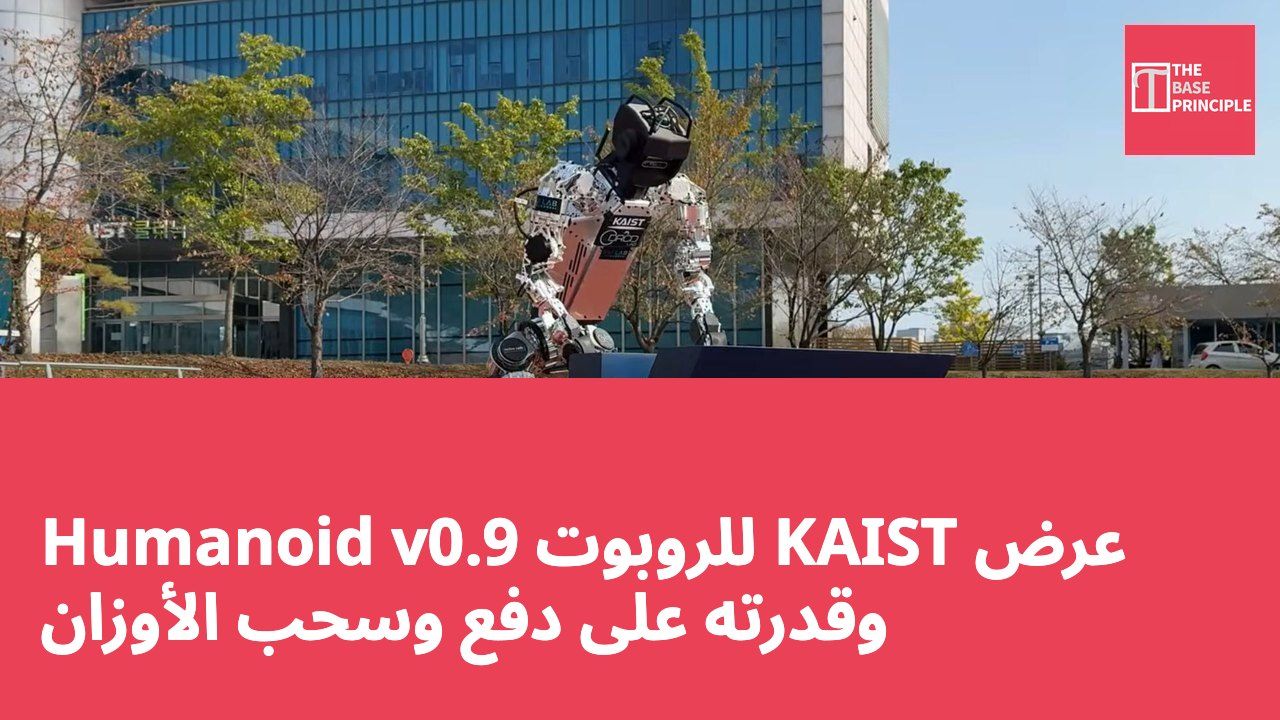
- يمكن لروبوت Humanoid v0.9 من KAIST دفع الأوزان ورفع الأحمال، مما يظهر قدراته التشغيلية.
- يستخدم الروبوت التغذية الراجعة البصرية لترتيب الأجسام لتكوين كلمة "KAIST"، مما يعرض قدراته التنسيقية.
- يجمع هذا الروبوت بين التعلم العميق المعزز وعروض البشر لتطوير مهارات التفاعل.
- لم يوفر العرض معلومات كافية لتحديد الحد الأقصى لقدرة الروبوت على الرفع المستمر.
عرض الباحثون في المعهد الكوري للعلوم والتكنولوجيا (KAIST) النسخة المحدثة من روبوتهم البشري، حيث أظهروا قدرته على معالجة الأوزان باستخدام التغذية الراجعة البصرية. وفقًا للعرض الذي تم إصداره في 19 أكتوبر، يمكن لروبوت Humanoid v0.9 دفع أوزان تصل إلى 77.2 رطل (35 كيلوغرامًا) ورفع أحمال تصل إلى 44.1 رطل (20 كيلوغرامًا). يبرز هذا العرض جهود فريق البحث في تحسين قدرات الروبوت البشري من خلال أساليب التحكم المعتمدة على التعلم والتغذية الراجعة البصرية. مؤخرًا، عرض الباحثون في KAIST روبوتًا بشريًا قادرًا على أداء حركات متقدمة في الأطراف السفلية، بما في ذلك الجري السريع و"مون ووك" (Moonwalk) الشهير لمايكل جاكسون.
يجمع روبوت Humanoid v0.9 من KAIST بين الحركة الكاملة والتعامل مع الأجسام، حيث يظهر قدرته على دفع أوزان تصل إلى 77.2 رطل (35 كيلوغرامًا) ورفع أحمال تصل إلى 44.1 رطل (20 كيلوغرامًا). في العرض، استخدم الروبوت التغذية الراجعة البصرية المدمجة لترتيب الأجسام لتكوين كلمة "KAIST". تم تطوير هذا الروبوت بواسطة مختبر التحكم والتصميم للروبوتات الديناميكية (DRCD Lab) في KAIST، بالتعاون مع RAILAB لتطوير ذراعه، حيث يجمع النظام بين الحركة والتعامل والتحكم المعتمد على التعلم.
الفيديو الأخير بعنوان "الحركة الكاملة والتعامل مع KAIST Humanoid v0.9"، يركز على كيفية تنسيق الروبوت لجسده وذراعيه أثناء تفاعله مع الأجسام.
تنسيق عمليات الروبوت
لا تعتبر هذه الطريقة المشي والتعامل مهامًا مستقلة، بل تجمع بينهما، مما يسمح للروبوت بتحريك جسده أثناء تطبيق القوة. وفقًا لفريق البحث، فإن التنسيق الحركي أمر بالغ الأهمية، حيث إن دفع أو رفع الأجسام يغير القوى المؤثرة على جسم الروبوت البشري. يتطلب دفع الأوزان من الروبوت الحفاظ على التوازن أثناء تطبيق القوة، بينما يتطلب رفع الأجسام دعم وزنها والتحكم في الوضعية طوال العملية. توفر التغذية الراجعة البصرية المدمجة في الروبوت معلومات حول الأجسام ومواقعها خلال هذه التفاعلات. في العرض، استخدم الروبوت هذه التغذية الراجعة لترتيب الأجسام لتكوين كلمة "KAIST".
تجمع هذه المهمة بين الإدراك البصري والتفاعل الفعلي، مما يتطلب من الروبوت تعديل حركاته أثناء التعامل مع الأجسام.
تمثل القدرة على الدفع والرفع جانبين مختلفين من الأداء التشغيلي. خلال عملية الدفع، تعتمد القوة المطلوبة لتحريك الأجسام على عوامل مثل الاحتكاك ونوع السطح الذي توجد عليه الأجسام. بالمقابل، يتطلب الرفع من الروبوت دعم وزن الأجسام مباشرة. لذلك، لا ينبغي اعتبار هذه البيانات مؤشرات قابلة للتبادل لقدرات التحميل. يحدد العرض نطاق الأحمال المعالجة، لكنه لم يوفر معلومات كافية لتحديد الحد الأقصى لقدرة الروبوت على الرفع المستمر أو أدائه في ظروف تشغيل مختلفة.
طرق التعلم وتطوير المهارات
تشير KAIST إلى أن مهارات التفاعل لدى هذا الروبوت تم تطويرها من خلال التعلم العميق المعزز والتعلم من العروض البشرية. توفر هذه الطرق مسارات مختلفة لتطوير سلوكيات الروبوت، مما يمكّن الباحثين من تدريب سياسات التحكم من خلال التجربة، واستخدام العروض لتوجيه تنفيذ المهام. يقوم التعلم العميق المعزز بتدريب سياسات التحكم من خلال التفاعل المتكرر مع البيئة والتغذية الراجعة للأداء. في مجال الروبوتات البشرية، تساعد هذه الطريقة في تطوير حركات منسقة تأخذ في الاعتبار الديناميات الجسدية للروبوت وتفاعله مع الأجسام الخارجية. يوفر التعلم من العروض البشرية وسيلة أخرى لتطوير المهارات، من خلال استخدام أمثلة حول كيفية تنفيذ المهام.
يجمع التحديث من KAIST بين هذه الطرق التعليمية والتغذية الراجعة البصرية المدمجة لدعم التعامل مع الأجسام. ومع ذلك، لم يوضح العرض الحالي تفاصيل حول إعداد التدريب، أو توزيع المسؤوليات بين طرق التعلم، أو الهيكل الدقيق للتحكم المستخدم أثناء التنفيذ. كما لم يظهر ما إذا كان الروبوت يمكنه أداء نفس المهام بشكل موثوق في ظروف مختلفة من الأجسام والأسطح والبيئات. يعتمد التحديث الأخير على منصة Humanoid v0.7 السابقة من KAIST، التي أبرزت الحركة السريعة وحركات مشابهة لمون ووك لمايكل جاكسون.
حول العرض v0.9 التركيز نحو التفاعل الفيزيائي، حيث يظهر كيف يمكن للمنصة دمج الحركة مع تطبيق القوة على الأجسام الخارجية.
الاختراقات التقنية لروبوت KAIST Humanoid v0.9
عرض روبوت Humanoid v0.9 من KAIST قدرات متقدمة في دفع ورفع الأجسام، مما يظهر تقدمًا مهمًا في تكنولوجيا الروبوتات. من خلال دمج التغذية الراجعة البصرية والتعلم العميق المعزز، لا يستطيع هذا الروبوت فقط تنفيذ حركات معقدة، بل يمكنه أيضًا الحفاظ على التوازن أثناء التفاعل الفيزيائي، مما يعد ذا أهمية كبيرة لتطبيقات الروبوتات المستقبلية. ومع ذلك، لا يزال العرض الحالي يفتقر إلى تقييم دقيق لاستقرار الروبوت وقدرته على التكيف في بيئات مختلفة، وهو ما يمثل تحديًا رئيسيًا للتطوير المستقبلي.