
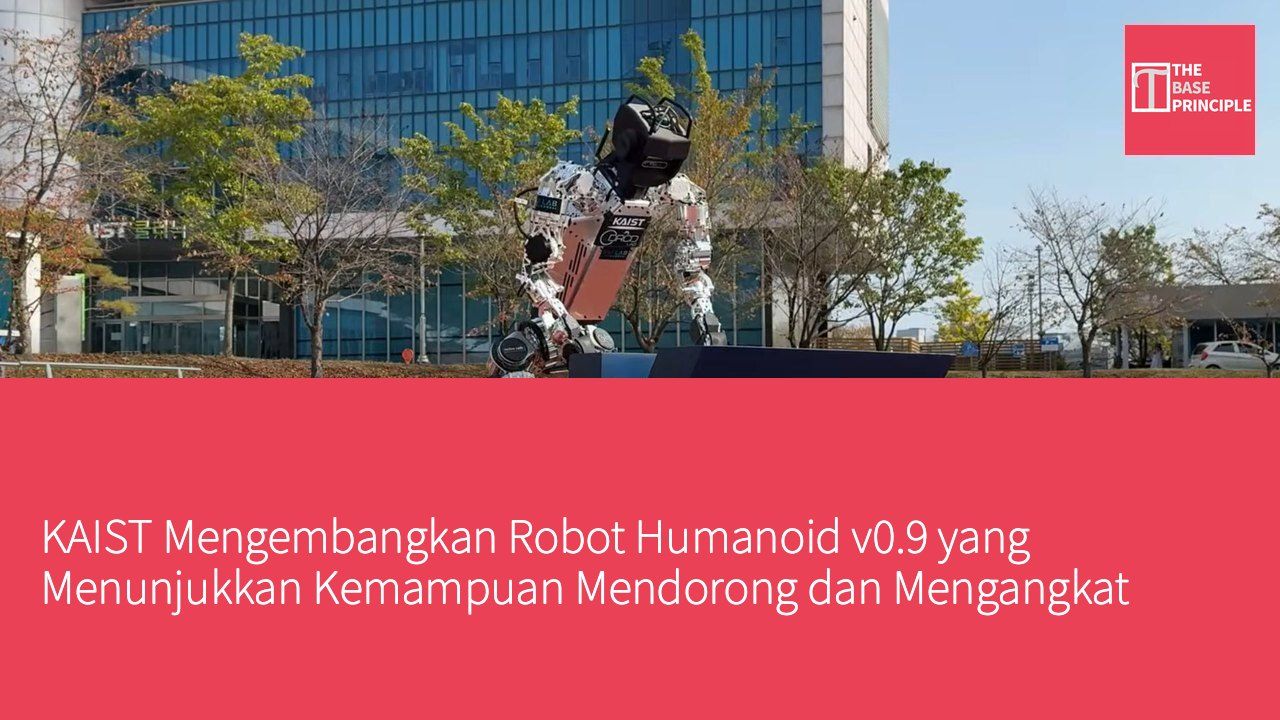
- Humanoid v0.9 dari KAIST dapat mendorong dan mengangkat beban, menunjukkan kemampuannya dalam beroperasi.
- Robot ini menggunakan umpan balik visual untuk menyusun objek menjadi huruf "KAIST", menunjukkan kemampuan koordinasi.
- Robot ini menggabungkan pembelajaran penguatan mendalam dan demonstrasi manusia untuk mengembangkan keterampilan interaktif.
- Demonstrasi tidak memberikan informasi yang cukup untuk menentukan kemampuan angkat maksimum robot secara berkelanjutan.
Para peneliti dari Korea Advanced Institute of Science and Technology (KAIST) telah memperlihatkan versi terbaru dari robot humanoid mereka, yang menunjukkan kemampuannya dalam menangani beban berat dengan umpan balik visual. Berdasarkan demonstrasi yang dirilis pada 19 Oktober, robot Humanoid v0.9 mampu mendorong benda seberat 77,2 pon (35 kg) dan mengangkat beban hingga 44,1 pon (20 kg). Demonstrasi ini menyoroti upaya tim penelitian dalam meningkatkan kemampuan operasi robot humanoid melalui metode kontrol berbasis pembelajaran dan umpan balik visual. Baru-baru ini, para peneliti KAIST juga menunjukkan robot humanoid yang mampu melakukan gerakan ekstremitas bawah yang canggih, termasuk berlari cepat dan melakukan moonwalk ikonik Michael Jackson.
Humanoid v0.9 dari KAIST menggabungkan gerakan tubuh penuh dan manipulasi objek, menunjukkan kemampuannya untuk mendorong benda seberat 77,2 pon (35 kg) dan mengangkat beban hingga 44,1 pon (20 kg). Dalam demonstrasi, robot ini menggunakan umpan balik visual yang terintegrasi untuk menyusun objek menjadi huruf "KAIST". Robot ini dikembangkan oleh Dynamic Robot Control and Design Laboratory (DRCD Lab) di KAIST, dan bekerja sama dengan RAILAB untuk mengembangkan lengan robotnya, yang mengintegrasikan gerakan, manipulasi, dan kontrol berbasis pembelajaran.
Video terbaru berjudul "Gerakan Tubuh Penuh dan Manipulasi KAIST Humanoid v0.9" berfokus pada bagaimana robot berkoordinasi antara tubuh dan lengan saat berinteraksi dengan objek.
Koordinasi Operasi Robot
Metode ini tidak memisahkan berjalan dan manipulasi sebagai tugas yang terpisah, melainkan menggabungkannya, sehingga robot dapat bergerak sambil memberikan gaya. Menurut tim penelitian, koordinasi gerakan sangat penting karena mendorong atau mengangkat objek akan mengubah gaya yang bekerja pada tubuh robot humanoid. Mendorong benda berat memerlukan robot untuk tetap seimbang sambil memberikan gaya, sementara mengangkat objek mengharuskan robot untuk mendukung berat objek dan mengontrol postur sepanjang proses. Umpan balik visual yang terintegrasi dalam robot memberikan informasi tentang objek dan posisinya selama interaksi tersebut. Dalam demonstrasi, robot menggunakan umpan balik ini untuk menyusun objek menjadi "KAIST".
Tugas ini menggabungkan persepsi visual dan interaksi fisik, yang mengharuskan robot untuk menyesuaikan gerakannya saat menangani objek.
Kemampuan untuk mendorong dan mengangkat mewakili dua aspek berbeda dari kinerja operasionalnya. Dalam proses mendorong, gaya yang diperlukan untuk memindahkan objek tergantung pada faktor-faktor seperti gesekan dan permukaan tempat objek berada. Sebaliknya, mengangkat mengharuskan robot untuk secara langsung mendukung berat objek. Oleh karena itu, data ini tidak boleh dianggap sebagai indikator kapasitas angkat yang dapat dipertukarkan. Demonstrasi menetapkan rentang beban yang dapat ditangani, tetapi tidak memberikan informasi yang cukup untuk menentukan kemampuan angkat maksimum robot secara berkelanjutan atau kinerjanya dalam kondisi operasi yang berbeda.
Metode Pembelajaran dan Pengembangan Keterampilan
KAIST menyatakan bahwa keterampilan interaktif robot ini dikembangkan melalui pembelajaran penguatan mendalam dan pembelajaran dari demonstrasi manusia. Metode ini memberikan jalur pengembangan perilaku robot yang berbeda, memungkinkan peneliti untuk melatih kebijakan kontrol melalui pengalaman, serta menggunakan demonstrasi untuk membimbing pelaksanaan tugas. Pembelajaran penguatan mendalam melatih kebijakan kontrol melalui interaksi berulang dengan lingkungan dan umpan balik kinerja. Dalam bidang robot humanoid, metode ini membantu mengembangkan gerakan koordinasi yang mempertimbangkan dinamika tubuh robot dan interaksi dengan objek eksternal. Pembelajaran dari demonstrasi manusia memberikan cara lain untuk mengembangkan keterampilan, dengan menggunakan contoh tentang bagaimana tugas seharusnya dilakukan.
Pembaruan KAIST menggabungkan metode pembelajaran ini dengan umpan balik visual terintegrasi untuk mendukung manipulasi objek. Namun, demonstrasi saat ini tidak menjelaskan secara spesifik pengaturan pelatihan, pembagian tanggung jawab antara metode pembelajaran, atau kerangka kontrol yang tepat yang digunakan selama pelaksanaan. Ini juga tidak menunjukkan apakah robot dapat secara andal melaksanakan tugas yang sama dalam berbagai objek, permukaan, dan kondisi lingkungan. Pembaruan terbaru ini dibangun di atas platform Humanoid v0.7 sebelumnya dari KAIST, yang menekankan gerakan cepat dan gerakan moonwalk yang mirip dengan Michael Jackson.
Demonstrasi v0.9 memindahkan fokus ke interaksi fisik, menunjukkan bagaimana platform ini menggabungkan gerakan dengan penerapan gaya pada objek eksternal.
Terobosan Teknologi KAIST Humanoid v0.9
Robot Humanoid v0.9 dari KAIST menunjukkan kemampuan canggih dalam mendorong dan mengangkat objek, menunjukkan kemajuan penting dalam teknologi robotika. Dengan menggabungkan umpan balik visual dan pembelajaran penguatan mendalam, robot ini tidak hanya mampu melakukan gerakan kompleks, tetapi juga mempertahankan keseimbangan dalam interaksi fisik, yang memiliki arti penting untuk aplikasi robot di masa depan. Namun, demonstrasi saat ini masih kurang dalam evaluasi rinci mengenai stabilitas dan adaptabilitas operasi robot di berbagai lingkungan, yang merupakan tantangan kunci untuk pengembangan di masa depan.