
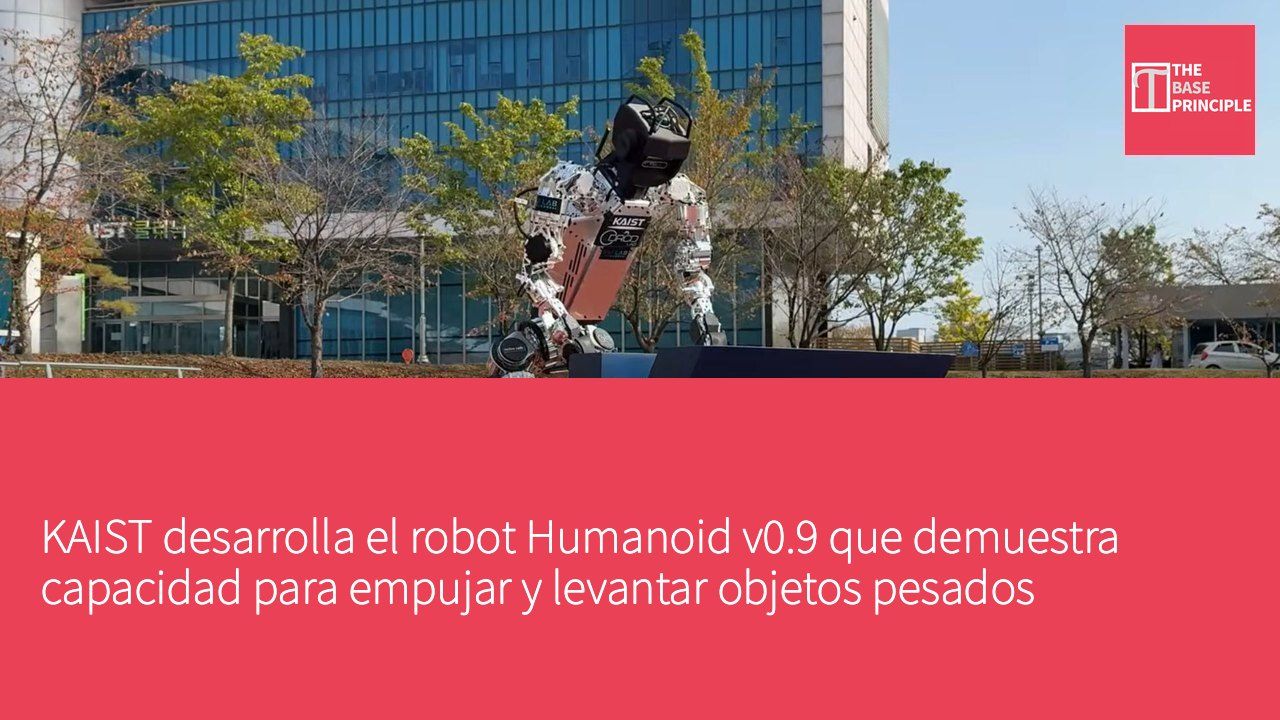
- El Humanoid v0.9 de KAIST puede empujar y levantar objetos, demostrando su capacidad operativa.
- El robot utiliza retroalimentación visual para organizar objetos en la forma de la palabra "KAIST", mostrando su coordinación.
- Este robot combina el aprendizaje por refuerzo profundo y demostraciones humanas para desarrollar habilidades interactivas.
- La demostración no proporcionó suficiente información para determinar la capacidad máxima de elevación continua del robot.
Investigadores del Instituto de Ciencia y Tecnología de Corea (KAIST) han presentado una versión actualizada de su robot humanoide, que muestra su capacidad para manipular objetos pesados utilizando retroalimentación visual. Según una demostración publicada el 19 de octubre, el robot Humanoid v0.9 puede empujar objetos que pesan hasta 77.2 libras (35 kg) y levantar cargas de hasta 44.1 libras (20 kg). Esta demostración destaca los esfuerzos del equipo de investigación por mejorar la capacidad operativa del robot humanoide a través de métodos de control basados en el aprendizaje y retroalimentación visual. Recientemente, los investigadores de KAIST presentaron un robot humanoide capaz de realizar movimientos avanzados de extremidades inferiores, incluyendo correr a alta velocidad y realizar el famoso "moonwalk" de Michael Jackson.
El Humanoid v0.9 de KAIST combina movimientos corporales completos y manipulación de objetos, demostrando su capacidad para empujar objetos que pesan hasta 77.2 libras (35 kg) y levantar cargas de hasta 44.1 libras (20 kg). En la demostración, el robot utilizó la retroalimentación visual incorporada en su equipo para organizar objetos en la forma de la palabra "KAIST". Este robot fue desarrollado por el Laboratorio de Control y Diseño de Robots Dinámicos (DRCD Lab) de KAIST, en colaboración con RAILAB, que desarrolló sus brazos, integrando movimiento, manipulación y control basado en el aprendizaje.
El último video, titulado "Movimientos Corporales y Manipulación del KAIST Humanoid v0.9", se centra en cómo el robot coordina su cuerpo y brazos al interactuar con objetos.
Coordinación en la manipulación robótica
Este enfoque no considera la caminata y la manipulación como tareas independientes, sino que las combina, permitiendo que el robot se mueva mientras aplica fuerza. Según el equipo de investigación, la coordinación de movimientos es crucial, ya que empujar o levantar objetos cambia las fuerzas que actúan sobre el cuerpo del robot humanoide. Empujar objetos pesados requiere que el robot mantenga el equilibrio mientras aplica fuerza, mientras que levantar objetos exige que el robot soporte el peso del objeto y controle su postura durante todo el proceso. La retroalimentación visual incorporada en el robot proporciona información sobre los objetos y su posición durante estas interacciones. En la demostración, el robot utilizó esta retroalimentación para organizar los objetos en la forma de "KAIST".
Esta tarea combina percepción visual e interacción práctica, requiriendo que el robot ajuste sus movimientos al manipular objetos.
Las capacidades de empujar y levantar representan dos aspectos diferentes de su rendimiento operativo. Durante el empuje, la fuerza necesaria para mover un objeto depende de factores como la fricción y la superficie sobre la que se encuentra el objeto. En contraste, levantar requiere que el robot soporte directamente el peso del objeto. Por lo tanto, estos datos no deben considerarse como indicadores intercambiables de capacidad de carga. La demostración estableció el rango de cargas manejadas, pero no proporcionó suficiente información para determinar la capacidad máxima de elevación continua del robot o su rendimiento bajo diferentes condiciones operativas.
Métodos de aprendizaje y desarrollo de habilidades
KAIST indica que las habilidades interactivas del robot se desarrollaron a través del aprendizaje por refuerzo profundo y el aprendizaje a partir de demostraciones humanas. Estos métodos ofrecen diferentes enfoques para el desarrollo del comportamiento del robot, permitiendo a los investigadores entrenar políticas de control a través de la experiencia y utilizar demostraciones para guiar la ejecución de tareas. El aprendizaje por refuerzo profundo entrena políticas de control mediante interacciones repetidas con el entorno y retroalimentación sobre el rendimiento. En el campo de los robots humanoides, este enfoque ayuda a desarrollar movimientos coordinados que consideran la dinámica del cuerpo del robot y la interacción con objetos externos. Aprender de las demostraciones humanas proporciona otra forma de desarrollar habilidades, utilizando ejemplos de cómo se deben ejecutar las tareas.
La actualización de KAIST combina estos métodos de aprendizaje y retroalimentación visual incorporada para apoyar la manipulación de objetos. Sin embargo, la demostración actual no especificó el entorno de entrenamiento, la distribución de responsabilidades entre los métodos de aprendizaje, ni la estructura de control precisa utilizada durante la ejecución. Tampoco mostró si el robot puede realizar de manera confiable las mismas tareas en diferentes objetos, superficies y condiciones ambientales. La última actualización se basa en la plataforma Humanoid v0.7 anterior de KAIST, que enfatizó movimientos de alta velocidad y acciones similares al "moonwalk" de Michael Jackson.
La demostración de v0.9 centró su atención en la interacción física, mostrando cómo la plataforma combina el movimiento con la aplicación de fuerza sobre objetos externos.
Avances tecnológicos del KAIST Humanoid v0.9
El robot Humanoid v0.9 de KAIST ha demostrado capacidades avanzadas en el empuje y levantamiento de objetos, mostrando un progreso significativo en la tecnología robótica. Al combinar retroalimentación visual y aprendizaje por refuerzo profundo, el robot no solo puede ejecutar movimientos complejos, sino también mantener el equilibrio durante interacciones físicas, lo que tiene importantes implicaciones para futuras aplicaciones robóticas. Sin embargo, la demostración actual aún carece de una evaluación detallada sobre la estabilidad operativa y la adaptabilidad del robot en diferentes entornos, lo que representa un desafío clave para su desarrollo futuro.