
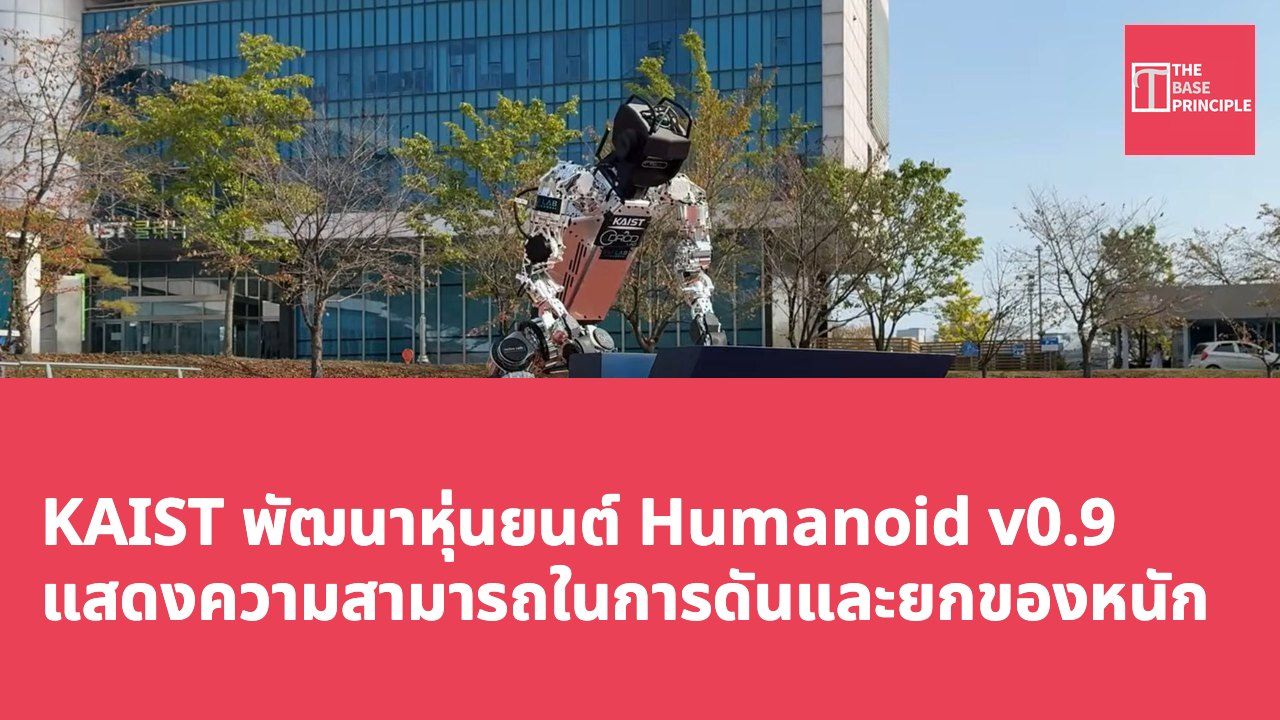
- KAIST ของ Humanoid v0.9 สามารถดันของหนักและยกของได้ แสดงถึงความสามารถในการปฏิบัติงาน
- หุ่นยนต์ใช้การตอบสนองจากการมองเห็นในการจัดเรียงวัตถุเป็นตัวอักษร "KAIST" แสดงถึงความสามารถในการประสานงาน
- หุ่นยนต์นี้รวมการเรียนรู้เชิงลึกและการสาธิตจากมนุษย์เพื่อพัฒนาทักษะการโต้ตอบ
- การสาธิตไม่ได้ให้ข้อมูลเพียงพอในการกำหนดความสามารถในการยกของหนักต่อเนื่องสูงสุดของหุ่นยนต์
นักวิจัยจากสถาบันวิทยาศาสตร์และเทคโนโลยีแห่งเกาหลี (KAIST) ได้แสดงเวอร์ชันอัปเดตของหุ่นยนต์มนุษย์ ซึ่งแสดงให้เห็นถึงความสามารถในการจัดการของหนักโดยใช้การตอบสนองจากการมองเห็น ตามการสาธิตที่เผยแพร่เมื่อวันที่ 19 ตุลาคม หุ่นยนต์ Humanoid v0.9 สามารถดันของหนักได้ถึง 77.2 ปอนด์ (35 กิโลกรัม) และยกของหนักได้ถึง 44.1 ปอนด์ (20 กิโลกรัม) การสาธิตนี้เน้นย้ำถึงความพยายามของทีมวิจัยในการปรับปรุงความสามารถในการปฏิบัติงานของหุ่นยนต์มนุษย์ผ่านวิธีการควบคุมที่อิงจากการเรียนรู้และการตอบสนองจากการมองเห็น เมื่อเร็วๆ นี้ นักวิจัยจาก KAIST ได้แสดงหุ่นยนต์มนุษย์ที่สามารถทำการเคลื่อนไหวของขาสูงได้ รวมถึงการวิ่งด้วยความเร็วสูงและการเดินแบบ "Moonwalk" ของไมเคิล แจ็คสัน (Michael Jackson)
หุ่นยนต์ Humanoid v0.9 ของ KAIST รวมการเคลื่อนไหวทั้งตัวและการจัดการวัตถุ แสดงให้เห็นถึงความสามารถในการดันของหนักได้ถึง 77.2 ปอนด์ (35 กิโลกรัม) และยกของหนักได้ถึง 44.1 ปอนด์ (20 กิโลกรัม) ในการสาธิต หุ่นยนต์ใช้การตอบสนองจากการมองเห็นที่ติดตั้งในอุปกรณ์ในการจัดเรียงวัตถุเป็นตัวอักษร "KAIST" หุ่นยนต์นี้พัฒนาโดยห้องปฏิบัติการควบคุมและออกแบบหุ่นยนต์พลศาสตร์ (DRCD Lab) ของ KAIST และร่วมมือกับ RAILAB ในการพัฒนามือของหุ่นยนต์ แพลตฟอร์มนี้รวมการเคลื่อนไหว การจัดการ และการควบคุมที่อิงจากการเรียนรู้
วิดีโอใหม่ล่าสุดมีชื่อว่า "การเคลื่อนไหวและการจัดการของหุ่นยนต์ KAIST Humanoid v0.9" มุ่งเน้นไปที่วิธีที่หุ่นยนต์ประสานร่างกายและแขนของมันเมื่อมีปฏิสัมพันธ์กับวัตถุ
ความสามารถในการประสานงานของหุ่นยนต์
วิธีการนี้ไม่ได้มองว่าการเดินและการจัดการเป็นงานที่แยกจากกัน แต่รวมเข้าด้วยกันเพื่อให้หุ่นยนต์สามารถเคลื่อนที่ขณะใช้แรงได้ ตามที่ทีมวิจัยกล่าว การประสานงานของการเคลื่อนไหวเป็นสิ่งสำคัญ เนื่องจากการดันหรือยกวัตถุจะเปลี่ยนแรงที่กระทำต่อร่างกายของหุ่นยนต์มนุษย์ การดันของหนักต้องการให้หุ่นยนต์รักษาสมดุลในขณะที่ใช้แรง ในขณะที่การยกวัตถุจะต้องการให้หุ่นยนต์รองรับน้ำหนักของวัตถุและควบคุมท่าทางตลอดกระบวนการ การตอบสนองจากการมองเห็นที่ติดตั้งในหุ่นยนต์จะให้ข้อมูลเกี่ยวกับวัตถุและตำแหน่งของมันในระหว่างกระบวนการโต้ตอบ ในการสาธิต หุ่นยนต์ใช้การตอบสนองเหล่านี้ในการจัดเรียงวัตถุเป็น "KAIST"
ภารกิจนี้รวมการรับรู้ทางสายตาและการโต้ตอบจริง ซึ่งต้องการให้หุ่นยนต์ปรับการเคลื่อนไหวเมื่อจัดการวัตถุ
ความสามารถในการดันและยกแสดงถึงสองด้านที่แตกต่างกันของการปฏิบัติงาน ในระหว่างการดัน แรงที่ต้องการในการเคลื่อนที่วัตถุขึ้นอยู่กับแรงเสียดทานและพื้นผิวที่วัตถุอยู่ ในทางตรงกันข้าม การยกต้องการให้หุ่นยนต์รองรับน้ำหนักของวัตถุโดยตรง ดังนั้น ข้อมูลเหล่านี้ไม่ควรถูกมองว่าเป็นตัวชี้วัดความสามารถในการบรรทุกที่สามารถเปลี่ยนกันได้ การสาธิตได้กำหนดขอบเขตของน้ำหนักที่จัดการ แต่ไม่ได้ให้ข้อมูลเพียงพอในการกำหนดความสามารถในการยกของหนักต่อเนื่องสูงสุดของหุ่นยนต์หรือประสิทธิภาพในสภาพการทำงานที่แตกต่างกัน
วิธีการเรียนรู้และการพัฒนาทักษะ
KAIST ระบุว่าทักษะการโต้ตอบของหุ่นยนต์พัฒนาขึ้นผ่านการเรียนรู้เชิงลึกและการเรียนรู้จากการสาธิตของมนุษย์ วิธีการเหล่านี้ให้แนวทางที่แตกต่างกันในการพัฒนาพฤติกรรมของหุ่นยนต์ ทำให้นักวิจัยสามารถฝึกนโยบายการควบคุมผ่านประสบการณ์และใช้การสาธิตในการชี้นำการดำเนินงานของภารกิจ การเรียนรู้เชิงลึกจะฝึกนโยบายการควบคุมผ่านการโต้ตอบซ้ำกับสภาพแวดล้อมและการตอบสนองต่อประสิทธิภาพ ในด้านหุ่นยนต์มนุษย์ วิธีการนี้ช่วยในการพัฒนาการเคลื่อนไหวที่ประสานงานซึ่งพิจารณาถึงพลศาสตร์ของร่างกายของหุ่นยนต์และการโต้ตอบกับวัตถุภายนอก การเรียนรู้จากการสาธิตของมนุษย์ยังให้แนวทางอีกทางหนึ่งในการพัฒนาทักษะ โดยใช้ตัวอย่างว่าภารกิจควรดำเนินการอย่างไร
การอัปเดตของ KAIST รวมวิธีการเรียนรู้เหล่านี้และการตอบสนองจากการมองเห็นที่ติดตั้งในหุ่นยนต์เพื่อสนับสนุนการจัดการวัตถุ อย่างไรก็ตาม การสาธิตในปัจจุบันไม่ได้ระบุรายละเอียดเกี่ยวกับการตั้งค่าการฝึกอบรม การแบ่งหน้าที่ระหว่างวิธีการเรียนรู้ หรือโครงสร้างการควบคุมที่ใช้ในระหว่างการดำเนินการ มันยังไม่ได้แสดงให้เห็นว่าหุ่นยนต์สามารถทำภารกิจเดียวกันได้อย่างเชื่อถือได้ในวัตถุ พื้นผิว และสภาพแวดล้อมที่แตกต่างกัน การอัปเดตล่าสุดสร้างขึ้นจากแพลตฟอร์ม Humanoid v0.7 ของ KAIST ที่เน้นการเคลื่อนไหวความเร็วสูงและการเคลื่อนไหวที่คล้ายกับการเดินแบบ Moonwalk ของไมเคิล แจ็คสัน
การสาธิต v0.9 ได้เปลี่ยนจุดสนใจไปที่การโต้ตอบทางกายภาพ แสดงให้เห็นว่าแพลตฟอร์มนี้สามารถรวมการเคลื่อนไหวเข้ากับการใช้แรงต่อวัตถุภายนอกได้อย่างไร
ความก้าวหน้าทางเทคนิคของ KAIST Humanoid v0.9
หุ่นยนต์ Humanoid v0.9 ของ KAIST แสดงให้เห็นถึงความสามารถที่ก้าวหน้าในการดันและยกวัตถุ แสดงให้เห็นถึงความก้าวหน้าอันสำคัญในเทคโนโลยีหุ่นยนต์ โดยการรวมการตอบสนองจากการมองเห็นและการเรียนรู้เชิงลึก หุ่นยนต์นี้ไม่เพียงแต่สามารถทำการเคลื่อนไหวที่ซับซ้อนได้ แต่ยังสามารถรักษาสมดุลในระหว่างการโต้ตอบทางกายภาพ ซึ่งมีความหมายสำคัญต่อการใช้งานหุ่นยนต์ในอนาคต อย่างไรก็ตาม การสาธิตในปัจจุบันยังขาดการประเมินรายละเอียดเกี่ยวกับความเสถียรและความสามารถในการปรับตัวของหุ่นยนต์ในสภาพแวดล้อมที่แตกต่างกัน ซึ่งเป็นความท้าทายที่สำคัญสำหรับการพัฒนาในอนาคต