
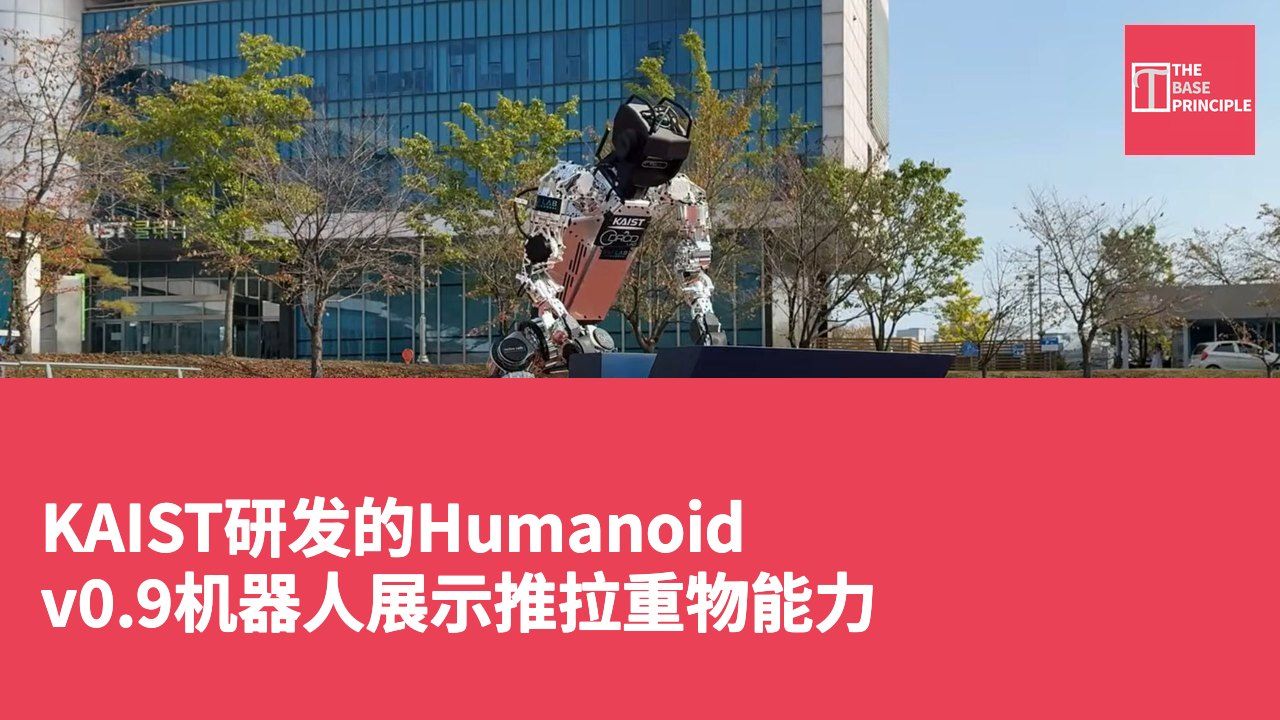
- KAIST的Humanoid v0.9能推动重物和提升负载,显示其操作能力。
- 机器人利用视觉反馈将物体排列成“KAIST”字母,展示协调能力。
- 该机器人结合深度强化学习和人类示范来发展互动技能。
- 演示未提供足够信息以确定机器人最大持续提升能力。
韩国科学技术院(KAIST)的研究人员展示了其人形机器人更新版本,显示出其利用视觉反馈处理重物的能力。根据于10月19日释出的演示,Humanoid v0.9机器人能够推动重量达77.2磅(35公斤)的物体,并提升负载达44.1磅(20公斤)。此演示突显了研究团队通过基于学习的控制方法和视觉反馈,改善人形机器人操作能力的努力。最近,KAIST的研究人员展示了一款能够进行高级下肢运动的人形机器人,包括高速奔跑和迈克尔·杰克逊(Michael Jackson)标志性的月球漫步(Moonwalk)。
KAIST的Humanoid v0.9结合了全身运动和物体操作,展示了推动重量达77.2磅(35公斤)物体和提升负载达44.1磅(20公斤)的能力。演示中,机器人利用设备内建的视觉反馈,将物体排列成“KAIST”字母。该机器人由KAIST的动态机器人控制与设计实验室(DRCD Lab)开发,并与RAILAB协作开发其手臂,该平台整合了运动、操作和基于学习的控制。
最新的影片名为《KAIST Humanoid v0.9 的全身运动与操作》,专注于机器人在与物体互动时如何协调其身体和手臂。
机器人操作的协调性
该方法并非将行走和操作视为独立任务,而是将其结合,使机器人在施力的同时能够移动身体。根据研究团队的说法,协调动作至关重要,因为推动或提升物体会改变作用于人形机器人身体的力量。推动重物需要机器人在施力的同时保持平衡,而提升物体则要求机器人支持物体的重量并在整个过程中控制姿态。机器人内建的视觉反馈在这些互动过程中提供了物体及其位置的信息。在演示中,机器人利用这些反馈将物体排列成“KAIST”。
此任务结合了视觉感知和实际互动,要求机器人在处理物体时调整其动作。
推动和提升的能力代表了其操作表现的两个不同方面。在推动过程中,移动物体所需的力量取决于摩擦和物体所处的表面等因素。相比之下,提升则要求机器人直接支持物体的重量。因此,这些数据不应视为可互换的载重能力指标。演示确立了所处理负载的范围,但未提供足够信息以确定机器人最大持续提升能力或在不同操作条件下的表现。
学习方法与技能发展
KAIST表示,该机器人的互动技能是通过深度强化学习和从人类示范中学习而开发的。这些方法提供了不同的机器人行为开发途径,使研究人员能够通过经验训练控制政策,并利用示范来指导任务的执行。深度强化学习通过与环境的反复互动和性能反馈来训练控制政策。在人形机器人领域,这种方法有助于发展考虑机器人身体动力学和与外部物体互动的协调动作。从人类示范学习则提供了另一种发展技能的方式,通过使用任务应如何执行的范例来进行。
KAIST的更新结合了这些学习方法和内建视觉反馈,以支持物体操作。然而,目前的演示并未具体说明训练设置、学习方法之间的责任分配,或在执行期间使用的精确控制架构。它也未显示机器人是否能可靠地在不同物体、表面和环境条件下执行相同的任务。最新的更新建立在KAIST早期的Humanoid v0.7平台之上,该平台强调了高速运动和类似迈克尔·杰克逊的月球漫步的动作。
v0.9的演示将重点移向物理互动,展示了该平台如何将运动与施加力量于外部物体相结合。
KAIST Humanoid v0.9的技术突破
KAIST的Humanoid v0.9机器人展示了在推动和提升物体方面的先进能力,显示出其在机器人技术中的重要进展。通过结合视觉反馈和深度强化学习,该机器人不仅能够执行复杂的动作,还能在物理互动中保持平衡,这对于未来的机器人应用具有重要意义。然而,目前的演示仍然缺乏对于机器人操作稳定性和适应性在不同环境下的详细评估,这是一项未来发展的关键挑战。