
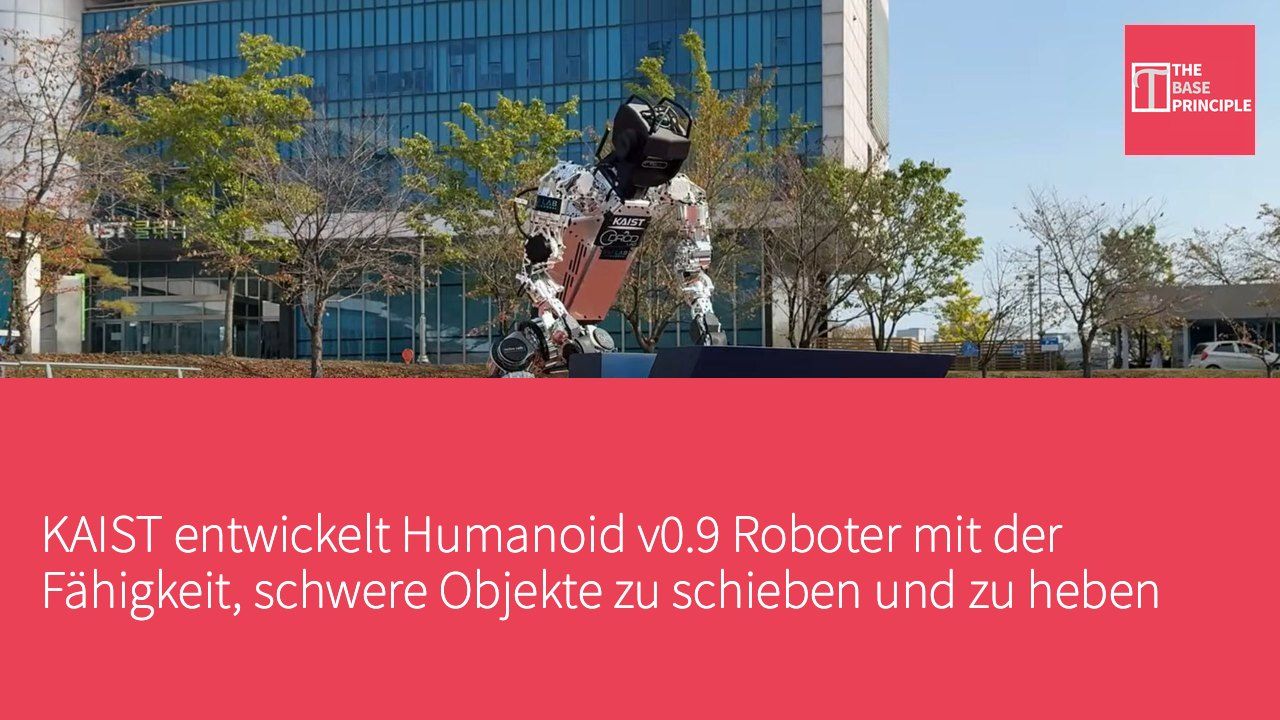
- KAISTs Humanoid v0.9 kann schwere Objekte schieben und Lasten heben, was seine operativen Fähigkeiten zeigt.
- Der Roboter nutzt visuelle Rückmeldungen, um Objekte in Form des Wortes „KAIST“ anzuordnen und demonstriert damit seine Koordinationsfähigkeiten.
- Der Roboter kombiniert Deep Reinforcement Learning und menschliche Demonstrationen, um interaktive Fähigkeiten zu entwickeln.
- Die Demonstration lieferte nicht genügend Informationen, um die maximale Dauerhebefähigkeit des Roboters zu bestimmen.
Forscher der Korea Advanced Institute of Science and Technology (KAIST) haben eine aktualisierte Version ihres humanoiden Roboters vorgestellt, die seine Fähigkeit demonstriert, schwere Objekte mithilfe von visuellen Rückmeldungen zu handhaben. Laut einer am 19. Oktober veröffentlichten Demonstration kann der Humanoid v0.9 Roboter Objekte mit einem Gewicht von bis zu 77,2 Pfund (35 kg) schieben und Lasten von bis zu 44,1 Pfund (20 kg) heben. Diese Demonstration hebt die Bemühungen des Forschungsteams hervor, die operativen Fähigkeiten des humanoiden Roboters durch lernbasierte Steuerungsmethoden und visuelle Rückmeldungen zu verbessern. Kürzlich zeigte KAIST einen humanoiden Roboter, der in der Lage ist, fortgeschrittene Bewegungen der unteren Gliedmaßen auszuführen, einschließlich schnellem Laufen und dem ikonischen Moonwalk von Michael Jackson.
KAISTs Humanoid v0.9 kombiniert Ganzkörperbewegungen und Objektmanipulation und demonstriert die Fähigkeit, Objekte mit einem Gewicht von bis zu 77,2 Pfund (35 kg) zu schieben und Lasten von bis zu 44,1 Pfund (20 kg) zu heben. In der Demonstration nutzt der Roboter die integrierten visuellen Rückmeldungen, um Objekte in Form des Wortes „KAIST“ anzuordnen. Der Roboter wurde vom Dynamic Robot Control and Design Lab (DRCD Lab) von KAIST entwickelt und in Zusammenarbeit mit RAILAB, das seine Arme entwickelt hat, realisiert. Diese Plattform integriert Bewegung, Manipulation und lernbasierte Steuerung.
Das neueste Video mit dem Titel „Ganzkörperbewegungen und Manipulation des KAIST Humanoid v0.9“ konzentriert sich darauf, wie der Roboter seinen Körper und seine Arme bei der Interaktion mit Objekten koordiniert.
Koordination in der Roboteroperation
Dieser Ansatz betrachtet Gehen und Manipulation nicht als unabhängige Aufgaben, sondern kombiniert sie, sodass der Roboter während des Aufwands seinen Körper bewegen kann. Laut dem Forschungsteam ist die Koordination von Bewegungen entscheidend, da das Schieben oder Heben von Objekten die Kräfte beeinflusst, die auf den humanoiden Roboter wirken. Das Schieben schwerer Objekte erfordert, dass der Roboter während des Aufwands das Gleichgewicht hält, während das Heben von Objekten verlangt, dass der Roboter das Gewicht des Objekts unterstützt und die Haltung während des gesamten Vorgangs kontrolliert. Die integrierten visuellen Rückmeldungen des Roboters liefern Informationen über die Objekte und deren Position während dieser Interaktionen. In der Demonstration nutzt der Roboter diese Rückmeldungen, um die Objekte in Form von „KAIST“ anzuordnen.
Diese Aufgabe kombiniert visuelle Wahrnehmung und praktische Interaktion und erfordert, dass der Roboter seine Bewegungen anpasst, während er Objekte handhabt.
Die Fähigkeit zu schieben und zu heben stellt zwei unterschiedliche Aspekte seiner operativen Leistung dar. Die Kraft, die benötigt wird, um ein Objekt während des Schiebens zu bewegen, hängt von Faktoren wie Reibung und der Oberfläche ab, auf der sich das Objekt befindet. Im Gegensatz dazu erfordert das Heben, dass der Roboter das Gewicht des Objekts direkt unterstützt. Daher sollten diese Daten nicht als austauschbare Tragfähigkeitsindikatoren betrachtet werden. Die Demonstration legt den Bereich der bearbeiteten Lasten fest, bietet jedoch nicht genügend Informationen, um die maximale Dauerhebefähigkeit des Roboters oder seine Leistung unter unterschiedlichen Betriebsbedingungen zu bestimmen.
Lernmethoden und Fähigkeitenentwicklung
KAIST gibt an, dass die interaktiven Fähigkeiten des Roboters durch Deep Reinforcement Learning und das Lernen aus menschlichen Demonstrationen entwickelt wurden. Diese Methoden bieten unterschiedliche Ansätze zur Entwicklung von Roboterverhalten, sodass die Forscher die Steuerungspolitik durch erfahrungsbasiertes Training optimieren und Demonstrationen zur Anleitung der Aufgabenausführung nutzen können. Deep Reinforcement Learning trainiert die Steuerungspolitik durch wiederholte Interaktionen mit der Umgebung und Leistungsrückmeldungen. In der humanoiden Robotik hilft dieser Ansatz, koordinierte Bewegungen zu entwickeln, die die Körperdynamik des Roboters und die Interaktion mit externen Objekten berücksichtigen. Das Lernen aus menschlichen Demonstrationen bietet einen weiteren Weg zur Entwicklung von Fähigkeiten, indem es Beispiele dafür nutzt, wie Aufgaben ausgeführt werden sollten.
KAISTs Aktualisierung kombiniert diese Lernmethoden mit integrierten visuellen Rückmeldungen zur Unterstützung der Objektmanipulation. Die aktuelle Demonstration spezifiziert jedoch nicht die Trainingsumgebung, die Verantwortlichkeiten zwischen den Lernmethoden oder die genaue Steuerungsarchitektur, die während der Ausführung verwendet wird. Sie zeigt auch nicht, ob der Roboter zuverlässig die gleichen Aufgaben unter verschiedenen Objekten, Oberflächen und Umweltbedingungen ausführen kann. Die neueste Aktualisierung baut auf der früheren Plattform Humanoid v0.7 von KAIST auf, die die Fähigkeit zu schnellen Bewegungen und ähnliche Bewegungen wie Michael Jacksons Moonwalk betont hat.
Die Demonstration von v0.9 verschiebt den Fokus auf physische Interaktionen und zeigt, wie die Plattform Bewegung mit dem Ausüben von Kräften auf externe Objekte kombiniert.
Technologische Durchbrüche des KAIST Humanoid v0.9
Der Humanoid v0.9 von KAIST zeigt fortschrittliche Fähigkeiten beim Schieben und Heben von Objekten und demonstriert damit bedeutende Fortschritte in der Robotik. Durch die Kombination von visuellen Rückmeldungen und Deep Reinforcement Learning kann der Roboter nicht nur komplexe Bewegungen ausführen, sondern auch während physischer Interaktionen das Gleichgewicht halten, was für zukünftige Robotikanwendungen von großer Bedeutung ist. Die aktuelle Demonstration bietet jedoch weiterhin keine detaillierte Bewertung der Stabilität und Anpassungsfähigkeit des Roboters in unterschiedlichen Umgebungen, was eine entscheidende Herausforderung für die zukünftige Entwicklung darstellt.