
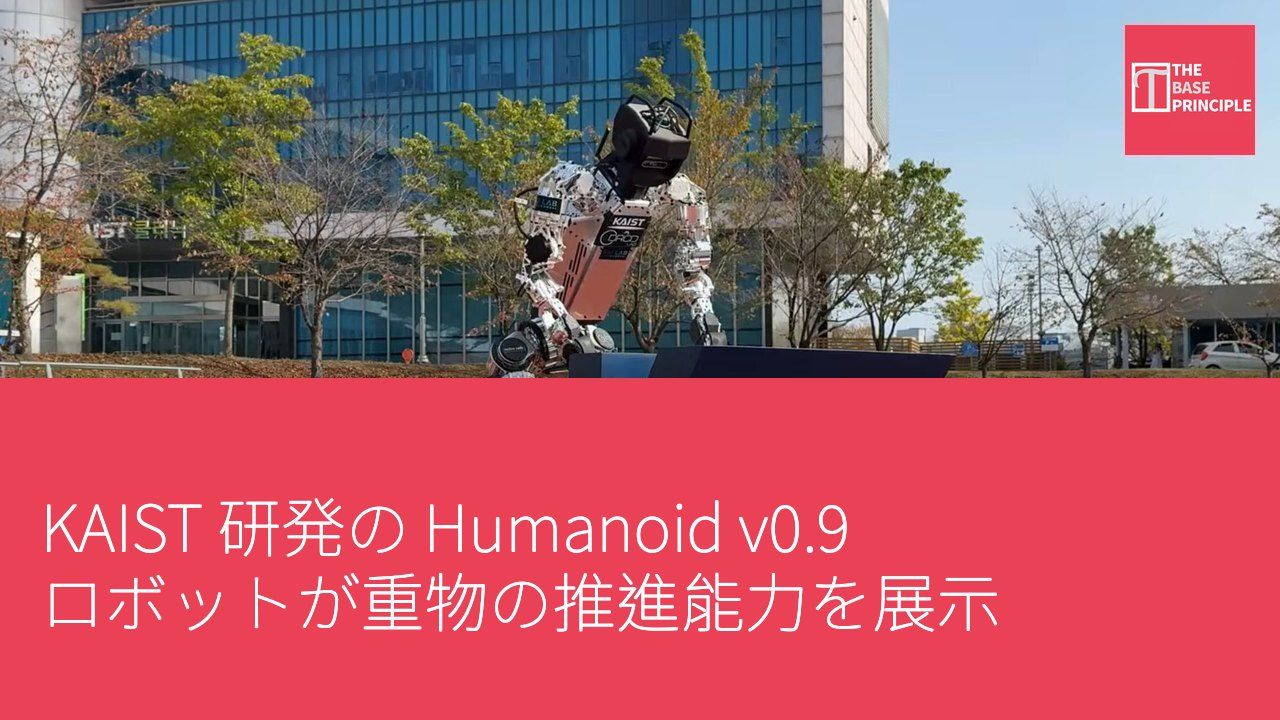
- KAISTのHumanoid v0.9は重物を推進し、負荷を持ち上げる能力を示している。
- ロボットは視覚フィードバックを利用して物体を「KAIST」の文字に配置し、協調能力を展示した。
- このロボットは深層強化学習と人間のデモを組み合わせてインタラクションスキルを発展させている。
- デモはロボットの最大持続的持ち上げ能力を特定するための十分な情報を提供していない。
韓国科学技術院(KAIST)の研究者が、人型ロボットの更新版を披露し、視覚フィードバックを利用して重物を処理する能力を示した。10月19日に公開されたデモによると、Humanoid v0.9 ロボットは77.2ポンド(35キログラム)の物体を推進でき、44.1ポンド(20キログラム)の負荷を持ち上げることができる。このデモは、研究チームが学習に基づく制御方法と視覚フィードバックを通じて人型ロボットの操作能力を改善する努力を強調している。最近、KAISTの研究者は、高度な下肢運動が可能な人型ロボットを展示し、高速での走行やマイケル・ジャクソン(Michael Jackson)の象徴的なムーンウォーク(Moonwalk)を行うことができる。
KAISTのHumanoid v0.9は全身の動きと物体操作を組み合わせ、77.2ポンド(35キログラム)の物体を推進し、44.1ポンド(20キログラム)の負荷を持ち上げる能力を示している。デモでは、ロボットが内蔵の視覚フィードバックを利用して物体を「KAIST」の文字に配置した。このロボットはKAISTの動的ロボット制御と設計実験室(DRCD Lab)によって開発され、RAILABと協力してその腕を開発した。このプラットフォームは、運動、操作、学習に基づく制御を統合している。
最新の映像は「KAIST Humanoid v0.9の全身運動と操作」と題され、ロボットが物体と相互作用する際にどのように身体と腕を調整するかに焦点を当てている。
ロボット操作の協調性
この方法は、歩行と操作を独立したタスクとして扱うのではなく、結合させることで、ロボットが力を加えながら身体を移動させることを可能にしている。研究チームによると、協調動作は重要であり、物体を推進または持ち上げると、ロボットの身体に作用する力が変化する。重物を推進するには、ロボットが力を加えながらバランスを保つ必要があり、物体を持ち上げるには、ロボットが物体の重さを支え、全過程で姿勢を制御する必要がある。ロボット内蔵の視覚フィードバックは、これらの相互作用の過程で物体とその位置に関する情報を提供する。デモでは、ロボットがこれらのフィードバックを利用して物体を「KAIST」に配置した。
このタスクは視覚認識と実際の相互作用を組み合わせており、ロボットが物体を処理する際に動作を調整することを要求する。
推進と持ち上げの能力は、操作パフォーマンスの2つの異なる側面を表している。推進の過程では、物体を移動させるために必要な力は摩擦や物体が置かれている表面などの要因によって異なる。一方、持ち上げはロボットが物体の重さを直接支えることを要求する。したがって、これらのデータは相互に交換可能な荷重能力の指標として見なされるべきではない。デモは処理される負荷の範囲を確立したが、ロボットの最大持続的持ち上げ能力や異なる操作条件下でのパフォーマンスを特定するための十分な情報は提供していない。
学習方法とスキルの発展
KAISTは、このロボットのインタラクションスキルが深層強化学習と人間のデモから学ぶことによって開発されたと述べている。これらの方法は、異なるロボットの行動開発のアプローチを提供し、研究者が経験を通じて制御ポリシーを訓練し、デモを利用してタスクの実行を指導することを可能にする。深層強化学習は、環境との反復的な相互作用とパフォーマンスフィードバックを通じて制御ポリシーを訓練する。この人型ロボットの分野では、この方法がロボットの身体力学と外部物体との相互作用を考慮した協調動作の発展に寄与している。人間のデモから学ぶことは、タスクがどのように実行されるべきかの例を使用してスキルを発展させる別の方法を提供する。
KAISTの更新は、これらの学習方法と内蔵の視覚フィードバックを組み合わせて物体操作を支援している。しかし、現在のデモは、訓練設定、学習方法間の責任分配、または実行中に使用される正確な制御アーキテクチャについて具体的に説明していない。また、ロボットが異なる物体、表面、および環境条件下で同じタスクを信頼性高く実行できるかどうかも示していない。最新の更新は、KAISTの以前のHumanoid v0.7プラットフォームに基づいており、このプラットフォームは高速運動やマイケル・ジャクソンのムーンウォークに類似した動作を強調している。
v0.9のデモは物理的相互作用に焦点を移し、このプラットフォームが運動と外部物体に力を加えることをどのように組み合わせているかを示している。
KAIST Humanoid v0.9の技術的突破口
KAISTのHumanoid v0.9ロボットは、物体の推進と持ち上げにおいて先進的な能力を示し、ロボット技術における重要な進展を示している。視覚フィードバックと深層強化学習を組み合わせることで、このロボットは複雑な動作を実行できるだけでなく、物理的相互作用においてバランスを保つことができ、これは将来のロボット応用にとって重要な意義を持つ。しかし、現在のデモはロボットの操作の安定性と異なる環境下での適応性に関する詳細な評価を欠いており、これは今後の発展における重要な課題である。