
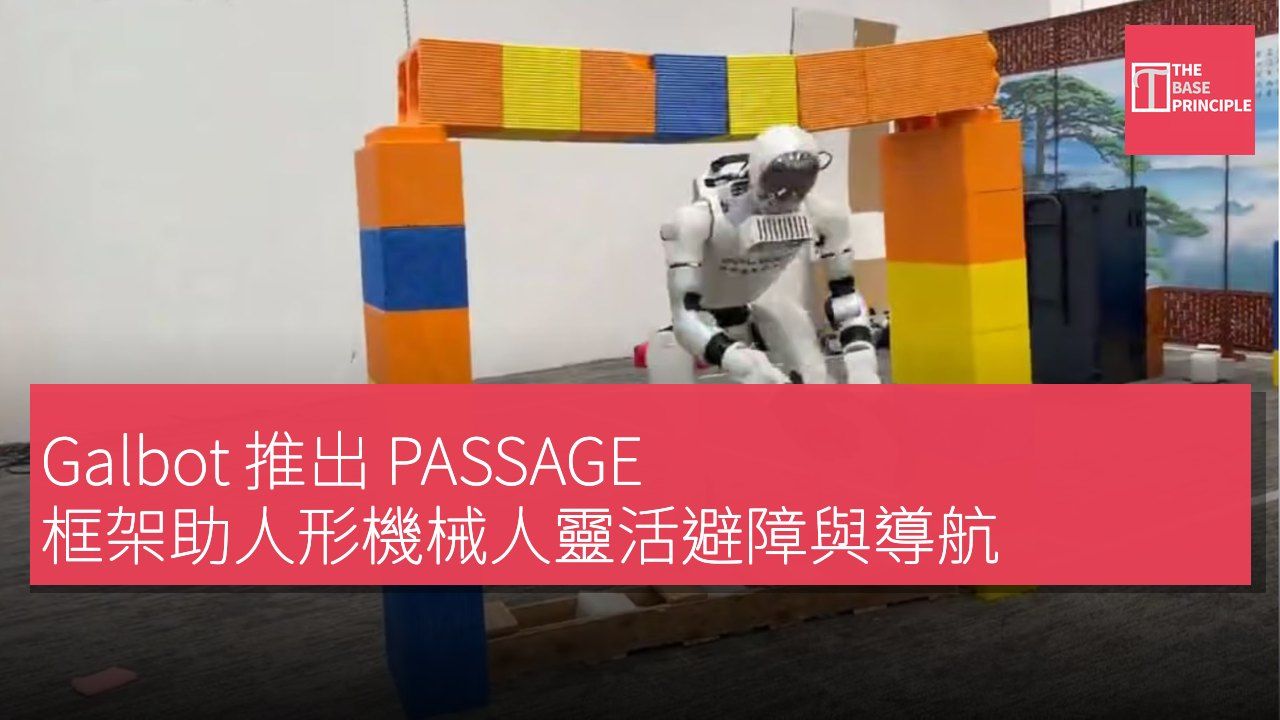
- PASSAGE 框架幫助人形機器人適應動作以穿越雜亂環境。
- 該系統結合環境感知、運動規劃和全身控制。
- 研究顯示機器人在模擬試驗中達到高成功率。
- PASSAGE 專注於人形機器人在各種人類設計空間中的應用。
Galbot 推出了 PASSAGE,一個研究框架,旨在幫助人形機器人通過適應其動作來穿越雜亂的環境。該系統使機器人能夠選擇不同的通過方式,包括跨越物體、低頭通過障礙物以及側身通過狹小的空隙。該框架結合了環境感知、運動規劃和全身控制,幫助人形機器人在保持平衡的同時,順利導航複雜的環境並到達目的地。最近,Galbot 的人形機器人在一場自主的網球比賽中完成了超過 100 次的回合,成功追蹤球、調整位置並回擊各種擊球。
PASSAGE 使人形機器人能夠通過適應全身動作來導航雜亂的環境。該系統允許機器人選擇合適的動作,例如跨越物體、低頭通過上方障礙物或側身通過狹窄的空隙。該框架解決了機器人學中的一個關鍵挑戰:協調機器人的動作與對周圍空間的理解。人形機器人在考量是否能夠通過開口時,必須考慮到的不僅是其雙腳,還包括頭部、肩膀、手臂及軀幹必須能夠清除周圍物體。即使機器人的腿部擁有暢通的通道,仍然可能與低矮的天花板或狹窄的門口碰撞。
感知環境、理解空間限制以及協調全身運動對於人形機器人融入人類社會至關重要,這些仍然是機器人學中的主要挑戰。
PASSAGE 框架的運作原理
為瞭解決這一問題,Galbot 團隊推出了 PASSAGE,該框架結合了環境感知、運動規劃和全身控制。根據項目頁面,該系統使用規劃器生成短期運動序列,並使用控制器執行這些序列,同時對周圍幾何形狀作出反應。該框架將動作選擇和執行整合為一個統一的規劃-控制方法,而不是依賴於針對不同障礙類型的單獨政策,能夠結合動作以協商各種空間限制。
研究團隊收集了 100 小時的人類動作數據,涵蓋 1,500 個虛擬場景。操作員通過虛擬實境和慣性運動捕捉示範障礙物穿越,提供了人們如何調整身體以便穿越受限空間的例子。該系統利用這些數據將人類動作與其發生的環境條件聯繫起來。在機器人操作過程中,LiDAR 提供有關周圍環境的資訊,幫助框架考慮障礙物和可用的空間。根據項目文檔,PASSAGE 在 Nvidia Jetson AGX Orin 電腦上運行,無需預先構建的地圖或外部計算。
這種設置使系統能夠在機器人本身上處理環境資訊並協調動作。
模擬試驗的成功率
研究論文報告在 750 次模擬試驗中,98.67% 的成功率涵蓋了 150 個先前未見的場景。該數據測量機器人是否到達目的地,而不是是否避開每個障礙物。當成功要求在不接觸障礙物的情況下完成任務時,報告的成功率降至 70.3%。這一差異突顯了協調人形機器人的整個身體穿過狹小空間的挑戰。團隊還在 50 個先前未見的物理佈局中對 Unitree G1 人形機器人進行了 PASSAGE 測試。
研究人員報告稱,該機器人成功完成所有 50 次試驗,且沒有跌倒或需要安全乾預,並在 45 個佈局中未接觸障礙物。
這些結果來自於有限的研究評估,並未確立在所有現實環境中的可靠性。PASSAGE 專注於人形機器人可能需要的能力,以便在配備傢俱的房間、工廠及其他為人類設計的空間中工作。適應姿勢以適應可用的空間,可能有助於機器人在固定的行走模式不足以應對的環境中導航。然而,發佈的結果也顯示,抵達目的地和在其中移動而不接觸仍然是不同的挑戰。項目頁面列出該框架的代碼即將發布,將進一步評估其在其他環境中的廣泛應用及性能。
人形機器人導航的技術挑戰
PASSAGE 框架的推出標誌著人形機器人在複雜環境中導航的技術進步。透過結合環境感知與全身控制,該系統能夠模擬人類在狹小空間中的動作,這對於提升機器人的實用性至關重要。儘管模擬試驗顯示出高成功率,但在實際環境中,機器人仍需面對多變的障礙物和空間限制。因此,進一步的實地測試將有助於驗證其可靠性,並促進人形機器人在日常生活中的應用。