
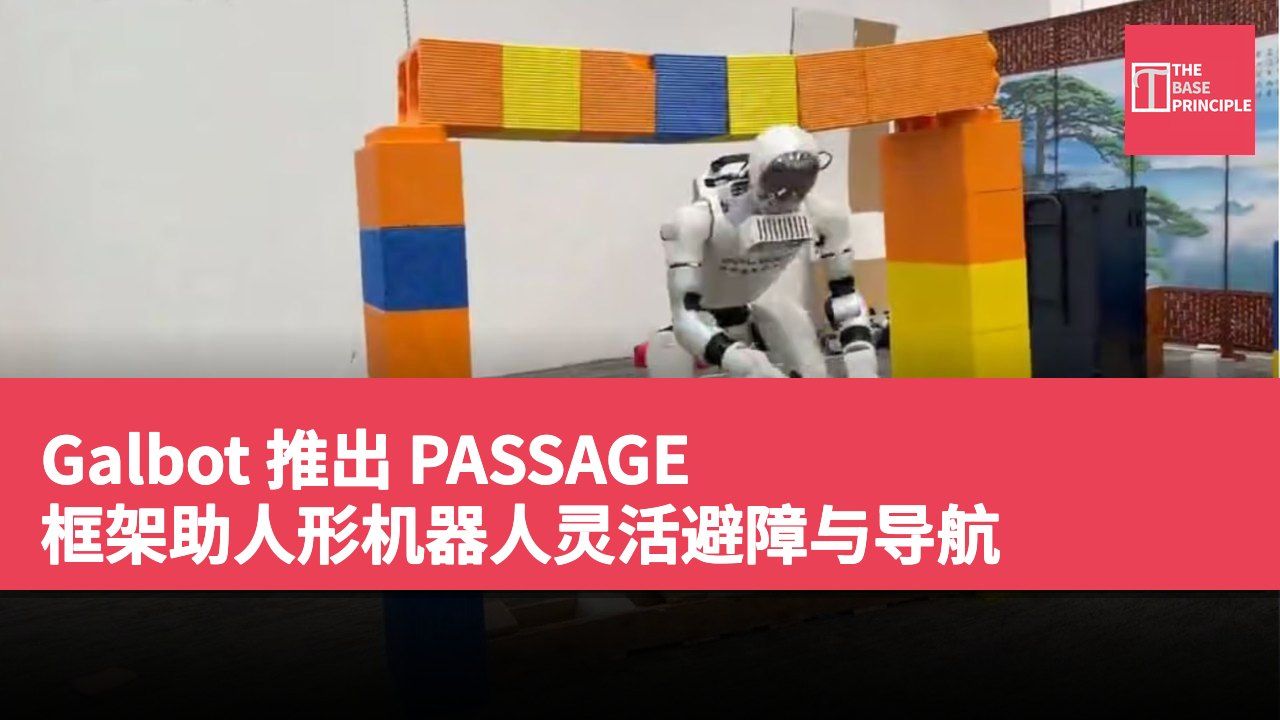
- PASSAGE 框架帮助人形机器人适应动作以穿越杂乱环境。
- 该系统结合环境感知、运动规划和全身控制。
- 研究显示机器人在模拟试验中达到高成功率。
- PASSAGE 专注于人形机器人在各种人类设计空间中的应用。
Galbot 推出了 PASSAGE,一个研究框架,旨在帮助人形机器人通过适应其动作来穿越杂乱的环境。该系统使机器人能够选择不同的通过方式,包括跨越物体、低头通过障碍物以及侧身通过狭小的空隙。该框架结合了环境感知、运动规划和全身控制,帮助人形机器人在保持平衡的同时,顺利导航复杂的环境并到达目的地。最近,Galbot 的人形机器人在一场自主的网球比赛中完成了超过 100 次的回合,成功追踪球、调整位置并回击各种击球。
PASSAGE 使人形机器人能够通过适应全身动作来导航杂乱的环境。该系统允许机器人选择合适的动作,例如跨越物体、低头通过上方障碍物或侧身通过狭窄的空隙。该框架解决了机器人学中的一个关键挑战:协调机器人的动作与对周围空间的理解。人形机器人在考量是否能够通过开口时,必须考虑到的不仅是其双脚,还包括头部、肩膀、手臂及躯干必须能够避开周围物体。即使机器人的腿部拥有畅通的通道,仍然可能与低矮的天花板或狭窄的门口碰撞。
感知环境、理解空间限制以及协调全身运动对于人形机器人融入人类社会至关重要,这些仍然是机器人学中的主要挑战。
PASSAGE 框架的运作原理
为了解决这一问题,Galbot 团队推出了 PASSAGE,该框架结合了环境感知、运动规划和全身控制。根据项目页面,该系统使用规划器生成短期运动序列,并使用控制器执行这些序列,同时对周围几何形状作出反应。该框架将动作选择和执行整合为一个统一的规划-控制方法,而不是依赖于针对不同障碍类型的单独策略,能够结合动作以协商各种空间限制。
研究团队收集了 100 小时的人类动作数据,涵盖 1,500 个虚拟场景。操作员通过虚拟现实和惯性动作捕捉演示障碍物穿越,提供了人们如何调整身体以便穿越受限空间的例子。该系统利用这些数据将人类动作与其发生的环境条件联系起来。在机器人操作过程中,LiDAR 提供有关周围环境的信息,帮助框架考虑障碍物和可用的空间。根据项目文档,PASSAGE 在 Nvidia Jetson AGX Orin 电脑上运行,无需预先构建的地图或外部计算。
这种设置使系统能够在机器人本身上处理环境信息并协调动作。
模拟试验的成功率
研究论文报告在 750 次模拟试验中,98.67% 的成功率涵盖了 150 个先前未见的场景。该数据测量机器人是否到达目的地,而不是是否避开每个障碍物。当成功要求在不接触障碍物的情况下完成任务时,报告的成功率降至 70.3%。这一差异凸显了协调人形机器人的整个身体穿过狭小空间的挑战。团队还在 50 个先前未见的物理布局中对 Unitree G1 人形机器人进行了 PASSAGE 测试。
研究人员报告称,该机器人成功完成所有 50 次试验,且没有跌倒或需要安全干预,并在 45 个布局中未接触障碍物。
这些结果来自于有限的研究评估,并未确立在所有现实环境中的可靠性。PASSAGE 专注于人形机器人可能需要的能力,以便在配备家具的房间、工厂及其他为人类设计的空间中工作。适应姿态以适应可用的空间,可能有助于机器人在固定的行走模式不足以应对的环境中导航。然而,发布的结果也显示,抵达目的地和在其中移动而不接触仍然是不同的挑战。项目页面列出该框架的代码即将发布,将进一步评估其在其他环境中的广泛应用及性能。
人形机器人导航的技术挑战
PASSAGE 框架的推出标志着人形机器人在复杂环境中导航的技术进步。通过结合环境感知与全身控制,该系统能够模拟人类在狭小空间中的动作,这对于提升机器人的实用性至关重要。尽管模拟试验显示出高成功率,但在实际环境中,机器人仍需面对多变的障碍物和空间限制。因此,进一步的实地测试将有助于验证其可靠性,并促进人形机器人在日常生活中的应用。