
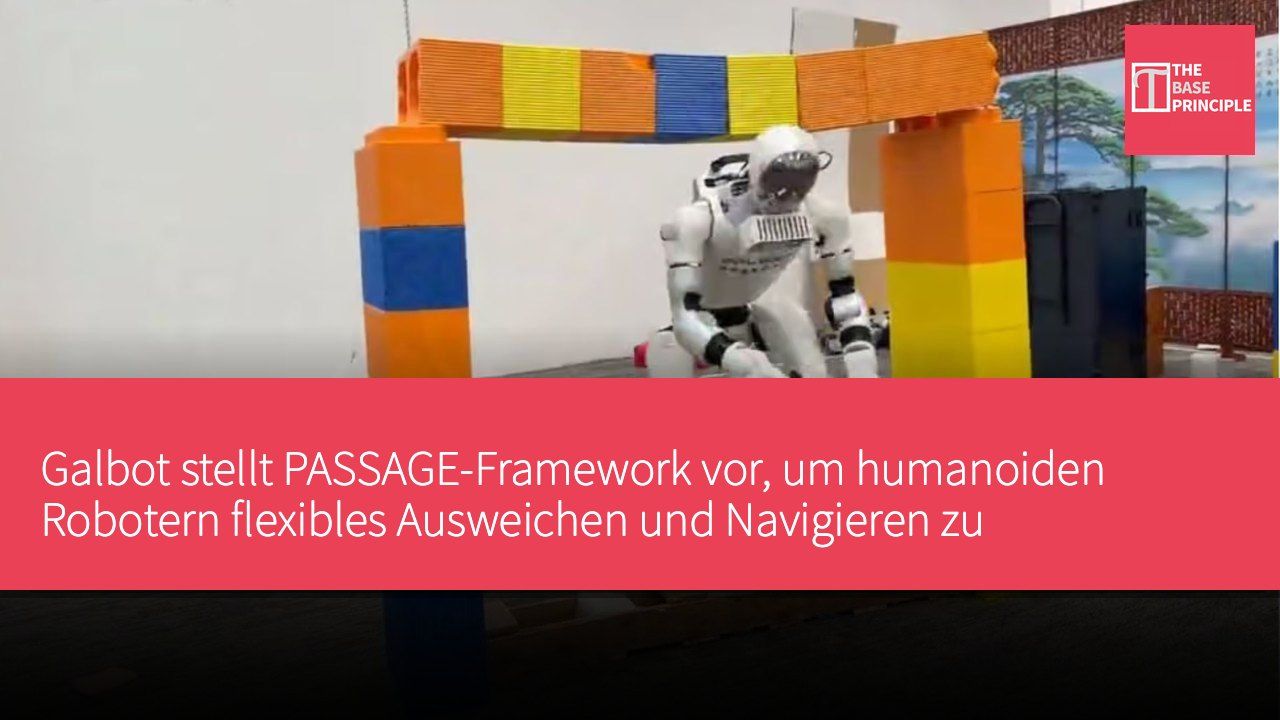
- Der PASSAGE-Framework hilft humanoiden Robotern, Bewegungen anzupassen, um unübersichtliche Umgebungen zu durchqueren.
- Das System kombiniert Umgebungswahrnehmung, Bewegungsplanung und Ganzkörpersteuerung.
- Forschung zeigt, dass Roboter in Simulationstests hohe Erfolgsraten erreichen.
- PASSAGE konzentriert sich auf den Einsatz humanoider Roboter in verschiedenen für Menschen gestalteten Räumen.
Galbot hat PASSAGE vorgestellt, einen Forschungs-Framework, der humanoiden Robotern helfen soll, durch Anpassung ihrer Bewegungen unübersichtliche Umgebungen zu durchqueren. Das System ermöglicht es den Robotern, verschiedene Durchgangsarten zu wählen, darunter das Übersteigen von Objekten, das Ducken unter Hindernissen und das seitliche Passieren enger Lücken. Der Framework kombiniert Umgebungswahrnehmung, Bewegungsplanung und Ganzkörpersteuerung und hilft humanoiden Robotern, komplexe Umgebungen zu navigieren und ihr Ziel zu erreichen, während sie das Gleichgewicht halten. Kürzlich absolvierte Galbots humanoider Roboter in einem autonomen Tennismatch mehr als 100 Ballwechsel, verfolgte den Ball erfolgreich, passte seine Position an und returnierte verschiedene Schläge.
PASSAGE ermöglicht es humanoiden Robotern, durch Anpassung ihrer Ganzkörperbewegungen unübersichtliche Umgebungen zu navigieren. Das System erlaubt den Robotern, geeignete Bewegungen zu wählen, beispielsweise das Übersteigen von Objekten, das Ducken unter Überkopfhindernissen oder das seitliche Passieren enger Spalten. Der Framework adressiert eine zentrale Herausforderung der Robotik: die Koordination der Roboterbewegungen mit dem Verständnis des umgebenden Raums. Wenn humanoide Roboter abwägen, ob sie durch eine Öffnung passen, müssen sie nicht nur ihre Füße berücksichtigen, sondern auch Kopf, Schultern, Arme und Rumpf müssen umliegende Objekte freiräumen. Selbst wenn die Beine des Roboters einen freien Durchgang haben, kann er dennoch mit niedrigen Decken oder schmalen Türöffnungen kollidieren.
Die Wahrnehmung der Umgebung, das Verständnis räumlicher Beschränkungen und die Koordination von Ganzkörperbewegungen sind entscheidend für die Integration humanoider Roboter in die menschliche Gesellschaft und bleiben zentrale Herausforderungen der Robotik.
Funktionsweise des PASSAGE-Frameworks
Um dieses Problem zu lösen, hat das Galbot-Team PASSAGE vorgestellt, einen Framework, der Umgebungswahrnehmung, Bewegungsplanung und Ganzkörpersteuerung kombiniert. Laut Projektseite verwendet das System einen Planer zur Erzeugung kurzfristiger Bewegungssequenzen und einen Controller zur Ausführung dieser Sequenzen, während es auf die umgebende Geometrie reagiert. Der Framework integriert Aktionsauswahl und -ausführung in einen einheitlichen Planungs-Steuerungs-Ansatz, anstatt auf separate Strategien für verschiedene Hindernistypen zu setzen, und kann Bewegungen kombinieren, um verschiedene räumliche Beschränkungen zu bewältigen.
Das Forschungsteam sammelte 100 Stunden menschlicher Bewegungsdaten, die 1.500 virtuelle Szenarien abdeckten. Operatoren demonstrierten das Überwinden von Hindernissen per Virtual Reality und inertialer Motion Capture und lieferten Beispiele dafür, wie Menschen ihren Körper anpassen, um enge Räume zu durchqueren. Das System nutzt diese Daten, um menschliche Bewegungen mit den Umweltbedingungen zu verknüpfen, unter denen sie stattfinden. Während des Roboterbetriebs liefert LiDAR Informationen über die Umgebung und hilft dem Framework, Hindernisse und verfügbaren Raum zu berücksichtigen. Laut Projektdokumentation läuft PASSAGE auf einem Nvidia Jetson AGX Orin Computer, ohne vorgefertigte Karten oder externe Rechenleistung.
Diese Konfiguration ermöglicht es dem System, Umgebungsinformationen auf dem Roboter selbst zu verarbeiten und Bewegungen zu koordinieren.
Erfolgsraten in Simulationstests
Das Forschungspapier berichtet eine Erfolgsrate von 98,67 % in 750 Simulationstests, die 150 bisher unbekannte Szenarien abdeckten. Dieser Wert misst, ob der Roboter das Ziel erreicht, nicht ob er jedem Hindernis ausweicht. Wenn Erfolg voraussetzt, die Aufgabe ohne Berührung von Hindernissen zu bewältigen, sinkt die gemeldete Erfolgsrate auf 70,3 %. Dieser Unterschied unterstreicht die Herausforderung, den gesamten Körper eines humanoiden Roboters durch enge Räume zu koordinieren. Das Team testete PASSAGE zudem an einem Unitree G1 humanoiden Roboter in 50 bisher unbekannten physischen Layouts.
Die Forscher berichten, dass der Roboter alle 50 Versuche erfolgreich abschloss, ohne zu stürzen oder ein Sicherheits eingreifen zu benötigen, und in 45 Layouts keine Hindernisse berührte.
Diese Ergebnisse stammen aus begrenzten Forschungsevaluationen und belegen keine Zuverlässigkeit in allen realen Umgebungen. PASSAGE konzentriert sich auf Fähigkeiten, die humanoide Roboter benötigen könnten, um in möblierten Räumen, Fabriken und anderen für Menschen gestalteten Räumen zu arbeiten. Die Anpassung der Körperhaltung an den verfügbaren Raum könnte Robotern helfen, in Umgebungen zu navigieren, in denen feste Gangmuster nicht ausreichen. Die veröffentlichten Ergebnisse zeigen jedoch auch, dass das Erreichen des Ziels und das Bewegen darin ohne Berührung weiterhin unterschiedliche Herausforderungen darstellen. Die Projektseite gibt an, dass der Code des Frameworks bald veröffentlicht wird, was eine weitere Bewertung seiner breiteren Anwendbarkeit und Leistung in anderen Umgebungen ermöglichen wird.
Technische Herausforderungen bei der Navigation humanoider Roboter
Die Vorstellung des PASSAGE-Frameworks markiert einen technologischen Fortschritt bei der Navigation humanoider Roboter in komplexen Umgebungen. Durch die Kombination von Umgebungswahrnehmung und Ganzkörpersteuerung kann das System menschliche Bewegungen in engen Räumen nachahmen, was für die Steigerung der Praxistauglichkeit von Robotern entscheidend ist. Obwohl Simulationstests hohe Erfolgsraten zeigen, müssen Roboter in realen Umgebungen weiterhin mit variablen Hindernissen und räumlichen Beschränkungen zurechtkommen. Daher werden weitere Feldtests helfen, die Zuverlässigkeit zu validieren und den Einsatz humanoider Roboter im Alltag voranzutreiben.