
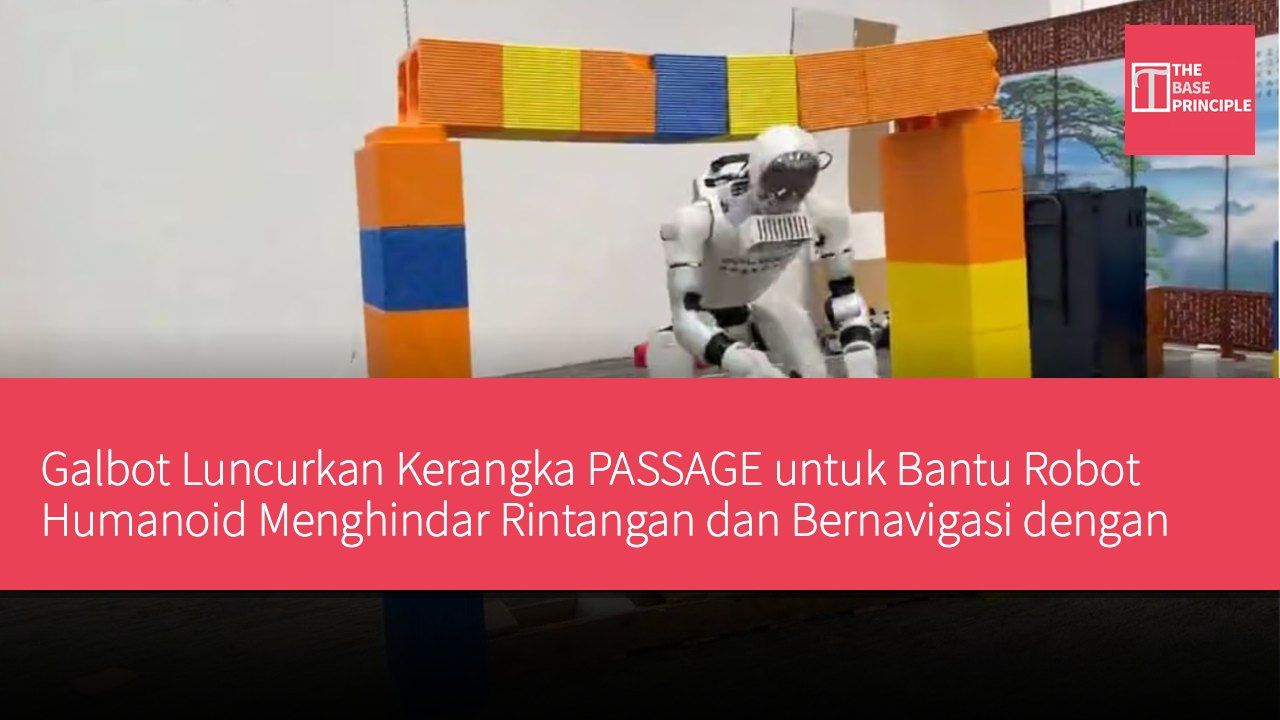
- Kerangka PASSAGE membantu robot humanoid menyesuaikan gerakan untuk menembus lingkungan berantakan.
- Sistem ini menggabungkan persepsi lingkungan, perencanaan gerakan, dan kontrol seluruh tubuh.
- Penelitian menunjukkan robot mencapai tingkat keberhasilan tinggi dalam uji coba simulasi.
- PASSAGE berfokus pada aplikasi robot humanoid di berbagai ruang yang dirancang untuk manusia.
Galbot meluncurkan PASSAGE, sebuah kerangka penelitian yang dirancang untuk membantu robot humanoid menembus lingkungan berantakan dengan menyesuaikan gerakannya. Sistem ini memungkinkan robot memilih berbagai cara menembus, termasuk melangkahi benda, menunduk melewati rintangan, dan menyamping melewati celah sempit. Kerangka ini menggabungkan persepsi lingkungan, perencanaan gerakan, dan kontrol seluruh tubuh, membantu robot humanoid menjaga keseimbangan sambil bernavigasi di lingkungan kompleks dan sampai ke tujuan. Baru-baru ini, robot humanoid Galbot menyelesaikan lebih dari 100 rally dalam pertandingan tenis otonom, berhasil melacak bola, menyesuaikan posisi, dan mengembalikan berbagai jenis pukulan.
PASSAGE memungkinkan robot humanoid bernavigasi di lingkungan berantakan dengan menyesuaikan gerakan seluruh tubuh. Sistem ini memungkinkan robot memilih gerakan yang sesuai, seperti melangkahi benda, menunduk melewati rintangan di atas, atau menyamping melewati celah sempit. Kerangka ini mengatasi tantangan kunci dalam robotika: mengoordinasikan gerakan robot dengan pemahaman ruang di sekitarnya. Saat menilai apakah bisa melewati bukaan, robot humanoid harus mempertimbangkan tidak hanya kakinya, tetapi juga kepala, bahu, lengan, dan badan harus bebas dari objek di sekitar. Bahkan jika kaki robot memiliki jalur yang terbuka, robot tetap bisa bertabrakan dengan langit-langit rendah atau pintu sempit.
Mempersepsikan lingkungan, memahami batasan ruang, serta mengoordinasikan gerakan seluruh tubuh sangat penting bagi robot humanoid untuk berintegrasi ke dalam masyarakat manusia, dan hal-hal ini tetap menjadi tantangan utama dalam robotika.
Cara Kerja Kerangka PASSAGE
Untuk mengatasi masalah ini, tim Galbot meluncurkan PASSAGE, kerangka yang menggabungkan persepsi lingkungan, perencanaan gerakan, dan kontrol seluruh tubuh. Menurut halaman proyek, sistem ini menggunakan perencana untuk menghasilkan urutan gerakan jangka pendek, dan pengendali untuk mengeksekusi urutan tersebut sambil merespons geometri lingkungan. Kerangka ini mengintegrasikan pemilihan dan eksekusi gerakan ke dalam metode perencanaan-kontrol terpadu, bukan mengandalkan kebijakan terpisah untuk tipe rintangan berbeda, sehingga mampu menggabungkan gerakan untuk menegosiasikan berbagai batasan ruang.
Tim penelitian mengumpulkan 100 jam data gerakan manusia, mencakup 1.500 skenario virtual. Operator mendemonstrasikan penyeberangan rintangan melalui realitas virtual dan pengambilan gerak inersial, memberikan contoh bagaimana manusia menyesuaikan tubuh untuk menembus ruang terbatas. Sistem memanfaatkan data ini untuk menghubungkan gerakan manusia dengan kondisi lingkungan tempat gerakan itu terjadi. Saat operasi robot, LiDAR menyediakan informasi tentang lingkungan sekitar, membantu kerangka mempertimbangkan rintangan dan ruang yang tersedia. Menurut dokumentasi proyek, PASSAGE berjalan di komputer Nvidia Jetson AGX Orin, tanpa memerlukan peta yang dibangun sebelumnya atau komputasi eksternal.
Pengaturan ini memungkinkan sistem memproses informasi lingkungan dan mengoordinasikan gerakan di pada robot itu sendiri.
Tingkat Keberhasilan Uji Coba Simulasi
Makalah penelitian melaporkan tingkat keberhasilan 98,67% dalam 750 uji coba simulasi yang mencakup 150 skenario yang belum pernah dilihat sebelumnya. Data tersebut mengukur apakah robot sampai ke tujuan, bukan apakah robot menghindari setiap rintangan. Ketika keberhasilan dituntut menyelesaikan tugas tanpa menyentuh rintangan, tingkat keberhasilan yang dilaporkan turun menjadi 70,3%. Perbedaan ini menyoroti tantangan mengoordinasikan seluruh tubuh robot humanoid melewati ruang sempit. Tim juga menguji PASSAGE pada robot humanoid Unitree G1 di 50 tata letak fisik yang belum pernah dilihat sebelumnya.
Peneliti melaporkan robot tersebut berhasil menyelesaikan semua 50 uji coba tanpa jatuh atau memerlukan intervensi keamanan, dan di 45 tata letak tidak menyentuh rintangan.
Hasil ini berasal dari evaluasi penelitian terbatas dan belum menetapkan keandalan di semua lingkungan nyata. PASSAGE berfokus pada kemampuan yang mungkin dibutuhkan robot humanoid untuk bekerja di ruang berperabotan, pabrik, dan ruang lain yang dirancang untuk manusia. Menyesuaikan postur agar sesuai dengan ruang yang tersedia dapat membantu robot bernavigasi di lingkungan di mana pola jalan tetap tidak cukup. Namun, hasil yang dipublikasikan juga menunjukkan bahwa sampai ke tujuan dan bergerak di dalamnya tanpa menyentuh tetap merupakan tantangan yang berbeda. Halaman proyek mencantumkan kode kerangka akan segera dirilis, yang akan mengevaluasi lebih lanjut penerapan dan kinerjanya di lingkungan lain.
Tantangan Teknis Navigasi Robot Humanoid
Peluncuran kerangka PASSAGE menandai kemajuan teknis navigasi robot humanoid di lingkungan kompleks. Dengan menggabungkan persepsi lingkungan dan kontrol seluruh tubuh, sistem ini dapat mensimulasikan gerakan manusia di ruang sempit, yang krusial untuk meningkatkan kegunaan robot. Meskipun uji coba simulasi menunjukkan tingkat keberhasilan tinggi, di lingkungan nyata robot tetap menghadapi rintangan dan batasan ruang yang berubah-ubah. Oleh karena itu, pengujian lapangan lebih lanjut akan membantu memvalidasi keandalannya, dan mendorong penerapan robot humanoid dalam kehidupan sehari-hari.