
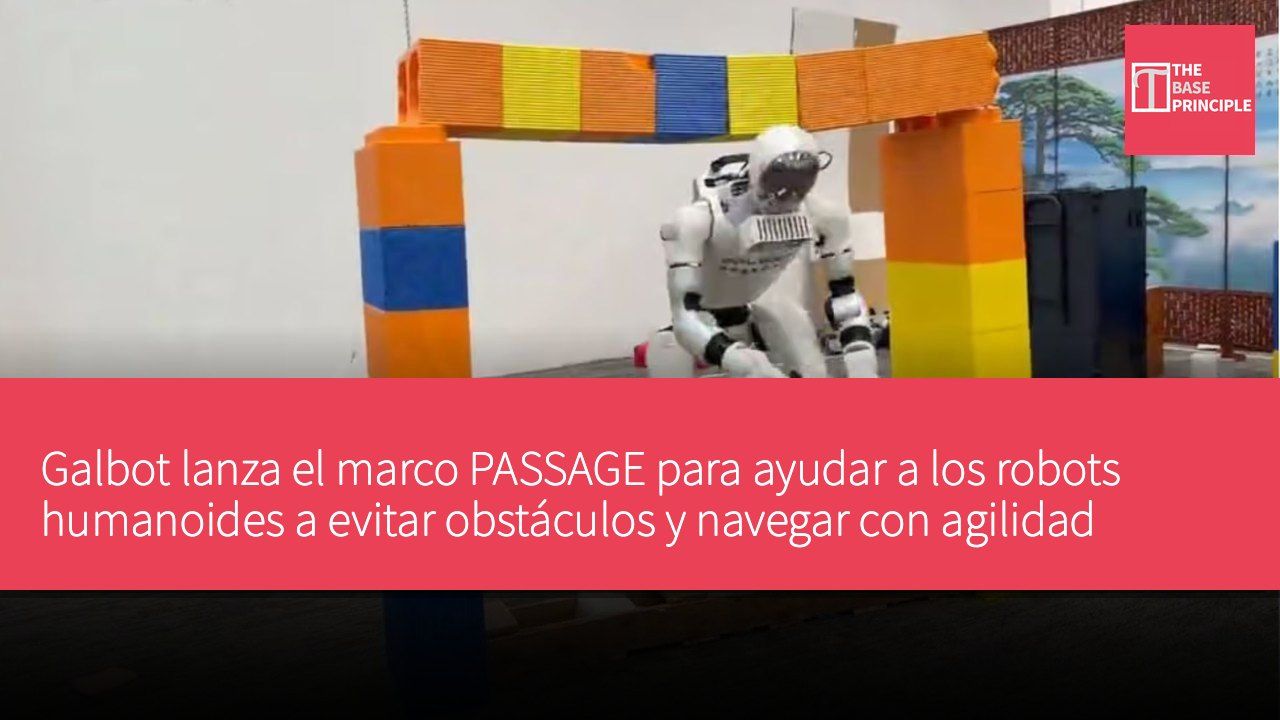
- El marco PASSAGE ayuda a los robots humanoides a adaptar sus movimientos para atravesar entornos abarrotados.
- El sistema combina percepción del entorno, planificación de movimiento y control de cuerpo completo.
- La investigación muestra que los robots alcanzan una alta tasa de éxito en pruebas de simulación.
- PASSAGE se centra en la aplicación de robots humanoides en diversos espacios diseñados para humanos.
Galbot ha presentado PASSAGE, un marco de investigación diseñado para ayudar a los robots humanoides a atravesar entornos abarrotados adaptando sus movimientos. El sistema permite a los robots elegir diferentes formas de paso, como saltar por encima de objetos, agacharse para pasar bajo obstáculos y girar de lado para atravesar huecos estrechos. El marco combina percepción del entorno, planificación de movimiento y control de cuerpo completo, ayudando a los robots humanoides a navegar por entornos complejos y llegar a su destino manteniendo el equilibrio. Recientemente, el robot humanoide de Galbot completó más de 100 intercambios en un partido de tenis autónomo, rastreando con éxito la pelota, ajustando su posición y devolviendo diversos golpes.
PASSAGE permite a los robots humanoides navegar por entornos abarrotados adaptando los movimientos de todo su cuerpo. El sistema permite a los robots elegir acciones adecuadas, como saltar por encima de objetos, agacharse para pasar bajo obstáculos superiores o girar de lado para atravesar huecos estrechos. El marco aborda un desafío clave en la robótica: coordinar los movimientos del robot con su comprensión del espacio circundante. Al evaluar si pueden pasar por una abertura, los robots humanoides deben tener en cuenta no solo sus pies, sino también que su cabeza, hombros, brazos y torso puedan despejar los objetos circundantes. Incluso si las piernas del robot tienen un camino despejado, aún puede chocar con techos bajos o marcos de puerta estrechos.
Percibir el entorno, comprender las limitaciones espaciales y coordinar el movimiento de todo el cuerpo son cruciales para que los robots humanoides se integren en la sociedad humana, y siguen siendo desafíos principales en la robótica.
Cómo funciona el marco PASSAGE
Para resolver este problema, el equipo de Galbot presentó PASSAGE, un marco que combina percepción del entorno, planificación de movimiento y control de cuerpo completo. Según la página del proyecto, el sistema utiliza un planificador para generar secuencias de movimiento a corto plazo y un controlador para ejecutarlas mientras reacciona a la geometría circundante. El marco integra la selección y ejecución de acciones en un enfoque unificado de planificación-control, en lugar de depender de políticas separadas para diferentes tipos de obstáculos, pudiendo combinar acciones para negociar diversas limitaciones espaciales.
El equipo de investigación recopiló 100 horas de datos de movimiento humano, cubriendo 1.500 escenarios virtuales. Los operadores demostraron el cruce de obstáculos mediante realidad virtual y captura de movimiento inercial, proporcionando ejemplos de cómo las personas ajustan su cuerpo para atravesar espacios restringidos. El sistema utiliza estos datos para vincular los movimientos humanos con las condiciones ambientales en las que ocurren. Durante la operación del robot, el LiDAR proporciona información sobre el entorno, ayudando al marco a tener en cuenta los obstáculos y el espacio disponible. Según la documentación del proyecto, PASSAGE se ejecuta en un ordenador Nvidia Jetson AGX Orin, sin necesidad de mapas preconstruidos ni computación externa.
Esta configuración permite al sistema procesar la información ambiental y coordinar los movimientos en el propio robot.
Tasa de éxito en pruebas de simulación
El artículo de investigación reporta una tasa de éxito del 98,67 % en 750 pruebas de simulación que cubrían 150 escenarios no vistos previamente. Ese dato mide si el robot llega al destino, no si evita cada obstáculo. Cuando el éxito requiere completar la tarea sin contactar con obstáculos, la tasa reportada cae al 70,3 %. Esta diferencia destaca el desafío de coordinar todo el cuerpo de un robot humanoide para pasar por espacios reducidos. El equipo también probó PASSAGE en el robot humanoide Unitree G1 en 50 disposiciones físicas no vistas previamente.
Los investigadores informan de que el robot completó con éxito las 50 pruebas sin caídas ni necesidad de intervención de seguridad, y sin contactar con obstáculos en 45 de las disposiciones.
Estos resultados provienen de una evaluación de investigación limitada y no establecen la fiabilidad en todos los entornos reales. PASSAGE se centra en las capacidades que los robots humanoides pueden necesitar para trabajar en habitaciones amuebladas, fábricas y otros espacios diseñados para humanos. Adaptar la postura al espacio disponible puede ayudar a los robots a navegar en entornos donde los patrones de caminata fijos resultan insuficientes. Sin embargo, los resultados publicados también muestran que llegar al destino y moverse sin contactar siguen siendo desafíos distintos. La página del proyecto indica que el código del marco se publicará próximamente, lo que permitirá una evaluación más amplia de su aplicabilidad y rendimiento en otros entornos.
Desafíos técnicos en la navegación de robots humanoides
El lanzamiento del marco PASSAGE marca un avance técnico en la navegación de robots humanoides en entornos complejos. Al combinar la percepción del entorno con el control de cuerpo completo, el sistema puede imitar los movimientos humanos en espacios reducidos, lo que es fundamental para mejorar la utilidad de los robots. Aunque las pruebas de simulación muestran altas tasas de éxito, en entornos reales los robots aún deben enfrentarse a obstáculos variables y limitaciones espaciales. Por tanto, más pruebas de campo ayudarán a validar su fiabilidad y promoverán la aplicación de robots humanoides en la vida cotidiana.