
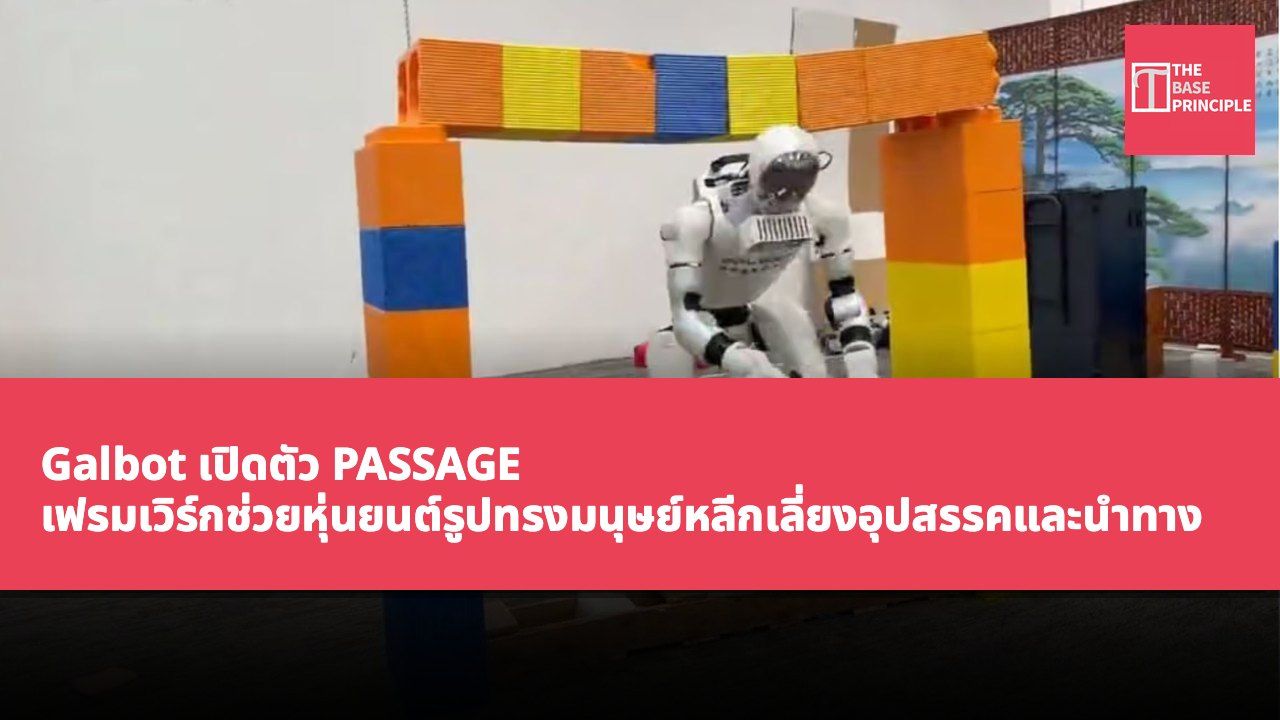
- เฟรมเวิร์ก PASSAGE ช่วยให้หุ่นยนต์รูปทรงมนุษย์ปรับการเคลื่อนไหวเพื่อผ่านสภาพแวดล้อมที่ซับซ้อน
- ระบบดังกล่าวรวมการรับรู้สิ่งแวดล้อม การวางแผนการเคลื่อนไหว และการควบคุมทั้งร่างกาย
- การวิจัยแสดงให้เห็นว่าหุ่นยนต์บรรลุอัตราความสำเร็จสูงในการทดลองจำลอง
- PASSAGE เน้นการประยุกต์ใช้หุ่นยนต์รูปทรงมนุษย์ในพื้นที่ต่างๆ ที่ออกแบบมาสำหรับมนุษย์
Galbot เปิดตัว PASSAGE ซึ่งเป็นเฟรมเวิร์กสำหรับการวิจัย ที่มุ่งช่วยให้หุ่นยนต์รูปทรงมนุษย์สามารถผ่านสภาพแวดล้อมที่ซับซ้อนได้ โดยการปรับเปลี่ยนการเคลื่อนไหวของมัน ระบบดังกล่าวทำให้หุ่นยนต์สามารถเลือกวิธีการผ่านที่แตกต่างกันได้ รวมถึงการข้ามวัตถุ การก้มผ่านอุปสรรคด้านบน และการหันขวางผ่านช่องว่างแคบๆ เฟรมเวิร์กนี้รวมการรับรู้สิ่งแวดล้อม การวางแผนการเคลื่อนไหว และการควบคุมทั้งร่างกาย เข้าด้วยกัน ช่วยให้หุ่นยนต์รูปทรงมนุษย์สามารถนำทางผ่านสภาพแวดล้อมที่ซับซ้อนและไปถึงจุดหมายได้อย่างราบรื่น ในขณะที่ยังคงสมดุลไว้ ได้เวลานี้ หุ่นยนต์รูปทรงมนุษย์ของ Galbot ได้ทำสำเร็จมากกว่า 100 รอบในการแข่งขันเทนนิสอัตโนมัติ โดยสามารถติดตามลูกบอล ปรับตำแหน่ง และตีตอบโจทย์การตีลูกประเภทต่างๆ ได้สำเร็จ
PASSAGE ทำให้หุ่นยนต์รูปทรงมนุษย์สามารถนำทางผ่านสภาพแวดล้อมที่ซับซ้อนได้ โดยการปรับเปลี่ยนการเคลื่อนไหวของทั้งร่างกาย ระบบดังกล่าวอนุญาตให้หุ่นยนต์เลือกการกระทำที่เหมาะสม เช่น การข้ามวัตถุ การก้มผ่านอุปสรรคด้านบน หรือการหันขวางผ่านช่องว่างแคบ เฟรมเวิร์กนี้แก้ไขความท้าทายสำคัญของหุ่นยนต์ศาสตร์ ได้แก่ การประสานงานระหว่างการเคลื่อนไหวของหุ่นยนต์กับการเข้าใจพื้นที่รอบข้าง หุ่นยนต์รูปทรงมนุษย์เมื่อพิจารณาว่าสามารถผ่านช่องเปิดได้หรือไม่ ต้องคำนึงถึงไม่เพียงแค่เท้าสองข้างเท่านั้น แต่ยังรวมถึงหัว ไหล่ แขน และลำตัวที่ต้องสามารถผ่านวัตถุรอบข้างได้ด้วย แม้ว่าขาของหุ่นยนต์จะมีทางเดินที่สะดวกสบาย ยังคงอาจชนกับเพดานต่ำหรือประตูแคบได้
การรับรู้สิ่งแวดล้อม การเข้าใจข้อจำกัดด้านพื้นที่ และการประสานงานการเคลื่อนไหวของทั้งร่างกาย มีความสำคัญต่อการที่หุ่นยนต์รูปทรงมนุษย์จะรวมตัวเข้าสู่สังคมมนุษย์ ซึ่งยังคงเป็นความท้าทายหลักของหุ่นยนต์ศาสตร์
หลักการทำงานของเฟรมเวิร์ก PASSAGE
เพื่อแก้ไขปัญหานี้ ทีม Galbot ได้เปิดตัว PASSAGE ซึ่งเป็นเฟรมเวิร์กที่รวมการรับรู้สิ่งแวดล้อม การวางแผนการเคลื่อนไหว และการควบคุมทั้งร่างกายเข้าด้วยกัน ตามหน้าโครงการ ระบบดังกล่าวใช้ตัววางแผนสร้างลำดับการเคลื่อนไหวระยะสั้น และใช้ตัวควบคุม執行ลำดับดังกล่าว พร้อมทั้งตอบสนองต่อเรขาคณิตของสิ่งแวดล้อมรอบข้าง เฟรมเวิร์กนี้รวมการเลือกการกระทำและการ執行เป็นวิธีการวางแผน-ควบคุมแบบรวมศูนย์เดียว แทนที่จะพึ่งพานโยบายแยกต่างหากสำหรับประเภทอุปสรรคที่ต่างกัน ทำให้สามารถรวมการกระทำเพื่อเจรจาต่อสอบกับข้อจำกัดด้านพื้นที่หลากหลายได้
ทีมวิจัยรวบรวมข้อมูลการเคลื่อนไหวของมนุษย์ 100 ชั่วโมง ครอบคลุม 1,500 สถานการณ์เสมือนจริง ผู้ปฏิบัติการสาธิตการข้ามอุปสรรคผ่านความจริงเสมือนและการจับการเคลื่อนไหวแบบ慣性 (inertial motion capture) ให้ตัวอย่างว่ามนุษย์ปรับร่างกายอย่างไรเพื่อผ่านพื้นที่ที่จำกัด ระบบใช้ข้อมูลเหล่านี้เชื่อมโยงการเคลื่อนไหวของมนุษย์กับเงื่อนไขสิ่งแวดล้อมที่เกิดขึ้น ในระหว่างการดำเนินงานของหุ่นยนต์ LiDAR ให้ข้อมูลเกี่ยวกับสิ่งแวดล้อมรอบข้าง ช่วยให้เฟรมเวิร์กคำนึงถึงอุปสรรคและพื้นที่ว่าง ตามเอกสารโครงการ PASSAGE ทำงานบนคอมพิวเตอร์ Nvidia Jetson AGX Orin โดยไม่ต้องการแผนที่ที่สร้างไว้ล่วงหน้าหรือการคำนวณภายนอก
การตั้งค่านี้ทำให้ระบบสามารถประมวลผลข้อมูลสิ่งแวดล้อมและประสานงานการเคลื่อนไหวบนตัวหุ่นยนต์เองได้
อัตราความสำเร็จในการทดลองจำลอง
เอกสารวิจัยรายงานว่าใน 750 ครั้งของการทดลองจำลอง มีอัตราความสำเร็จ 98.67% ครอบคลุม 150 สถานการณ์ที่ไม่เคยเห็นมาก่อน ข้อมูลดังกล่าววัดว่าหุ่นยนต์ไปถึงจุดหมายหรือไม่ ไม่ใช่วัดว่าหลีกเลี่ยงอุปสรรคทุกตัวหรือไม่ เมื่อกำหนดให้ความสำเร็จหมายถึงการทำภารกิจเสร็จโดยไม่สัมผัสอุปสรรค อัตราความสำเร็จที่รายงานลดลงเหลือ 70.3% ความแตกต่างนี้เน้นย้ำถึงความท้าทายในการประสานงานร่างกายทั้งหมดของหุ่นยนต์รูปทรงมนุษย์ให้ผ่านพื้นที่แคบๆ ทีมยังได้ทดสอบ PASSAGE บนหุ่นยนต์รูปทรงมนุษย์ Unitree G1 ใน 50 แบบจัดวางทางกายภาพที่ไม่เคยเห็นมาก่อน
นักวิจัยรายงานว่าหุ่นยนต์ดังกล่าวทำสำเร็จทั้ง 50 ครั้งของการทดลอง โดยไม่ล้มหรือต้องการการแทรกแซงด้านความปลอดภัย และใน 45 แบบจัดวางไม่ได้สัมผัสอุปสรรค
ผลลัพธ์เหล่านี้มาจากการประเมินวิจัยที่มีขอบเขตจำกัด และยังไม่ได้สร้างความน่าเชื่อถือในทุกสภาพแวดล้อมจริง PASSAGE เน้นความสามารถที่หุ่นยนต์รูปทรงมนุษย์อาจต้องการ เพื่อทำงานในห้องที่มีเฟอร์นิเจอร์ โรงงาน และพื้นที่อื่นๆ ที่ออกแบบมาสำหรับมนุษย์ การปรับท่าทางให้เข้ากับพื้นที่ที่มีอยู่ อาจช่วยให้หุ่นยนต์นำทางในสภาพแวดล้อมที่รูปแบบการเดินคงที่ไม่เพียงพอได้ อย่างไรก็ตาม ผลลัพธ์ที่เผยแพร่ยังแสดงให้เห็นว่าการไปถึงจุดหมายและการเคลื่อนที่ภายในโดยไม่สัมผัสยังคงเป็นความท้าทายที่แตกต่างกัน หน้าโครงการระบุว่าโค้ดของเฟรมเวิร์กจะเผยแพร่เร็วๆ นี้ ซึ่งจะช่วยให้ประเมินการประยุกต์ใช้กว้างขวางและประสิทธิภาพในสภาพแวดล้อมอื่นๆ ได้ต่อไป
ความท้าทายทางเทคนิคของการนำทางหุ่นยนต์รูปทรงมนุษย์
การเปิดตัวเฟรมเวิร์ก PASSAGE เป็นเครื่องหมายของความก้าวหน้าทางเทคนิคในการนำทางของหุ่นยนต์รูปทรงมนุษย์ในสภาพแวดล้อมที่ซับซ้อน ผ่านการรวมการรับรู้สิ่งแวดล้อมกับการควบคุมทั้งร่างกาย ระบบดังกล่าวสามารถจำลองการเคลื่อนไหวของมนุษย์ในพื้นที่แคบๆ ซึ่งมีความสำคัญต่อการเพิ่มประโยชน์การใช้งานของหุ่นยนต์ 儘管การทดลองจำลองแสดงอัตราความสำเร็จสูง แต่ในสภาพแวดล้อมจริง หุ่นยนต์ยังต้องเผชิญกับอุปสรรคที่เปลี่ยนแปลงและข้อจำกัดด้านพื้นที่ ดังนั้น การทดสอบในพื้นที่จริงเพิ่มเติมจะช่วยยืนยันความน่าเชื่อถือ และส่งเสริมการประยุกต์ใช้หุ่นยนต์รูปทรงมนุษย์ในชีวิตประจำวัน