
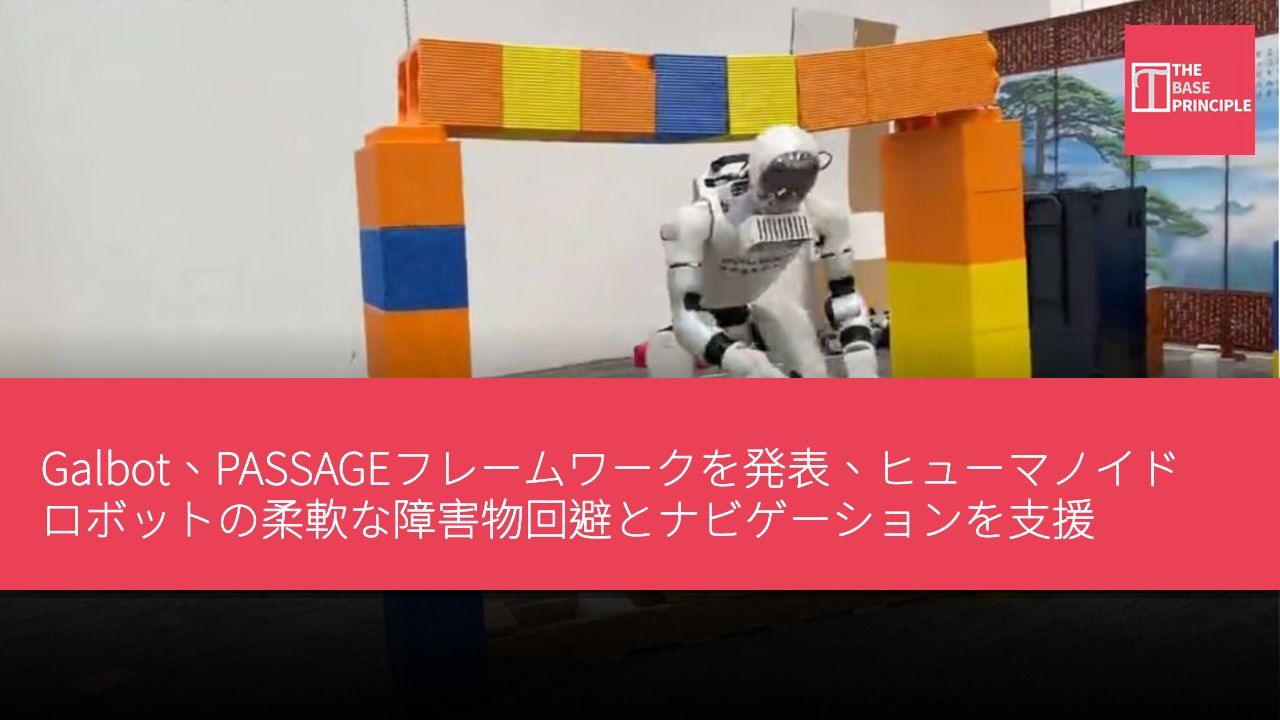
- PASSAGEフレームワークは、ヒューマノイドロボットが動作を適応させて雑然とした環境を通過するのを支援する。
- このシステムは、環境認識、運動計画、全身制御を組み合わせている。
- 研究によると、ロボットは模擬試験で高い成功率を達成した。
- PASSAGEは、ヒューマノイドロボットの、人間向けに設計されたさまざまな空間での活用に焦点を当てている。
GalbotはPASSAGEを発表した。これは、ヒューマノイドロボットが動作を適応させることで雑然とした環境を通過できるようにすることを目的とした研究フレームワークである。このシステムにより、ロボットは物体をまたぐ、障害物の下を頭を下げて通過する、狭い隙間を横向きに通過するなど、異なる通過方法を選択できる。このフレームワークは、環境認識、運動計画、全身制御を組み合わせ、ヒューマノイドロボットがバランスを保ちながら複雑な環境を円滑にナビゲートして目的地に到達するのを支援する。最近、Galbotのヒューマノイドロボットは自律型のテニス試合で100回を超えるラリーを完了し、ボールを追跡し、位置を調整し、さまざまなショットを返球することに成功した。
PASSAGEは、ヒューマノイドロボットが全身動作を適応させることで雑然とした環境をナビゲートできるようにする。このシステムにより、ロボットは物体をまたぐ、上方の障害物の下を頭を下げて通過する、狭い隙間を横向きに通過するなど、適切な動作を選択できる。このフレームワークは、ロボット工学における重要な課題、すなわちロボットの動作と周囲空間の理解を調整するという課題を解決する。ヒューマノイドロボットは、開口部を通過できるかどうかを検討する際、両足だけでなく、頭部、肩、腕、胴体が周囲の物体を回避できることも考慮しなければならない。ロボットの脚部に通り道があっても、低い天井や狭い戸口に衝突する可能性がある。
環境を知覚し、空間的な制約を理解し、全身運動を調整することは、ヒューマノイドロボットが人間社会に溶け込むうえで極めて重要であり、これらは依然としてロボット工学における主要な課題である。
PASSAGEフレームワークの動作原理
この問題を解決するため、GalbotのチームはPASSAGEを発表した。このフレームワークは、環境認識、運動計画、全身制御を組み合わせている。プロジェクトページによると、このシステムはプランナーを使用して短期的な運動シーケンスを生成し、コントローラーを使用してそれらのシーケンスを実行すると同時に、周囲の幾何学的形状に反応する。このフレームワークは、異なる障害物タイプに個別のポリシーに依存するのではなく、動作選択と実行を統一された計画・制御手法に統合し、動作を組み合わせてさまざまな空間的制約に対処できる。
研究チームは、1,500の仮想シーンを網羅する100時間の人間動作データを収集した。操作者はVRと慣性モーションキャプチャを通じて障害物通過を実演し、人間が制限された空間を通過するためにどのように身体を調整するかの例を提供した。このシステムはこれらのデータを利用して、人間の動作とそれが発生した環境条件を関連付ける。ロボットの操作中、LiDARが周囲環境に関する情報を提供し、フレームワークが障害物と利用可能な空間を考慮するのを支援する。プロジェクト文書によると、PASSAGEはNvidia Jetson AGX Orinコンピューター上で動作し、事前に構築された地図や外部計算を必要としない。
この設定により、システムはロボット自体で環境情報を処理し、動作を調整できる。
模擬試験の成功率
研究論文は、750回の模擬試験において98.67%の成功率を報告しており、これは150の未見のシナリオを網羅している。このデータは、ロボットが各障害物を避けたかどうかではなく、目的地に到達したかどうかを測定している。障害物に接触せずにタスクを完了することを成功の条件とした場合、報告された成功率は70.3%に低下する。この差は、ヒューマノイドロボットの全身を調整して狭い空間を通過させるという課題を浮き彫りにしている。チームはまた、50の未見の物理的レイアウトでUnitree G1ヒューマノイドロボットに対してPASSAGEをテストした。
研究者らは、このロボットが50回の試験すべてを転倒や安全介入を必要とすることなく成功裏に完了し、45のレイアウトで障害物に接触しなかったと報告している。
これらの結果は限られた研究評価によるものであり、すべての現実環境における信頼性を確立したものではない。PASSAGEは、家具を備えた部屋、工場、その他人間向けに設計された空間で作業するためにヒューマノイドロボットが必要とする可能性のある能力に焦点を当てている。利用可能な空間に適応するために姿勢を適応させることは、固定された歩行パターンでは対応できない環境をロボットがナビゲートするのに役立つ可能性がある。しかし、公表された結果は、目的地に到達することと、接触せずにその中を移動することは依然として異なる課題であることも示している。プロジェクトページでは、このフレームワークのコードがまもなく公開される予定であり、他の環境での広範な応用と性能をさらに評価するとしている。
ヒューマノイドロボットのナビゲーションにおける技術的課題
PASSAGEフレームワークの発表は、ヒューマノイドロボットが複雑な環境をナビゲートするうえでの技術的進歩を示すものである。環境認識と全身制御を組み合わせることで、このシステムは狭い空間における人間の動作を模倣でき、これはロボットの実用性を高めるために極めて重要である。模擬試験では高い成功率が示されているものの、実際の環境では、ロボットは依然として多様な障害物や空間的制約に直面する必要がある。したがって、さらなる実地テストは、その信頼性を検証し、日常生活におけるヒューマノイドロボットの応用を促進するのに役立つだろう。