
النقاط الرئيسية
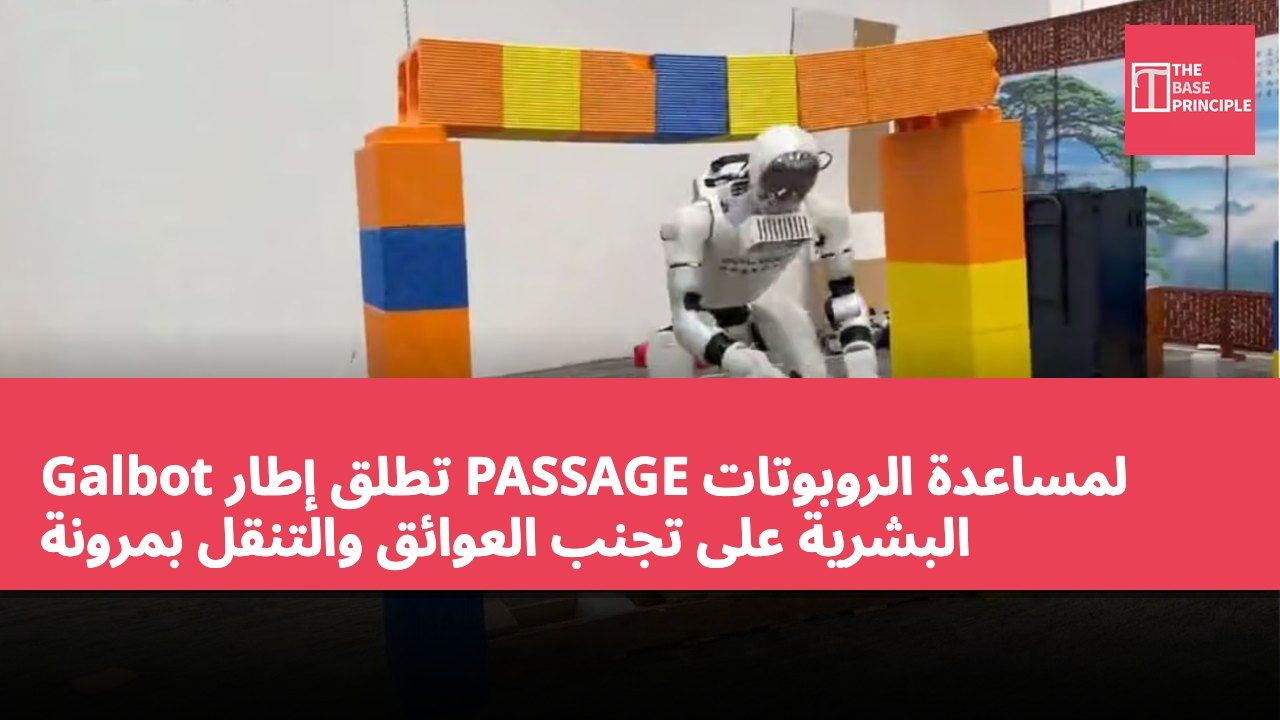
- يساعد إطار PASSAGE الروبوتات البشرية على تكييف حركاتها لعبور البيئات المزدحمة.
- يجمع النظام بين الإدراك البيئي، وتخطيط الحركة، والتحكم في الجسم بالكامل.
- أظهرت الأبحاث أن الروبوتات تحقق معدل نجاح مرتفع في التجارب المحاكية.
- يركز PASSAGE على تطبيقات الروبوتات البشرية في مختلف المساحات المصممة للبشر.
آلية عمل إطار PASSAGE
لحل هذه المشكلة، أطلقت فريق Galbot إطار PASSAGE، الذي يجمع بين الإدراك البيئي، وتخطيط الحركة، والتحكم في الجسم بالكامل. وفقاً لصفحة المشروع، يستخدم النظام مخططاً لتوليد تسلسلات حركية قصيرة المدى، ومتحكماً لتنفيذ هذه التسلسلات مع الاستجابة للأشكال الهندسية المحيطة. يدمج الإطار اختيار الحركة وتنفيذها في نهج موحد للتخطيط والتحكم، بدلاً من الاعتماد على سياسات منفصلة لأنواع مختلفة من العوائق، مما يتيح دمج الحركات للتفاوض على مختلف القيود المكانية. جمع فريق البحث 100 ساعة من بيانات الحركة البشرية، تغطي 1,500 سيناريو افتراضي. قام المشغلون بعرض عبور العوائق عبر الواقع الافتراضي والتقاط الحركة بالقصور الذاتي، مما قدم أمثلة على كيفية تعديل البشر لأجسامهم لعبور المساحات المقيدة. يستخدم النظام هذه البيانات لربط الحركات البشرية بالظروف البيئية التي تحدث فيها. أثناء تشغيل الروبوت، يوفر LiDAR معلومات عن البيئة المحيطة، مما يساعد الإطار على مراعاة العوائق والمساحات المتاحة. وفقاً لوثائق المشروع، يعمل PASSAGE على حاسوب Nvidia Jetson AGX Orin، دون الحاجة إلى خرائط مبنية مسبقاً أو حوسبة خارجية. يتيح هذا الإعداد للنظام معالجة المعلومات البيئية وتنسيق الحركات على الروبوت نفسه.معدلات النجاح في التجارب المحاكية
أفاد بحث الورقة بمعدل نجاح بلغ 98.67% في 750 تجربة محاكية، شملت 150 سيناريو لم يسبق رؤيتها. يقيس هذا البيانات ما إذا كان الروبوت يصل إلى الوجهة، وليس ما إذا كان يتجنب كل عائق. عندما يشترط النجاح إتمام المهمة دون ملامسة العوائق، انخفض معدل النجاح المبلغ عنه إلى 70.3%. يسلط هذا الفرق الضوء على تحدي تنسيق جسم الروبوت البشري بالكامل للمرور عبر المساحات الضيقة. اختبر الفريق أيضاً إطار PASSAGE على روبوت Unitree G1 البشري في 50 تخطيطاً فيزيائياً لم يسبق رؤيتها. أفاد الباحثون بأن الروبوت أكمل بنجاح جميع التجارب الـ 50 دون سقوط أو الحاجة إلى تدخل أمان، وفي 45 تخطيطاً لم يلمس أي عائق. تأتي هذه النتائج من تقييم بحثي محدود، ولا تثبت الموثوقية في جميع البيئات الواقعية. يركز PASSAGE على القدرات التي قد تحتاجها الروبوتات البشرية للعمل في الغرف المفروشة، والمصانع، وغيرها من المساحات المصممة للبشر. قد يساعد تكييف الوضعية لتناسب المساحة المتاحة الروبوتات على التنقل في البيئات التي لا تكفي فيها أنماط المشي الثابتة. ومع ذلك، تظهر النتائج المنشورة أن الوصول إلى الوجهة والتحرك فيها دون ملامسة لا يزالان تحديين مختلفين. تدرج صفحة المشروع أن كود الإطار سيصدر قريباً، مما سيمكن من مزيد من تقييم تطبيقاته الواسعة وأدائه في بيئات أخرى.التحديات التقنية في تنقل الروبوتات البشرية
يمثل إطلاق إطار PASSAGE تقدماً تقنياً في تنقل الروبوتات البشرية ضمن البيئات المعقدة. من خلال الجمع بين الإدراك البيئي والتحكم في الجسم بالكامل، يستطيع النظام محاكاة حركات البشر في المساحات الضيقة، وهو أمر بالغ الأهمية لتعزيز فائدة الروبوتات. على الرغم من أن التجارب المحاكية أظهرت معدلات نجاح عالية، إلا أن الروبوتات في البيئات الواقعية لا تزال تواجه عوائق متغيرة وقيوداً مكانية. لذا، ستسهم المزيد من الاختبارات الميدانية في التحقق من موثوقيتها، وتعزيز تطبيق الروبوتات البشرية في الحياة اليومية.H
حول المؤلف
Henderson