
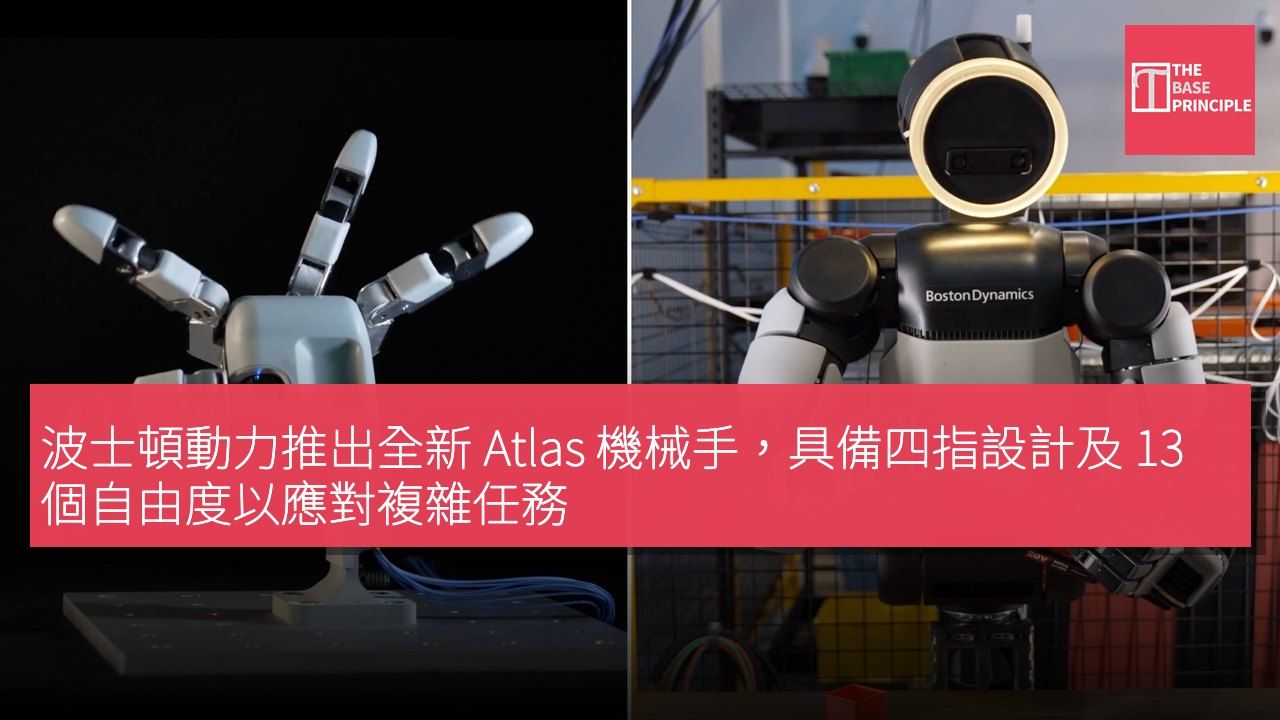
- Atlas 機械手具備四根手指和 13 個自由度,專為複雜任務設計。
- 新手的設計提升了關節自由度,增強了對物體的控制能力。
- 缺少第五根手指是為了降低成本和故障點,仍能滿足操作需求。
- 設計考慮到人工智能訓練,優化了模擬和現實之間的轉換。
人形機械人正逐漸被設計用以在為人類建造的環境中工作,但模仿人類身體並不意味著必須複製每一個部位。波士頓動力公司採取了這一思路,推出了其最新的 Atlas 機械手,該手具備四根手指和 13 個自由度,而非嘗試重現傳統的五指手。該公司表示,這款新手的設計圍繞著一組難以平衡的要求:靈活性、力量、耐用性、感知能力、可製造性,以及在模擬中訓練機械行為的能力。最終的結果是一個不僅僅用於抓取物體,而是能夠操控物體、從滑脫中恢復並操作工具的機械手。
提升自由度與控制能力
這款新手的設計將 Atlas 的關節從之前的七個自由度提升至 13 個自由度。它使用四根手指,包括一根更具能力的對掌拇指,其他三根手指各具三個自由度,而拇指則擁有四個自由度。該公司表示,這種配置使得手指能夠展開,並提供對各個指尖的更大控制。關節使用直接驅動和單一驅動器類型,驅動器被封裝,無需依賴交叉在關節上的電纜。這款手的大小大致與一隻大型人手相當,這是一個重要的限制,因為 Atlas 計劃與人類規模的工具和設備一起工作。
波士頓動力公司還表示,這款手保持著足夠的力量以應對要求苛刻的體力工作。該公司報告指出,它可以搬運超過 100 磅的裝載小型冰箱,這與更廣泛的 Atlas 平台對工業物料搬運的焦點相符。生產型的 Atlas 本身的瞬時負載為 110 磅,持續負載為 66 磅。
缺少的第五根手指是設計中較不尋常的方面之一。波士頓動力指出,添加小指相對簡單,但團隊測試了它是否實際上對機器人預期執行的任務是必要的。公司得出的結論是,四根手指已經能夠提供手內物體的重新定位、從滑脫抓取中恢復以及在按壓工具觸發器時操控工具的能力。添加另一根手指還需要額外三個驅動器,這會增加手的成本、尺寸和潛在故障點數量。這種取捨對於一個預期進行重複操作的工業機器人來說尤為重要,而不僅僅是在實驗室中展示靈活性。
人工智能訓練的考量
新手的設計也考慮到了人工智能訓練。其機械設計經過優化,旨在實現高保真模擬和模擬到現實的強化學習,使得在模擬中訓練的控制策略能夠轉移到實體硬件上。這款手使用可反向驅動的傳動系統,意味著外部力量可以驅動關節,而不是被剛性高摩擦的機制所抵抗。這使得 Atlas 能夠利用本體感知,感知自身關節的位置和運動,作為控制系統的一部分。手中還包括密集的壓力敏感觸覺傳感器,覆蓋在指尖和手掌上。
這些傳感器通過提供與物體接觸的資訊來補充本體感知。該機器人公司表示,這種可反向驅動的硬件和旨在補償摩擦和電機齒輪等效應的控制系統的結合,使得該手能夠以高動態保真度進行建模。強化學習系統可以在模擬中暴露於電機行為、表面摩擦、物體幾何及擾動的變化中,然後在實體機器人上測試所產生的策略。
設計的核心在於抓取與操作之間的區別。傳統的工業抓取器在物品、方位和工作環境受到嚴格控制時,能夠非常有效。然而,人形機械人則旨在與更廣泛的物品和工作空間進行互動。該公司指出,這款新手能執行多種靈活行為,包括在拇指與單獨手指之間的夾爪抓取、三腳架抓取以及拇指在其他手指之間的控制運動。它還被設計用來處理工具,如電鑽、磨光機、釘槍、扭矩驅動器和焊接火炬。這種能力可能在未來人形機械人超越簡單物料搬運時顯得尤為重要。
Atlas 已經在工業環境中進行開發,波士頓動力和現代汽車正在喬治亞州的一個專門設施中對這款機器人進行製造和物流任務的培訓。這款新手並未嘗試重現人類手的所有能力,而是寄希望於一個更簡單、強大且高度可控的設計能夠提供足夠的靈活性,以執行有用的體力工作,同時保持適合模擬、維護和最終大規模生產。
機械手設計的靈活性與實用性
波士頓動力的 Atlas 機械手在設計上強調靈活性與實用性,四指設計不僅減少了成本,也提升了操作效率。這種設計使機械手能夠適應多種工作環境,從而擴展其應用範圍。隨著人工智能技術的進步,這款手的設計也考慮了模擬訓練的需求,能夠在真實環境中執行複雜任務。這些特點使得 Atlas 在工業自動化和人形機械人領域中具備更大的潛力。