
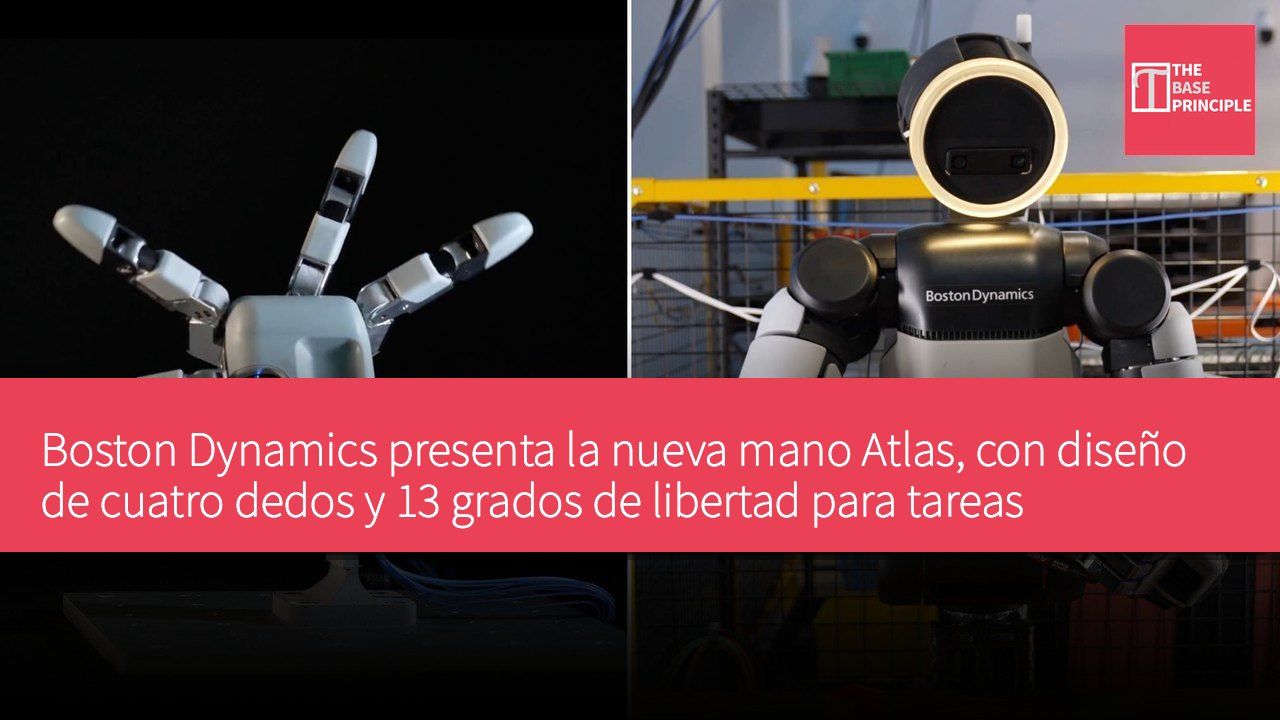
- La mano Atlas tiene cuatro dedos y 13 grados de libertad, diseñada para tareas complejas.
- El nuevo diseño aumenta los grados de libertad articulares, mejorando el control de objetos.
- La ausencia del quinto dedo reduce costes y puntos de fallo, sin dejar de satisfacer las necesidades de manipulación.
- El diseño considera el entrenamiento de IA, optimizando la transferencia entre simulación y realidad.
Los robots humanoides se están diseñando gradualmente para trabajar en entornos construidos para humanos, pero imitar el cuerpo humano no significa tener que replicar cada parte. Boston Dynamics ha adoptado este enfoque al presentar su última mano Atlas, que cuenta con cuatro dedos y 13 grados de libertad en lugar de intentar recrear la tradicional mano de cinco dedos. La empresa indica que el diseño de esta nueva mano gira en torno a un conjunto de requisitos difíciles de equilibrar: destreza, fuerza, durabilidad, capacidad sensorial, fabricabilidad y la capacidad de entrenar comportamientos robóticos en simulación. El resultado final es una mano que no solo sirve para agarrar objetos, sino que puede manipularlos, recuperarse de deslizamientos y operar herramientas.
Mayor libertad de movimiento y capacidad de control
El diseño de esta nueva mano eleva las articulaciones de Atlas de los anteriores siete grados de libertad a 13. Utiliza cuatro dedos, incluido un pulgar oponible más capaz; los otros tres dedos tienen tres grados de libertad cada uno, mientras que el pulgar posee cuatro. La empresa señala que esta configuración permite que los dedos se abran y proporciona un mayor control sobre cada yema. Las articulaciones emplean accionamiento directo y un único tipo de actuador, encapsulados sin depender de cables que se cruzan por las articulaciones. La mano tiene un tamaño aproximadamente equivalente al de una mano humana grande, una restricción importante porque Atlas está previsto para trabajar con herramientas y equipos a escala humana.
Boston Dynamics también indica que esta mano mantiene fuerza suficiente para afrontar trabajos físicos exigentes. La empresa informa de que puede transportar cargas de más de 100 libras, como un pequeño frigorífico, lo que se alinea con el enfoque de la plataforma Atlas en la manipulación industrial de materiales. El propio Atlas de producción tiene una carga máxima instantánea de 110 libras y una carga sostenida de 66 libras.
La ausencia del quinto dedo es uno de los aspectos menos convencionales del diseño. Boston Dynamics señala que añadir un meñique sería relativamente sencillo, pero el equipo probó si era realmente necesario para las tareas que se espera que realice el robot. La compañía concluyó que cuatro dedos ya proporcionan la capacidad de reposicionar objetos dentro de la mano, recuperarse de agarres que resbalan y manipular herramientas mientras se accionan gatillos. Añadir otro dedo requeriría tres actuadores adicionales, lo que aumentaría el coste, el tamaño y el número de puntos de fallo potenciales. Esta compensación es especialmente importante para un robot industrial destinado a operaciones repetitivas, no solo a demostrar destreza en un laboratorio.
Consideraciones para el entrenamiento de IA
El diseño de la nueva mano también tuvo en cuenta el entrenamiento de inteligencia artificial. Su diseño mecánico se optimizó para lograr simulaciones de alta fidelidad y aprendizaje por refuerzo de simulación a realidad, de modo que las políticas de control entrenadas en simulación puedan transferirse al hardware físico. La mano utiliza un sistema de transmisión retroaccionable, lo que significa que las fuerzas externas pueden accionar las articulaciones en lugar de ser resistidas por mecanismos rígidos de alta fricción. Esto permite a Atlas aprovechar la propiocepción, percibiendo la posición y el movimiento de sus propias articulaciones como parte del sistema de control. La mano también incluye densos sensores táctiles sensibles a la presión que cubren las yemas de los dedos y la palma.
Estos sensores complementan la propiocepción al proporcionar información sobre el contacto con objetos. La empresa robótica indica que la combinación de hardware retroaccionable y sistemas de control diseñados para compensar efectos como la fricción y el engranaje del motor permite modelar la mano con alta fidelidad dinámica. Los sistemas de aprendizaje por refuerzo pueden exponerse en simulación a variaciones en el comportamiento del motor, la fricción superficial, la geometría de los objetos y las perturbaciones, para luego probar las políticas resultantes en el robot físico.
El núcleo del diseño radica en la distinción entre agarrar y manipular. Los agarradores industriales tradicionales son muy eficaces cuando los artículos, las orientaciones y el entorno de trabajo están estrictamente controlados. Sin embargo, los robots humanoides pretenden interactuar con una gama más amplia de objetos y espacios de trabajo. La empresa señala que esta nueva mano puede ejecutar múltiples comportamientos hábiles, incluidos agarres de pinza entre el pulgar y dedos individuales, agarres de trípode y movimientos controlados del pulgar entre los otros dedos. También está diseñada para manejar herramientas como taladros, amoladoras, pistolas de clavos, llaves de torque y antorchas de soldadura. Esta capacidad podría resultar crucial cuando los robots humanoides vayan más allá de la simple manipulación de materiales.
Atlas ya se está desarrollando en entornos industriales; Boston Dynamics y Hyundai Motor están entrenando al robot en tareas de fabricación y logística en una instalación dedicada en Georgia. Esta nueva mano no intenta replicar todas las capacidades de la mano humana, sino que apuesta por un diseño más simple, robusto y altamente controlable que ofrezca suficiente destreza para realizar trabajo físico útil, manteniéndose apto para simulación, mantenimiento y eventual producción en masa.
Flexibilidad y practicidad en el diseño de la mano robótica
La mano Atlas de Boston Dynamics hace hincapié en la flexibilidad y la practicidad en su diseño; la configuración de cuatro dedos no solo reduce costes, sino que también mejora la eficiencia operativa. Este diseño permite que la mano se adapte a diversos entornos de trabajo, ampliando así su rango de aplicación. Con el avance de la tecnología de inteligencia artificial, el diseño de esta mano también consideró las necesidades de entrenamiento en simulación, pudiendo ejecutar tareas complejas en entornos reales. Estas características otorgan a Atlas un mayor potencial en el ámbito de la automatización industrial y los robots humanoides.