
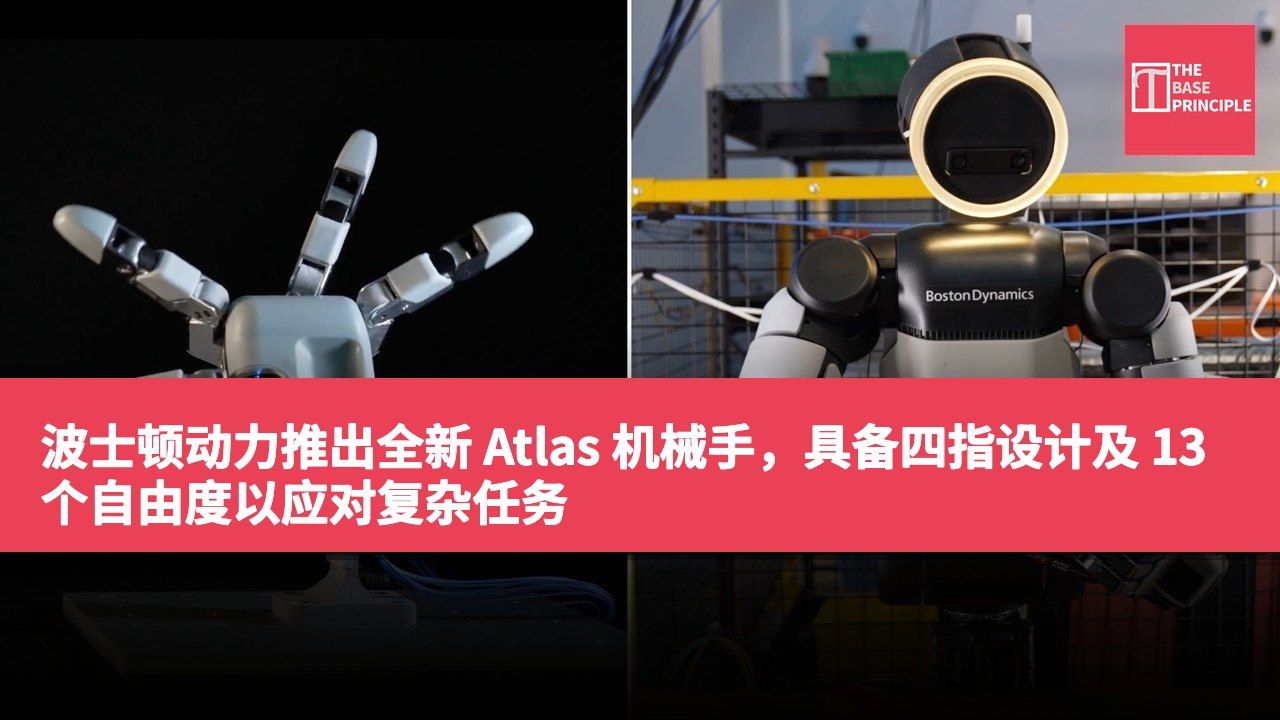
- Atlas 机械手具备四根手指和 13 个自由度,专为复杂任务设计。
- 新手的设计提升了关节自由度,增强了对物体的控制能力。
- 缺少第五根手指是为了降低成本和故障点,仍能满足操作需求。
- 设计考虑到人工智能训练,优化了模拟和现实之间的转换。
人形机器人正逐渐被设计用以在为人类建造的环境中工作,但模仿人类身体并不意味着必须复制每一个部位。波士顿动力公司采取了这一思路,推出了其最新的 Atlas 机械手,该手具备四根手指和 13 个自由度,而非尝试重现传统的五指手。该公司表示,这款新手的设计围绕着一组难以平衡的要求:灵活性、力量、耐用性、感知能力、可制造性,以及在模拟中训练机械行为的能力。最终的结果是一个不仅仅用于抓取物体,而是能够操控物体、从滑脱中恢复并操作工具的机械手。
提升自由度与控制能力
这款新手的设计将 Atlas 的关节从之前的七个自由度提升至 13 个自由度。它使用四根手指,包括一根更具能力的对掌拇指,其他三根手指各具三个自由度,而拇指则拥有四个自由度。该公司表示,这种配置使得手指能够展开,并提供对各个指尖的更大控制。关节使用直接驱动和单一驱动器类型,驱动器被封装,无需依赖交叉在关节上的电缆。这款手的大小大致与一只大型人手相当,这是一个重要的限制,因为 Atlas 计划与人类规模的工具和设备一起工作。
波士顿动力公司还表示,这款手保持着足够的力量以应对要求苛刻的体力工作。该公司报告指出,它可以搬运超过 100 磅的装载小型冰箱,这与更广泛的 Atlas 平台对工业物料搬运的焦点相符。生产型的 Atlas 本身的瞬时负载为 110 磅,持续负载为 66 磅。
缺少的第五根手指是设计中较不寻常的方面之一。波士顿动力指出,添加小指相对简单,但团队测试了它是否实际上对机器人预期执行的任务是必要的。公司得出的结论是,四根手指已经能够提供手内物体的重新定位、从滑脱抓取中恢复以及在按压工具触发器时操控工具的能力。添加另一根手指还需要额外三个驱动器,这会增加手的成本、尺寸和潜在故障点数量。这种取舍对于一个预期进行重复操作的工业机器人来说尤为重要,而不仅仅是在实验室中展示灵活性。
人工智能训练的考量
新手的设计也考虑到了人工智能训练。其机械设计经过优化,旨在实现高保真模拟和模拟到现实的强化学习,使得在模拟中训练的控制策略能够转移到实体硬件上。这款手使用可反向驱动的传动系统,意味着外部力量可以驱动关节,而不是被刚性高摩擦的机制所抵抗。这使得 Atlas 能够利用本体感知,感知自身关节的位置和运动,作为控制系统的一部分。手中还包括密集的压力敏感触觉传感器,覆盖在指尖和手掌上。
这些传感器通过提供与物体接触的信息来补充本体感知。该机器人公司表示,这种可反向驱动的硬件和旨在补偿摩擦和电机齿轮等效应的控制系统的结合,使得该手能够以高动态保真度进行建模。强化学习系统可以在模拟中暴露于电机行为、表面摩擦、物体几何及扰动的变化中,然后在实体机器人上测试所产生的策略。
设计的核心在于抓取与操作之间的区别。传统的工业抓取器在物品、方位和工作环境受到严格控制时,能够非常有效。然而,人形机器人则旨在与更广泛的物品和工作空间进行互动。该公司指出,这款新手能执行多种灵活行为,包括在拇指与单独手指之间的夹爪抓取、三脚架抓取以及拇指在其他手指之间的控制运动。它还被设计用来处理工具,如电钻、磨光机、钉枪、扭矩驱动器和焊接火炬。这种能力可能在未来人形机器人超越简单物料搬运时显得尤为重要。
Atlas 已经在工业环境中进行开发,波士顿动力和现代汽车正在佐治亚州的一个专门设施中对这款机器人进行制造和物流任务的培训。这款新手并未尝试重现人类手的所有能力,而是寄希望于一个更简单、强大且高度可控的设计能够提供足够的灵活性,以执行有用的体力工作,同时保持适合模拟、维护和最终大规模生产。
机械手设计的灵活性与实用性
波士顿动力的 Atlas 机械手在设计上强调灵活性与实用性,四指设计不仅减少了成本,也提升了操作效率。这种设计使机械手能够适应多种工作环境,从而拓展其应用范围。随着人工智能技术的进步,这款手的设计也考虑了模拟训练的需求,能够在真实环境中执行复杂任务。这些特点使得 Atlas 在工业自动化和人形机器人领域中具备更大的潜力。