
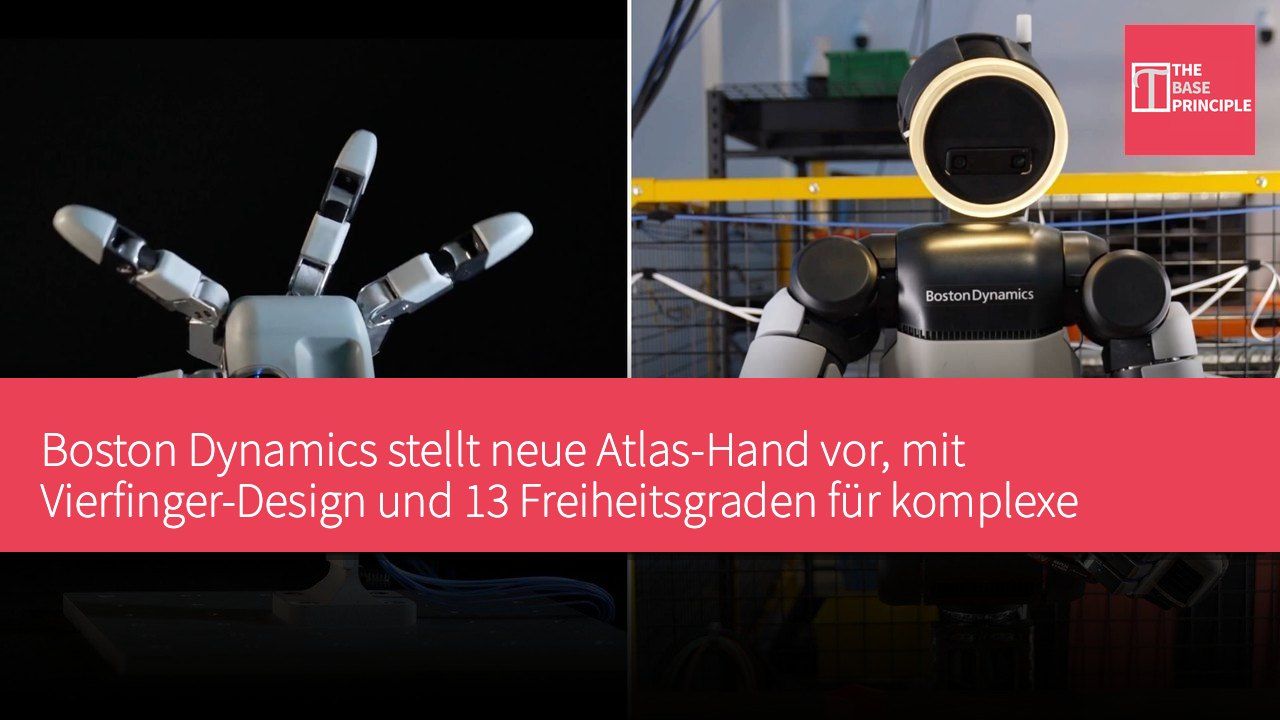
- Die Atlas-Hand verfügt über vier Finger und 13 Freiheitsgrade, konzipiert für komplexe Aufgaben.
- Das Design der neuen Hand erhöht die Gelenkfreiheitsgrade und verbessert die Kontrolle über Objekte.
- Das Fehlen des fünften Fingers dient der Kostensenkung und Reduzierung von Ausfallpunkten, erfüllt dennoch die Manipulationsanforderungen.
- Das Design berücksichtigt KI-Training und optimiert den Transfer zwischen Simulation und Realität.
Humanoide Roboter werden zunehmend dafür entworfen, in für Menschen geschaffenen Umgebungen zu arbeiten, doch die Nachahmung des menschlichen Körpers bedeutet nicht, dass jedes Körperteil repliziert werden muss. Boston Dynamics verfolgt diesen Ansatz und bringt seine neueste Atlas-Hand auf den Markt, die über vier Finger und 13 Freiheitsgrade verfügt, anstatt eine traditionelle Fünf-Finger-Hand nachzubilden. Das Unternehmen zufolge wurde das Design der neuen Hand um eine Reihe schwer in Einklang zu bringender Anforderungen herum entwickelt: Beweglichkeit, Kraft, Haltbarkeit, Wahrnehmungsfähigkeit, Fertigbarkeit sowie die Fähigkeit, Roboterverhalten in der Simulation zu trainieren. Das Endergebnis ist eine Hand, die nicht nur zum Greifen von Objekten dient, sondern diese manipulieren, aus Rutschbewegungen heraus wieder Kontrolle erlangen und Werkzeuge bedienen kann.
Erhöhung der Freiheitsgrade und der Kontrollfähigkeit
Das Design dieser neuen Hand erhöht die Gelenke des Atlas von zuvor sieben auf 13 Freiheitsgrade. Sie nutzt vier Finger, darunter einen leistungsfähigeren opponierbaren Daumen, während die anderen drei Finger jeweils drei Freiheitsgrade besitzen und der Daumen vier. Laut Unternehmen ermöglicht diese Konfiguration, dass sich die Finger spreizen lassen und eine größere Kontrolle über jede Fingerspitze geboten wird. Die Gelenke verwenden Direktantrieb und einen einzigen Aktuatortyp, wobei die Aktuatoren gekapselt sind, ohne auf Kabel angewiesen zu sein, die sich über die Gelenke kreuzen. Die Hand ist etwa so groß wie eine große Menschenhand – eine wichtige Einschränkung, da der Atlas mit menschengerechten Werkzeugen und Geräten arbeiten soll.
Boston Dynamics gibt zudem an, dass diese Hand ausreichend Kraft für anspruchsvolle körperliche Arbeiten aufbringt. Laut Unternehmensangaben kann sie einen mit einem kleinen Kühlschrank beladenen Lasten von über 100 Pfund bewegen, was zum Fokus der breiteren Atlas-Plattform auf industrielles Materialhandling passt. Der Produktions-Atlas selbst hat eine Spitzenlast von 110 Pfund und eine Dauerlast von 66 Pfund.
Der fehlende fünfte Finger ist einer der ungewöhnlicheren Aspekte des Designs. Boston Dynamics merkt an, dass das Hinzufügen eines kleinen Fingers relativ einfach wäre, das Team jedoch testete, ob er für die vom Roboter vorgesehenen Aufgaben tatsächlich notwendig sei. Zu dem Schluss gekommen sei, dass vier Finger bereits die Neupositionierung von Objekten in der Hand, die Erholung von rutschenden Griffen sowie die Manipulation von Werkzeugen beim Drücken von Auslösern ermöglichen. Ein weiterer Finger würde drei zusätzliche Aktuatoren erfordern, was Kosten, Größe und die Anzahl potenzieller Ausfallpunkte der Hand erhöhen würde. Dieser Kompromiss sei besonders wichtig für einen Industrieroboter, der für wiederholte Manipulationen ausgelegt ist, und nicht nur, um im Labor Geschicklichkeit zu demonstrieren.
Berücksichtigung des KI-Trainings
Das Design der neuen Hand berücksichtigt auch das KI-Training. Ihr mechanisches Design wurde optimiert, um hochfidele Simulation und Sim-to-Real-Reinforcement-Learning zu ermöglichen, sodass in der Simulation trainierte Steuerungsstrategien auf die physische Hardware übertragen werden können. Die Hand nutzt ein rückführbares Getriebesystem, was bedeutet, dass externe Kräfte die Gelenke antreiben können, anstatt von steifen, hochreibenden Mechanismen blockiert zu werden. Dies ermöglicht es Atlas, Propriozeption zu nutzen – die Wahrnehmung der eigenen Gelenkpositionen und -bewegungen – als Teil des Kontrollsystems. Die Hand umfasst zudem dicht angeordnete druckempfindliche taktile Sensoren, die Fingerspitzen und Handfläche bedecken.
Diese Sensoren ergänzen die Propriozeption, indem sie Informationen über den Kontakt mit Objekten liefern. Das Robotikunternehmen erklärt, dass die Kombination aus diesem rückführbaren Hardware und einem Kontrollsystem, das darauf abzielt, Effekte wie Reibung und Motorzahnrad-Spiel zu kompensieren, es ermöglicht, die Hand mit hoher dynamischer Fidelität zu modellieren. Reinforcement-Learning-Systeme können in der Simulation Variationen im Motorverhalten, der Oberflächenreibung, der Objektgeometrie und Störungen ausgesetzt werden, bevor die resultierenden Strategien auf dem physischen Roboter getestet werden.
Der Kern des Designs liegt in der Unterscheidung zwischen Greifen und Manipulieren. Herkömmliche Industriegreifer sind sehr effektiv, solange Objekte, Orientierung und Arbeitsumgebung streng kontrolliert sind. Humanoide Roboter hingegen sind darauf ausgelegt, mit einer breiteren Palette von Objekten und Arbeitsbereichen zu interagieren. Das Unternehmen weist darauf hin, dass diese neue Hand diverse manipulative Verhaltensweisen ausführen kann, darunter Präzisionsgriffe zwischen Daumen und einzelnen Fingern, Tripod-Griffe sowie kontrollierte Bewegungen des Daumens zwischen den anderen Fingern. Sie ist auch für den Umgang mit Werkzeugen konzipiert, wie Bohrmaschinen, Winkelschleifern, Nagelpistolen, Drehmomentschraubern und Schweißbrennern. Diese Fähigkeit könnte besonders wichtig werden, wenn humanoide Roboter künftig über einfaches Materialhandling hinausgehen.
Der Atlas wird bereits in industriellen Umgebungen entwickelt; Boston Dynamics und Hyundai Motor trainieren den Roboter in einer dedizierten Einrichtung in Georgia für Fertigungs- und Logistikaufgaben. Diese neue Hand versucht nicht, alle Fähigkeiten der menschlichen Hand nachzubilden, sondern setzt auf die Hoffnung, dass ein simpleres, robusteres und hochkontrollierbares Design ausreichend Geschicklichkeit bietet, um nützliche körperliche Arbeit zu verrichten, während es gleichzeitig für Simulation, Wartung und letztlich die Massenproduktion geeignet bleibt.
Flexibilität und Praktikabilität im Hand-Design
Die Atlas-Hand von Boston Dynamics betont in ihrem Design Flexibilität und Praktikabilität; das Vierfinger-Design reduziert nicht nur Kosten, sondern steigert auch die Manipulationseffizienz. Dieses Design ermöglicht es der Hand, sich an diverse Arbeitsumgebungen anzupassen und damit ihren Anwendungsbereich zu erweitern. Mit dem Fortschritt der KI-Technologie berücksichtigt das Design dieser Hand auch die Anforderungen des Simulationstrainings, um komplexe Aufgaben in realen Umgebungen auszuführen. Diese Eigenschaften verleihen Atlas in den Bereichen Industrieautomatisierung und humanoide Robotik größeres Potenzial.