
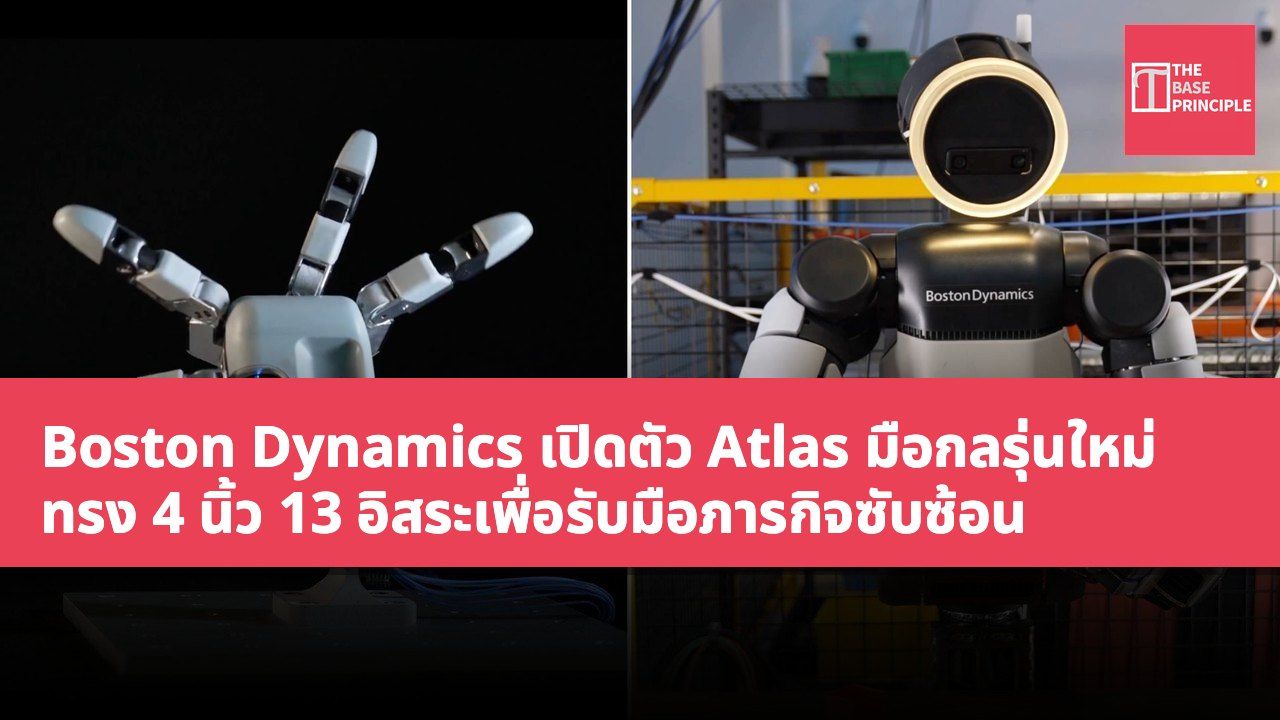
- มือกล Atlas มี 4 นิ้วและ 13 อิสระ ออกแบบพิเศษสำหรับภารกิจซับซ้อน
- การออกแบบมือรุ่นใหม่เพิ่มอิสระของข้อต่อ เสริมความสามารถในการควบคุมวัตถุ
- การขาดนิ้วที่ห้าเพื่อลดต้นทุนและจุดบกพร่อง แต่ยังตอบสนองความต้องการในการปฏิบัติงาน
- การออกแบบคำนึงถึงการฝึกอบรม AI เพิ่มประสิทธิภาพการเปลี่ยนผ่านระหว่างการจำลองและความเป็นจริง
หุ่นยนต์รูปทรงมนุษย์กำลังถูกออกแบบเพื่อทำงานในสภาพแวดล้อมที่สร้างขึ้นสำหรับมนุษย์ แต่การเลียนแบบร่างกายมนุษย์ไม่ได้หมายความว่าต้องจำลองทุกส่วน บริษัท Boston Dynamics 採นำแนวคิดนี้ เปิดตัวมือกล Atlas ล่าสุด ที่มี 4 นิ้วและ 13 อิสระ แทนที่จะพยายามสร้างมือ 5 นิ้วแบบดั้งเดิม บริษัทระบุว่าการออกแบบมือรุ่นใหม่นี้ล้อมรอบชุดข้อกำหนดที่ยากที่จะสร้างสมดุล ได้แก่ ความยืดหยุ่น ความแข็งแรง ความทนทาน ความสามารถในการรับรู้ ความเป็นไปได้ในการผลิต และความสามารถในการฝึกพฤติกรรมกลไกในการจำลอง ผลลัพธ์สุดท้ายคือมือกลที่ไม่ได้ใช้เพียงแค่จับวัตถุ แต่สามารถควบคุมวัตถุ ฟื้นตัวจากการลื่นไถล และปฏิบัติงานเครื่องมือได้
เพิ่มอิสระและความสามารถในการควบคุม
การออกแบบมือรุ่นนี้ยกระดับข้อต่อของ Atlas จาก 7 อิสระเดิมเป็น 13 อิสระ ใช้ 4 นิ้ว รวมถึงนิ้วโป้งที่มีความสามารถมากขึ้น นิ้วอีก 3 นิ้วแต่ละนิ้วมี 3 อิสระ ส่วนนิ้วโป้งมี 4 อิสระ บริษัทระบุว่าการจัดวางนี้ทำให้นิ้วสามารถบีบได้ และให้การควบคุมปลายนิ้วแต่ละนิ้วมากขึ้น ข้อต่อใช้การขับเคลื่อนโดยตรงและชนิดขับเคลื่อนเดียว ขับเคลื่อนถูกห่อหุ้ม ไม่ต้องพึ่งพาสายไฟที่ข้ามข้อต่อ ขนาดมือประมาณเท่ากับมือมนุษย์ขนาดใหญ่ ซึ่งเป็นข้อจำกัดสำคัญ เนื่องจาก Atlas วางแผนทำงานร่วมกับเครื่องมือและอุปกรณ์ขนาดมนุษย์
บริษัท Boston Dynamics ยังระบุว่ามือกลนี้รักษาแรงเพียงพอสำหรับงานกายภาพที่เข้มข้น บริษัทรายงานว่ามันสามารถยกนำสิ่งของน้ำหนักเกิน 100 ปอนด์ เช่น ตู้เย็นขนาดเล็ก ซึ่งสอดคล้องกับจุดเน้นของแพลตฟอร์ม Atlas โดยรวมในการขนส่งวัสดุอุตสาหกรรม Atlas รุ่นผลิตมีน้ำหนักทนทานชั่วคราว 110 ปอนด์ และน้ำหนักทนทานต่อเนื่อง 66 ปอนด์
การขาดนิ้วที่ห้าเป็นหนึ่งในด้านที่แปลกใหม่ของการออกแบบ Boston Dynamics ชี้ให้เห็นว่าการเพิ่มนิ้วก้อยค่อนข้างง่าย แต่ทีมทดสอบว่ามันจริงๆ จำเป็นต่อภารกิจที่หุ่นยนต์คาดว่าจะทำหรือไม่ บริษัทสรุปว่า 4 นิ้วสามารถให้การจัดตำแหน่งวัตถุภายในมือ ฟื้นตัวจากการจับลื่น และควบคุมเครื่องมือขณะกดคีบเครื่องมือได้แล้ว การเพิ่มนิ้วอีกหนึ่งนิ้วจะต้องใช้ขับเคลื่อนเพิ่มอีก 3 ตัว ซึ่งจะเพิ่มต้นทุน ขนาด และจุดบกพร่องที่อาจเกิดขึ้น การแลกเปลี่ยนนี้สำคัญมากสำหรับหุ่นยนต์อุตสาหกรรมที่คาดว่าจะทำซ้ำๆ ไม่ใช่แค่แสดงความคล่องแคล่วในห้องปฏิบัติการ
การพิจารณาการฝึกอบรม AI
การออกแบบมือรุ่นใหม่ยังคำนึงถึงการฝึกอบรม AI ด้วย การออกแบบกลไกได้รับการปรับปรุงเพื่อให้ได้การจำลองความนिष्ठาสูงและการเรียนรู้เสริมแรงจากการจำลองสู่ความเป็นจริง ทำให้กลยุทธ์ควบคุมที่ฝึกในการจำลองสามารถถ่ายโอนไปยังฮาร์ดแวร์จริงได้ มือนี้ใช้ระบบขับเคลื่อนแบบย้อนกลับได้ หมายความว่าแรงภายนอกสามารถขับเคลื่อนข้อต่อได้ แทนที่จะถูกต้านทานโดยกลไกแข็งตัวที่มีเสียดทานสูง สิ่งนี้ทำให้ Atlas สามารถใช้รับรู้ตนเอง 感知ตำแหน่งและการเคลื่อนที่ของข้อต่อเอง เป็นส่วนหนึ่งของระบบควบคุม มือยังมีเซ็นเซอร์สัมผัสที่ไวต่อแรงดันหนาแน่น ครอบคลุมปลายนิ้วและฝ่ามือ
เซ็นเซอร์เหล่านี้เสริมการรับรู้ตนเองโดยให้ข้อมูลการสัมผัสวัตถุ บริษัทหุ่นยนต์ระบุว่าการรวมฮาร์ดแวร์แบบย้อนกลับได้กับระบบควบคุมที่ออกแบบมาเพื่อชดเชยผลของเสียดทานและเกียร์มอเตอร์ ทำให้มือสามารถสร้างแบบจำลองด้วยความนिष्ठาพื้นฐานสูง ระบบเรียนรู้เสริมแรงสามารถสัมผัสการเปลี่ยนแปลงของพฤติกรรมมอเตอร์ เสียดทานผิว ทรงเรขาคณิตวัตถุ และความรบกวนในการจำลอง แล้วนำกลยุทธ์ที่ได้ไปทดสอบบนหุ่นยนต์จริง
หัวใจของการออกแบบอยู่ที่ความแตกต่างระหว่างการจับและการปฏิบัติงาน ตัวจับอุตสาหกรรมดั้งเดิมมีประสิทธิภาพมากเมื่อวัตถุ ทิศทาง และสภาพแวดล้อมทำงานถูกควบคุมอย่างเข้มงวด แต่หุ่นยนต์รูปทรงมนุษย์มุ่งเน้นการโต้ตอบกับวัตถุและพื้นที่ทำงานที่กว้างขึ้น บริษัทชี้ให้เห็นว่ามือรุ่นใหม่นี้สามารถทำพฤติกรรมคล่องแคล่วหลากหลายได้ รวมถึงการจับแบบกิ้งก่าระหว่างนิ้วโป้งและนิ้วเดี่ยว การจับแบบขาตั้งสามขา และการเคลื่อนไหวควบคุมของนิ้วโป้งระหว่างนิ้วอื่นๆ มันยังออกแบบมาเพื่อจัดการเครื่องมือ เช่น สว่านไฟฟ้า เครื่องขัด ปืนยิงตะปู ไขควงโมเมนต์ และไม้ไหม้เชื่อม ความสามารถนี้อาจสำคัญมากเมื่อหุ่นยนต์รูปทรงมนุษย์ก้าวข้ามการขนส่งวัสดุอย่างง่ายในอนาคต
Atlas กำลังพัฒนาในสภาพแวดล้อมอุตสาหกรรม Boston Dynamics และ Hyundai Motor กำลังฝึกหุ่นยนต์นี้สำหรับงานผลิตและโลจิสติกส์ที่สถานที่เฉพาะทางในรัฐจอร์เจีย มือรุ่นใหม่นี้ไม่ได้พยายามจำลองความสามารถทั้งหมดของมือมนุษย์ แต่วางหวังว่าการออกแบบที่เรียบง่าย แข็งแรง และควบคุมได้สูงจะให้ความคล่องแคล่วเพียงพอสำหรับงานกายภาพที่มีประโยชน์ พร้อมทั้งยังคงเหมาะสมสำหรับการจำลอง การบำรุงรักษา และการผลิตขนาดใหญ่ในที่สุด
ความคล่องแคล่วและความเป็นประโยชน์ของการออกแบบมือกล
มือกล Atlas ของ Boston Dynamics เน้นความคล่องแคล่วและความเป็นประโยชน์ในการออกแบบ การออกแบบ 4 นิ้วไม่เพียงลดต้นทุน แต่ยังเพิ่มประสิทธิภาพการปฏิบัติงาน การออกแบบนี้ทำให้มือกลสามารถปรับตัวเข้ากับสภาพแวดล้อมทำงานหลากหลายได้ ขยายขอบเขตการประยุกต์ใช้ ด้วยการก้าวหน้าของเทคโนโลยี AI การออกแบบมือนี้ยังคำนึงถึงความต้องการในการฝึกอบรมการจำลอง สามารถทำภารกิจซับซ้อนในสภาพแวดล้อมจริงได้ คุณสมบัติเหล่านี้ทำให้ Atlas มีศักยภาพมากขึ้นในด้านอัตโนมัติอุตสาหกรรมและหุ่นยนต์รูปทรงมนุษย์