
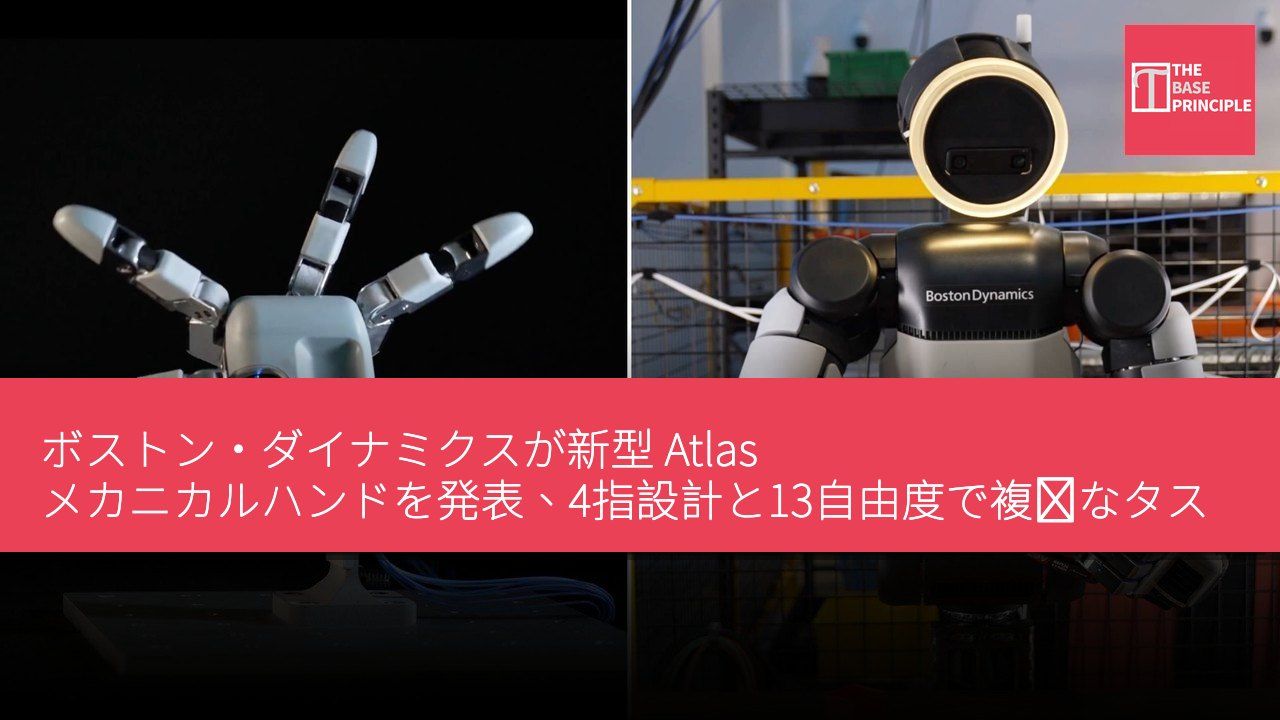
- Atlas メカニカルハンドは4本の指と13自由度を備え、複雑なタスク向けに設計されている。
- 新しいハンドの設計により関節自由度が向上し、物体に対する制御能力が強化された。
- 第5の指を省くことでコストと故障点を低減しつつ、操作要件を満たしている。
- 設計はAI訓練を考慮し、シミュレーションと現実の間の転移を最適化している。
人型ロボットは、人間が建設した環境で働くように徐々に設計されるようになっているが、人体を模倣することが必ずしもすべての部位を複製することを意味するわけではない。ボストン・ダイナミクスはこのアプローチを採用し、従来の5指ハンドを再現しようとするのではなく、4本の指と13自由度を備えた最新の Atlas メカニカルハンドを発表した。同社によると、この新しいハンドの設計は、器用さ、力、耐久性、知覚能力、製造容易性、そしてシミュレーション内でロボットの振る舞いを訓練する能力という、バランスを取るのが難しい一連の要求を中心に展開されている。その結果、物体を単に把持するだけでなく、物体を操作し、滑りから回復し、工具を操作できるメカニカルハンドが生まれた。
自由度と制御能力の向上
この新しいハンドの設計により、Atlas の関節自由度は従来の7から13へと向上した。4本の指を採用し、より高性能な対向親指1本と、それぞれ3自由度を持つ他の3本の指、そして4自由度を持つ親指で構成される。同社によると、この配置により指を広げることができ、各指先に対するより大きな制御が可能になるという。関節はダイレクトドライブと単一のアクチュエータタイプを使用し、アクチュエータはカプセル化されており、関節を横切るケーブルに依存しない。このハンドのサイズは大型の人間の手とほぼ同等であり、Atlas が人間サイズの工具や機器とともに作業することを想定しているため、これは重要な制約となる。
ボストン・ダイナミクスはまた、このハンドが過酷な肉体労働に対応する十分な力を維持していると述べている。同社の報告によると、100 磅を超える小型冷蔵庫を搬載した状態で運搬できるといい、これはより広範な Atlas プラットフォームの産業用資材搬送への焦点と一致する。生産型 Atlas 自身の瞬時荷重は 110 磅、持続荷重は 66 磅である。
欠けている第5の指は、設計において比較的珍しい側面の1つである。ボストン・ダイナミクスは、小指の追加自体は比較的容易だが、チームはそれがロボットの想定タスクに実際に必要かどうかをテストした。同社の結論では、4本の指で既に、手内での物体の再配置、滑り把持からの回復、工具のトリガーを押しながら工具を操作する能力が提供できるという。もう1本指を追加するとさらに3つのアクチュエータが必要となり、ハンドのコスト、サイズ、潜在的な故障点が増加する。このトレードオフは、単に実験室で器用さを示すだけでなく、反復作業を行う産業用ロボットにとって特に重要である。
AI訓練への配慮
新しいハンドの設計はAI訓練も考慮されている。その機械設計は、高忠実度シミュレーションとシミュレーションから現実への強化学習を実現するよう最適化されており、シミュレーションで訓練された制御方策を実ハードウェアに転移できる。このハンドはバックドライブ可能な伝達システムを使用しており、外部力が関節を駆動できることを意味し、剛性の高い高摩擦機構によって抵抗されない。これにより Atlas は本体感覚を利用し、自らの関節位置と運動を制御システムの一部として知覚できる。ハンドにはまた、指先と手のひらを覆う高密度の圧力感知触覚センサが搭載されている。
これらのセンサは、物体との接触情報を提供することで本体感覚を補完する。同ロボット企業によると、このバックドライブ可能なハードウェアと、摩擦やモータギアの影響などを補償するよう設計された制御システムの組み合わせにより、高い動的忠実度でモデル化が可能になるという。強化学習システムは、モータの振る舞い、表面摩擦、物体形状、擾動の変化をシミュレーション内で経験させ、そこで生成された方策を実機ロボットでテストできる。
設計の核心は、把持と操作の区別にある。従来の産業用グリッパーは、物品、姿勢、作業環境が厳密に制御されている場合に非常に効果的である。しかし、人型ロボットはより幅広い物品や作業空間と相互作用することを目的としている。同社によると、この新しいハンドは、親指と単独の指の間でのピンチグリップ、三点グリップ、親指が他の指の間で行う制御運動など、多様な器用な振る舞いを実行できる。また、電動ドリル、グラインダ、ネイルガン、トルクドライバ、溶接トーチなどの工具を扱うようにも設計されている。この能力は、将来的に人型ロボットが単純な資材搬送を超える際に特に重要になる可能性がある。
Atlas はすでに産業環境での開発が進められており、ボストン・ダイナミクスと現代自動車はジョージア州の専用施設でこのロボットを製造および物流タスク向けに訓練している。この新しいハンドは人間の手のすべての能力を再現しようとするのではなく、よりシンプルで強力、かつ高度に制御可能な設計が、有用な肉体労働を遂行するのに十分な器用さを提供しつつ、シミュレーション、メンテナンス、そして最終的な大量生産に適した状態を維持できることを期待している。
メカニカルハンド設計の柔軟性と実用性
ボストン・ダイナミクスの Atlas メカニカルハンドは、設計において柔軟性と実用性を強調しており、4指設計はコスト削減だけでなく操作効率の向上ももたらす。この設計によりメカニカルハンドは多様な作業環境に適応でき、適用範囲を拡大する。AI技術の進歩に伴い、このハンドの設計もシミュレーション訓練のニーズを考慮しており、実環境で複雑なタスクを実行可能である。これらの特徴により、Atlas は産業オートメーションと人型ロボット分野でより大きな可能性を秘めている。