
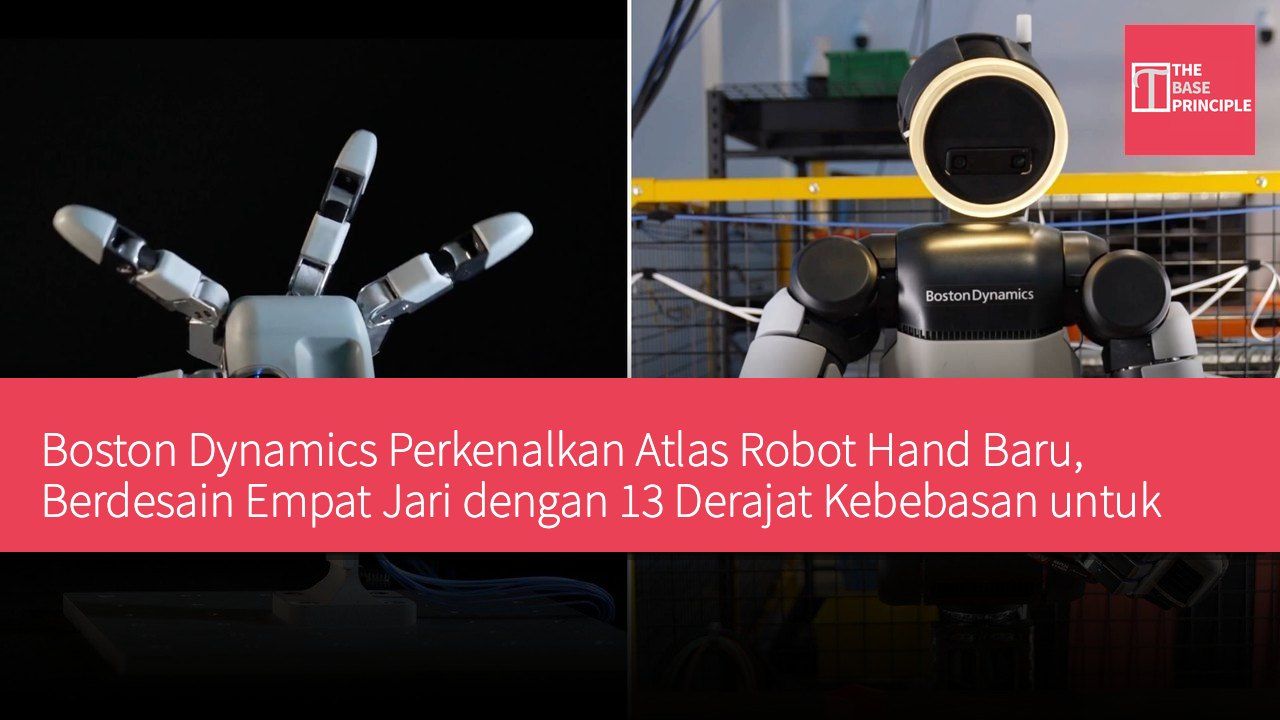
- Atlas robot hand memiliki empat jari dan 13 derajat kebebasan, dirancang untuk tugas kompleks.
- Desain tangan baru meningkatkan derajat kebebasan sendi, memperkuat kemampuan kontrol terhadap objek.
- Ketidakhadiran jari kelima bertujuan menekan biaya dan titik kegagalan, tetap memenuhi kebutuhan manipulasi.
- Desain mempertimbangkan pelatihan kecerdasan buatan, mengoptimalkan transisi antara simulasi dan realita.
Robot humanoid secara bertahap dirancang untuk bekerja di lingkungan yang dibangun untuk manusia, namun meniru tubuh manusia tidak berarti harus menduplikasi setiap bagiannya. Boston Dynamics mengadopsi pendekatan ini dengan meluncurkan Atlas robot hand terbarunya, yang dilengkapi empat jari dan 13 derajat kebebas, bukan mencoba mereproduksi tangan lima jari konvensional. Perusahaan tersebut menyatakan, desain tangan baru ini disusun di sekeliling sekumpulan kebutuhan yang sulit diseimbangkan: kelincahan, kekuatan, daya tahan, kemampuan persepsi, kemampuan manufaktur, serta kemampuan melatih perilaku robot dalam simulasi. Hasil akhirnya adalah tangan robot yang tidak hanya untuk mengangkat benda, melainkan mampu memanipulasi objek, memulihkan genggaman yang tergelincir, dan mengoperasikan alat.
Meningkatkan Derajat Kebebasan dan Kemampuan Kontrol
Desain tangan baru ini mengangkat jumlah sendi Atlas dari tujuh derajat kebebas sebelumnya menjadi 13 derajat kebebas. Tangan ini menggunakan empat jari, termasuk satu ibu jari yang lebih berkapabilitas, di mana tiga jari lainnya masing-masing memiliki tiga derajat kebebas, sedangkan ibu jari memiliki empat derajat kebebas. Perusahaan menyatakan, konfigurasi ini memungkinkan jari-jari untuk meregang dan memberikan kontrol yang lebih besar terhadap setiap ujung jari. Sendi menggunakan direct drive dan tipe aktuator tunggal, dengan aktuater dikemas secara tertutup tanpa bergantung pada kabel yang menyilang di sendi. Ukuran tangan ini kira-kira setara dengan tangan manusia besar, sebuah batasan penting karena Atlas direncanakan bekerja bersama alat dan peralatan berskala manusia.
Boston Dynamics juga menyatakan, tangan ini mempertahankan kekuatan yang cukup untuk menangani pekerjaan fisik yang menuntut. Perusahaan melaporkan bahwa tangan ini dapat mengangkat kotak berisi kulkas mini yang beratnya melebihi 100 pon, selaras dengan fokus platform Atlas secara luas pada penanganan material industri. Atlas versi produksi itu sendiri memiliki beban puncak 110 pon dan beban berkelanjutan 66 pon.
Ketidakhadiran jari kelima adalah salah satu aspek desain yang kurang biasa. Boston Dynamics menegaskan, menambahkan kelingking relatif sederhana, namun tim menguji apakah jari tersebut benar-benar diperlukan untuk tugas yang diperuntukkan bagi robot. Perusahaan menyimpulkan bahwa empat jari sudah mampu menyediakan kemampuan reposisi objek dalam genggaman, pemulihan dari genggaman yang tergelincir, serta manipulasi alat saat menekan pemicu alat. Menambahkan jari lain akan memerlukan tiga aktuator tambahan, yang akan meningkatkan biaya, ukuran, dan jumlah titik kegagalan potensial tangan. Pengorbanan ini sangat penting bagi robot industri yang diharapkan melakukan manipulasi berulang, bukan hanya mendemonstrasikan kelincahan di laboratorium.
Pertimbangan Pelatihan Kecerdasan Buatan
Desain tangan baru juga mempertimbangkan pelatihan kecerdasan buatan. Desain mekaniknya dioptimalkan untuk simulasi high-fidelity dan reinforcement learning sim-to-real, sehingga kebijakan kontrol yang dilatih dalam simulasi dapat ditransfer ke perangkat keras fisik. Tangan ini menggunakan sistem transmisi backdrivable, artinya gaya eksternal dapat menggerakkan sendi, bukan ditolak oleh mekanisme kaku berfrksi tinggi. Hal ini memungkinkan Atlas memanfaatkan proprioception, yaitu kemampuan merasakan posisi dan gerakan sendi sendiri, sebagai bagian dari sistem kontrol. Tangan ini juga dilengkapi sensor sentuh tekanan padat yang menutupi ujung jari dan telapak tangan.
Sensor-sensor ini melengkapi proprioception dengan menyediakan informasi mengenai kontak dengan objek. Perusahaan robotika tersebut menyatakan, kombinasi perangkat keras backdrivable dan sistem kontrol yang dirancang untuk mengompensasi efek gesekan dan gigi motor, memungkinkan tangan dimodelkan dengan high dynamic fidelity. Sistem reinforcement learning dapat diekspos dalam simulasi pada variasi perilaku motor, gesekan permukaan, geometri objek, dan gangguan, lalu menguji kebijakan yang dihasilkan pada robot fisik.
Inti desain terletak pada perbedaan antara genggaman dan manipulasi. Gripper industri tradisional sangat efektif ketika item, orientasi, dan lingkungan kerja dikendalikan dengan ketat. Namun, robot humanoid bertujuan berinteraksi dengan rentang item dan ruang kerja yang lebih luas. Perusahaan menegaskan, tangan baru ini mampu mengeksekusi berbagai perilaku lincah, termasuk pinch grasp antara ibu jari dan jari tunggal, tripod grasp, serta gerakan kontrol ibu jari di antara jari-jari lain. Tangan ini juga dirancang untuk menangani alat, seperti bor listrik, gerinda, paku pistol, torque driver, dan blow torch las. Kemampuan ini mungkin menjadi sangat penting di masa depan ketika robot humanoid melampaui penanganan material sederhana.
Atlas telah dikembangkan untuk lingkungan industri, dan Boston Dynamics serta Hyundai Motor sedang melatih robot ini untuk tugas manufaktur dan logistik di fasilitas khusus di Georgia. Tangan baru ini tidak mencoba mereproduksi semua kemampuan tangan manusia, melainkan berharap desain yang lebih sederhana, kuat, dan sangat terkendali dapat menyediakan kelincahan yang cukup untuk melakukan pekerjaan fisik yang berguna, sambil tetap cocok untuk simulasi, pemeliharaan, dan akhirnya produksi massal.
Kelincahan dan Praktikalitas Desain Robot Hand
Atlas robot hand milik Boston Dynamics dalam desainnya menekankan kelincahan dan praktikalitas, desain empat jari tidak hanya mengurangi biaya, tetapi juga meningkatkan efisiensi operasi. Desain ini memungkinkan robot hand beradaptasi dengan berbagai lingkungan kerja, sehingga memperluas cakupan aplikasinya. Seiring kemajuan teknologi kecerdasan buatan, desain tangan ini juga mempertimbangkan kebutuhan pelatihan simulasi, mampu mengeksekusi tugas kompleks di lingkungan nyata. Ciri-ciri ini membuat Atlas memiliki potensi lebih besar di bidang otomatisasi industri dan robot humanoid.