
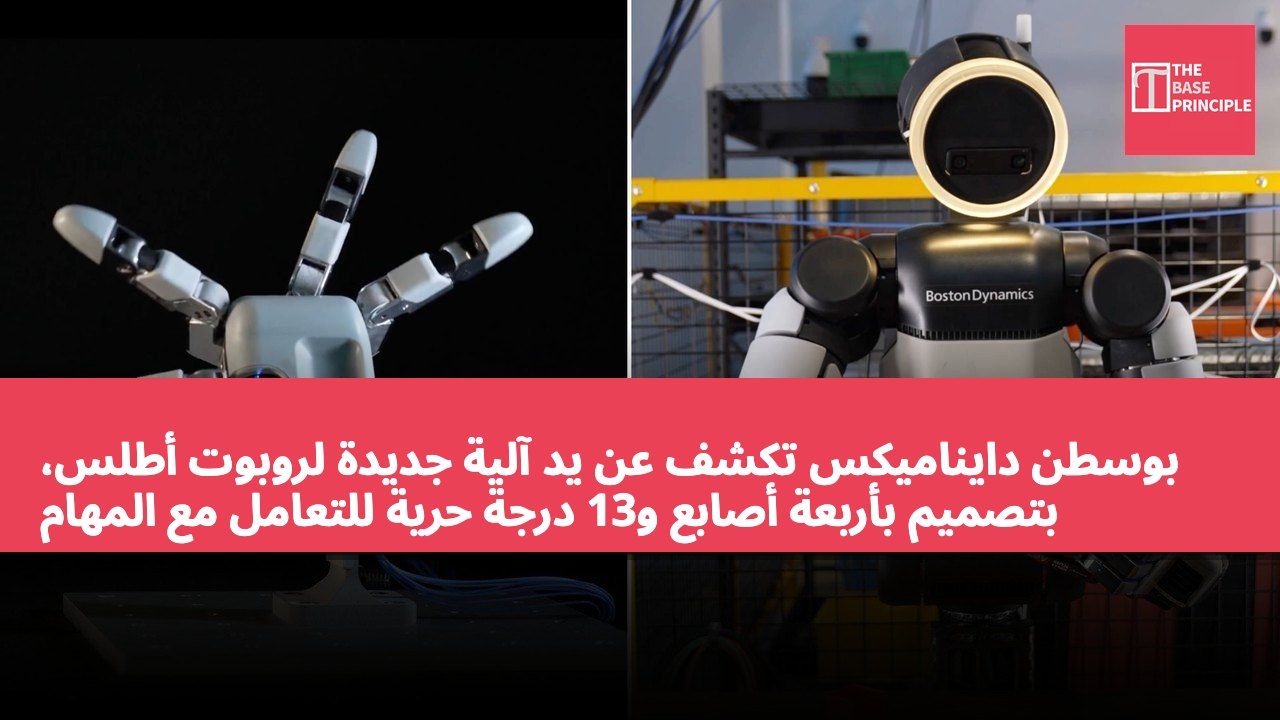
- يد أطلس الآلية تتميز بأربعة أصابع و13 درجة حرية، مصممة للمهام المعقدة.
- تصميم اليد الجديدة يرفع درجات حرية المفاصل، ويعزز القدرة على التحكم في الأشياء.
- غياب الإصبع الخامس يهدف لتقليل التكلفة ونقاط العطل، مع تلبية متطلبات التشغيل.
- التصميم يراعي تدريب الذكاء الاصطناعي، محسناً الانتقال بين المحاكاة والواقع.
يتم تدريجياً تصميم الروبوتات البشرية للعمل في بيئات صُممت للبشر، لكن محاكاة الجسم البشري لا تعني بالضرورة استنساخ كل جزء منه. وقد اتبعت شركة بوسطن دايناميكس هذا النهج، مطلقةً أحدث يد آلية لروبوت أطلس، والتي تتميز بأربعة أصابع و13 درجة حرية، بدلاً من محاولة إعادة إنتاج اليد التقليدية ذات الأصابع الخمسة. وتقول الشركة إن تصميم هذه اليد الجديدة يدور حول مجموعة من المتطلبات يصعب الموازنة بينها: البراعة، والقوة، والمتانة، وقدرات الاستشعار، وقابلية التصنيع، والقدرة على تدريب السلوكيات الآلية في المحاكاة. والنتيجة النهائية هي يد لا تُستخدم فقط للإمساك بالأشياء، بل قادرة على التلاعب بها، والتعافي من الانزلاق، وتشغيل الأدوات.
تعزيز درجات الحرية وقدرات التحكم
يرفع تصميم اليد الجديدة درجات حرية مفاصل أطلس من سبعة سابقاً إلى 13 درجة حرية. وهي تستخدم أربعة أصابع، بما في ذلك إبهام أكثر قدرة على المواجهة، بينما تمتلك الأصابع الثلاثة الأخرى ثلاث درجات حرية لكل منها، في حين يمتلك الإبهام أربع درجات حرية. وتقول الشركة إن هذا التكوين يتيح للأصابع أن تنفتح، ويوفر تحكماً أكبر في كل طرف إصبع على حدة. وتستخدم المفاصل نظام قيادة مباشر ونوعاً واحداً من المحركات، حيث يتم تغليف المحركات دون الحاجة إلى الاعتماد على كابلات تعبر المفاصل. ويبلغ حجم هذه اليد تقريباً حجم يد بشرية كبيرة، وهو قيد مهم، لأن أطلس مُخطط له أن يعمل مع أدوات ومعدات بمقياس بشري.
وتشير بوسطن دايناميكس أيضاً إلى أن هذه اليد تحتفظ بقوة كافية للتعامل مع الأعمال البدنية الشاقة. وتفيد الشركة بأنها قادرة على رفع حمولة تزن أكثر من 100 رطل من الثلاجات الصغيرة، وهو ما يتماشى مع تركيز منصة أطلس الأوسع على مناولة المواد الصناعية. ويتمتع روبوت أطلس الإنتاجي نفسه بقدرة حمولة قصوى تبلغ 110 رطل، وحمولة مستمرة تبلغ 66 رطل.
يُعد غياب الإصبع الخامس أحد الجوانب الأقل تقليدية في التصميم. وتوضح بوسطن دايناميكس أن إضافة الخنصر أمر بسيط نسبياً، لكن الفريق اختبر ما إذا كان ضرورياً فعلياً للمهام التي من المتوقع أن يؤديها الروبوت. وخلصت الشركة إلى أن أربعة أصابع توفر بالفعل القدرة على إعادة تموضع الأشياء داخل اليد، والتعافي من الإمساك المنزلق، والتلاعب بالأدوات أثناء الضغط على مشغلاتها. كما أن إضافة إصبع آخر كانت ستتطلب ثلاثة محركات إضافية، مما يزيد من تكلفة اليد وحجمها وعدد نقاط العطل المحتملة. وهذه المقايضة مهمة بشكل خاص لروبوت صناعي مُصمم للعمليات المتكررة، وليس فقط لاستعراض البراعة في المختبر.
اعتبارات تدريب الذكاء الاصطناعي
كما روعي في تصميم اليد الجديدة تدريب الذكاء الاصطناعي. فقد تم تحسين التصميم الميكانيكي بهدف تحقيق محاكاة عالية الدقة وتعلم تعزيز من المحاكاة إلى الواقع، مما يتيح نقل سياسات التحكم المدربة في المحاكاة إلى العتاد الفعلي. وتستخدم اليد نظام نقل قابل للقيادة العكسية، مما يعني أن القوى الخارجية يمكنها تحريك المفاصل، بدلاً من أن تقاومها آليات صلبة عالية الاحتكاك. وهذا يتيح لأطلس الاستفادة من الحس العميق، واستشعار موضع وحركة مفاصله الخاصة، كجزء من نظام التحكم. كما تتضمن اليد مستشعرات لمسية حساسة للضغط بكثافة، تغطي أطراف الأصابع وراحة اليد.
تكمل هذه المستشعرات الحس العميق من خلال توفير معلومات عن التماس مع الأشياء. وتقول شركة الروبوتات إن الجمع بين العتاد القابل للقيادة العكسية وأنظمة التحكم المصممة لتعويض تأثيرات الاحتكاك وتروس المحركات، يتيح نمذجة اليد بدقة ديناميكية عالية. ويمكن لأنظمة التعلم التعزيزي أن تتعرض في المحاكاة لتغيرات في سلوك المحركات، واحتكاك الأسطح، وهندسة الأشياء، والاضطرابات، ثم تُختبر السياسات الناتجة على الروبوت الفعلي.
يتمحور جوهر التصميم حول التمييز بين الإمساك والتلاعب. فالمُمسكات الصناعية التقليدية فعالة للغاية عندما تكون العناصر، واتجاهاتها، وبيئات العمل خاضعة لسيطرة صارمة. ومع ذلك، فإن الروبوتات البشرية مصممة للتفاعل مع مجموعة أوسع من العناصر ومساحات العمل. وتوضح الشركة أن هذه اليد الجديدة قادرة على تنفيذ مجموعة متنوعة من السلوكيات البراعة، بما في ذلك الإمساك الكماشي بين الإبهام وإصبع واحد، والإمساك ثلاثي النقاط، والحركات التحكمية للإبهام بين الأصابع الأخرى. كما صُممت للتعامل مع أدوات مثل المثاقب، وآلات الصنفرة، ومسدسات المسامير، ومفاتيح عزم الدوران، ومشاعل اللحام. وقد تصبح هذه القدرة ذات أهمية خاصة عندما تتجاوز الروبوتات البشرية مناولة المواد البسيطة في المستقبل.
يتم تطوير أطلس بالفعل في بيئات صناعية، حيث تدرب بوسطن دايناميكس وهيونداي موتور الروبوت على مهام التصنيع واللوجستيات في منشأة مخصصة في جورجيا. وهذه اليد الجديدة لا تحاول استنساخ جميع قدرات اليد البشرية، بل تراهن على أن تصميماً أبسط، وأقوى، وقابلاً للتحكم بدرجة عالية، سيوفر البراعة الكافية لأداء عمل بدني مفيد، مع بقائه مناسباً للمحاكاة، والصيانة، والإنتاج الضخم في النهاية.
البراعة والعملية في تصميم اليد الآلية
تؤكد يد أطلس الآلية من بوسطن دايناميكس في تصميمها على البراعة والعملية، فتصميم الأربعة أصابع لا يقلل التكلفة فحسب، بل يعزز كفاءة التشغيل أيضاً. ويجعل هذا التصميم اليد الآلية قادرة على التكيف مع بيئات عمل متنوعة، مما يوسع نطاق تطبيقاتها. ومع تقدم تكنولوجيا الذكاء الاصطناعي، روعي في تصميم هذه اليد احتياجات التدريب المحاكي، مما يمكنها من تنفيذ مهام معقدة في بيئات حقيقية. وتجعل هذه الخصائص أطلس يتمتع بإمكانات أكبر في مجالي الأتمتة الصناعية والروبوتات البشرية.